
Adquisición SAE J1939
1. Crear nodos
Sección titulada «1. Crear nodos»(1) Abre Gemelo digital en CommBridge y cambia a Conectividad de dispositivos.
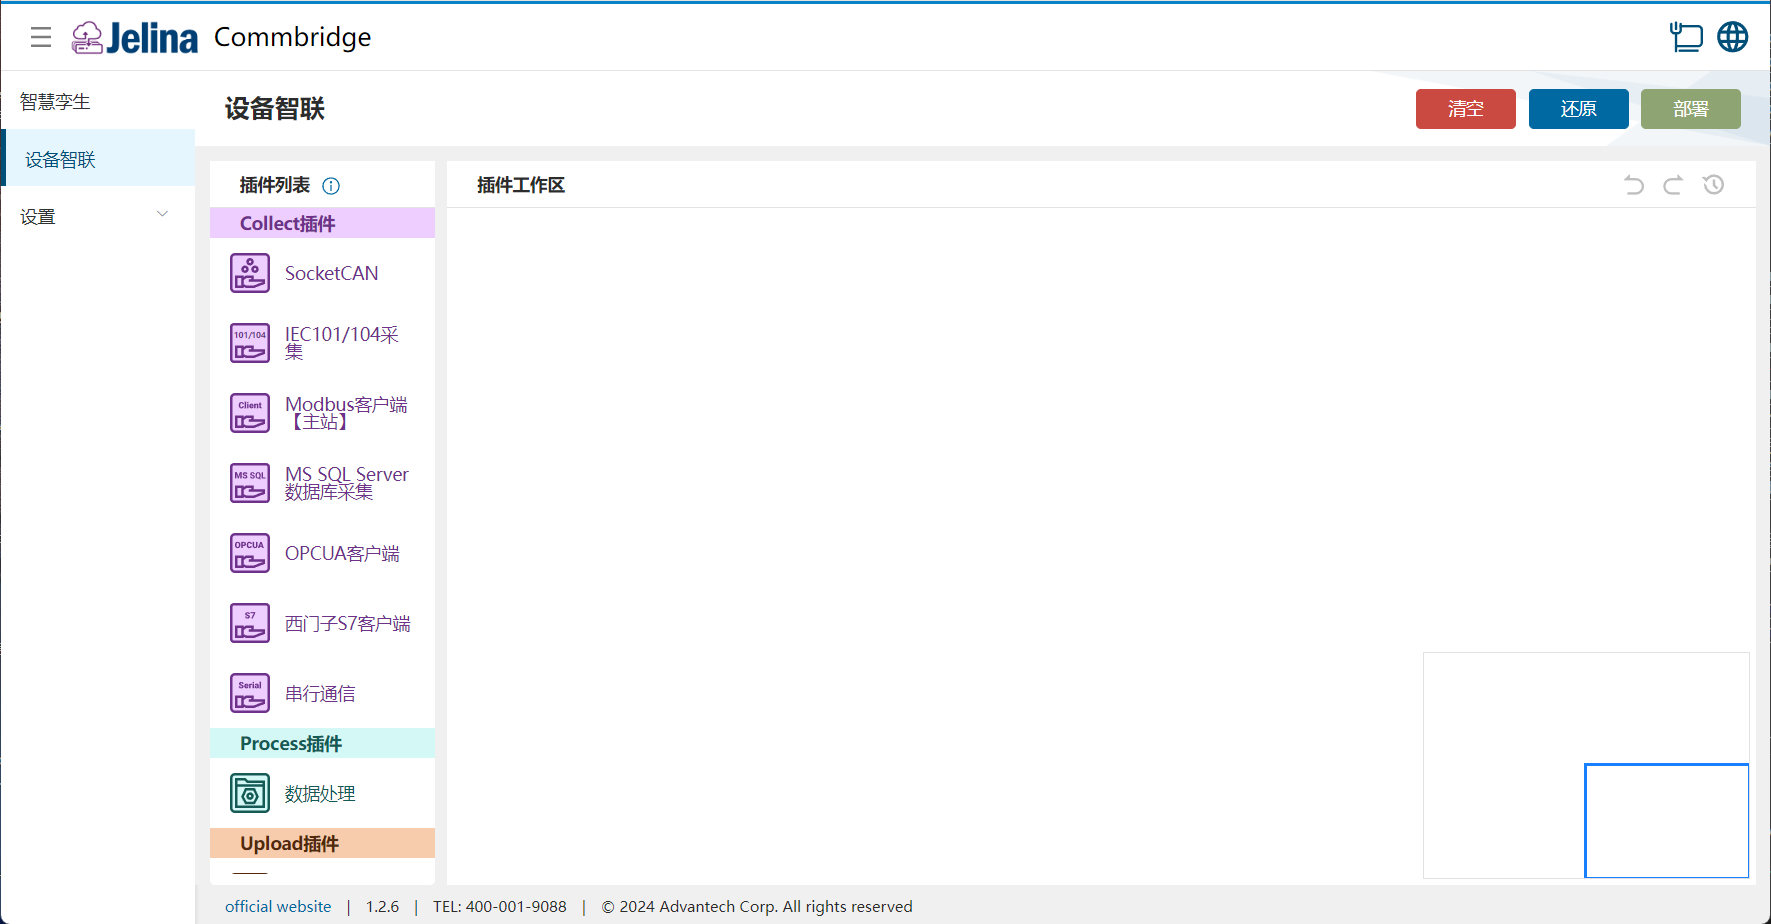
(2) Arrastra SAE J1939, Procesamiento de datos y Carga MQTT al área de complementos para crear tres nodos.
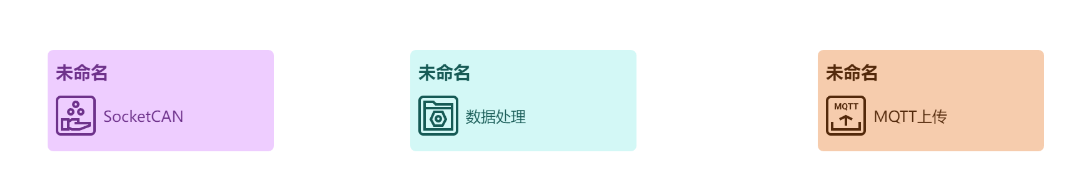
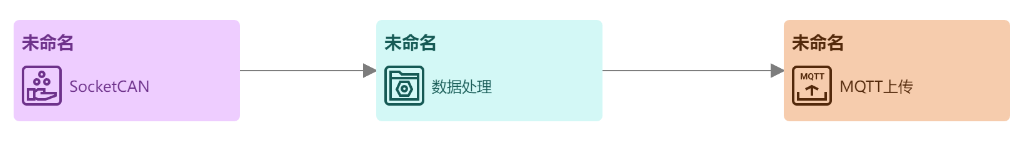
(3) Conéctalos en este orden: SAE J1939 → Procesamiento de datos → Carga MQTT.
2. Crear un esquema
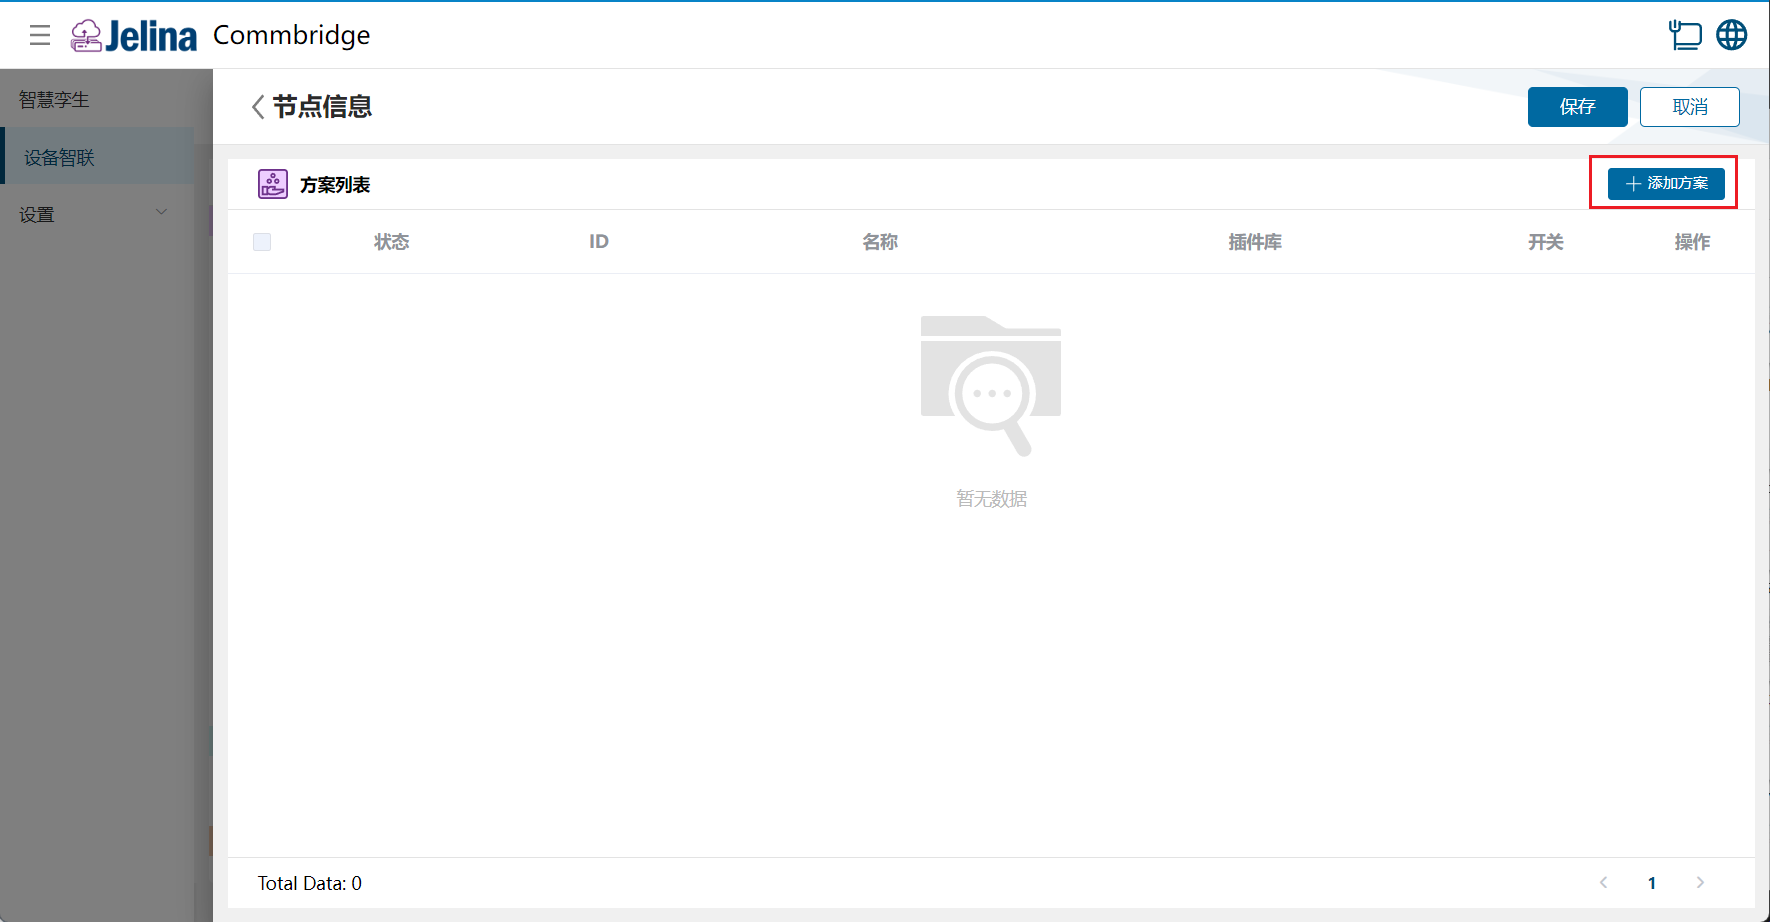
Sección titulada «2. Crear un esquema»(1) Haz doble clic en SAE J1939 y pulsa Añadir esquema.
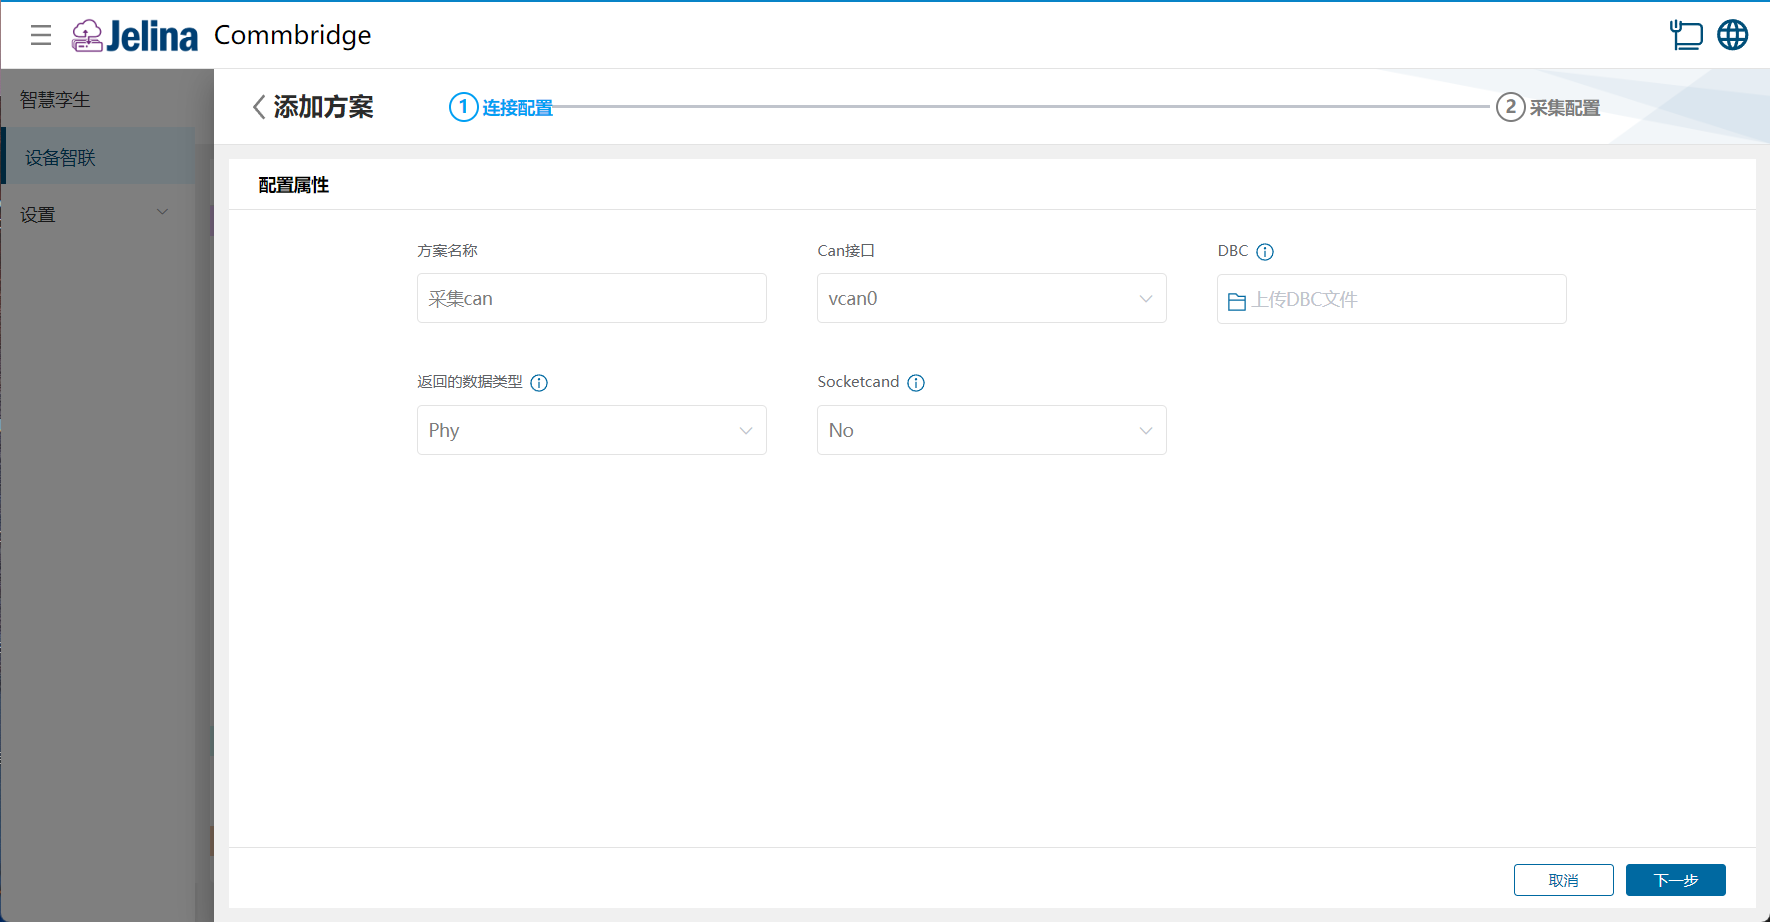
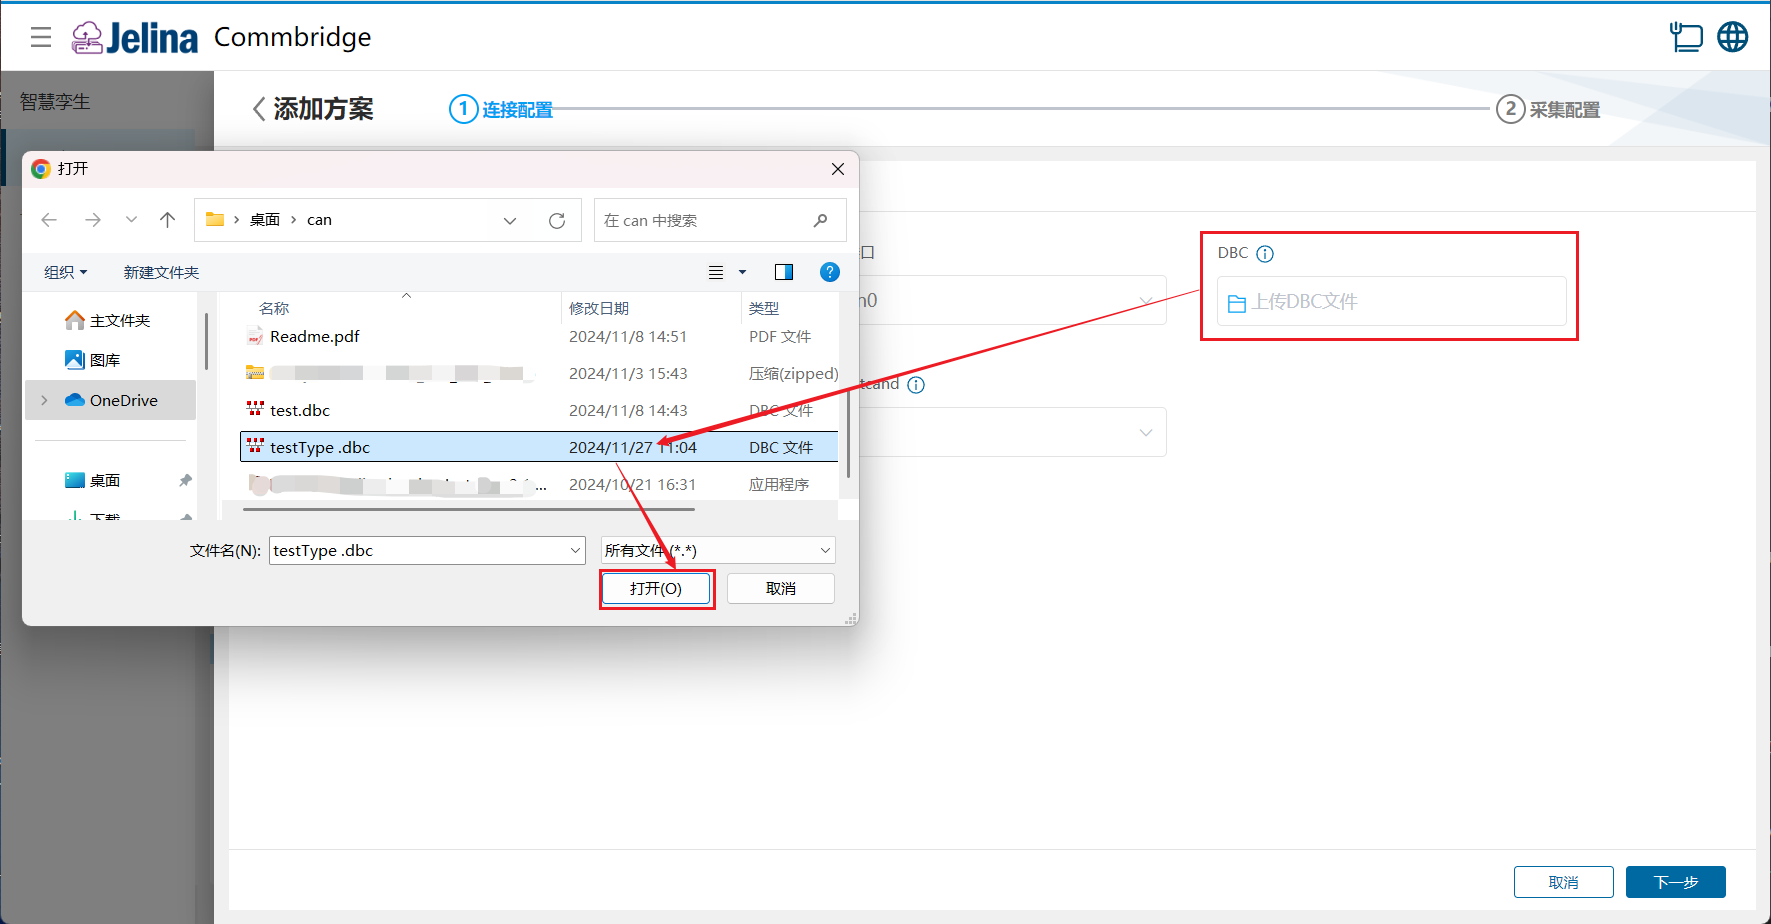
(2) Configura la conexión, importa el archivo DBC y pulsa Siguiente.
(3) Revisa los grupos y puntos.
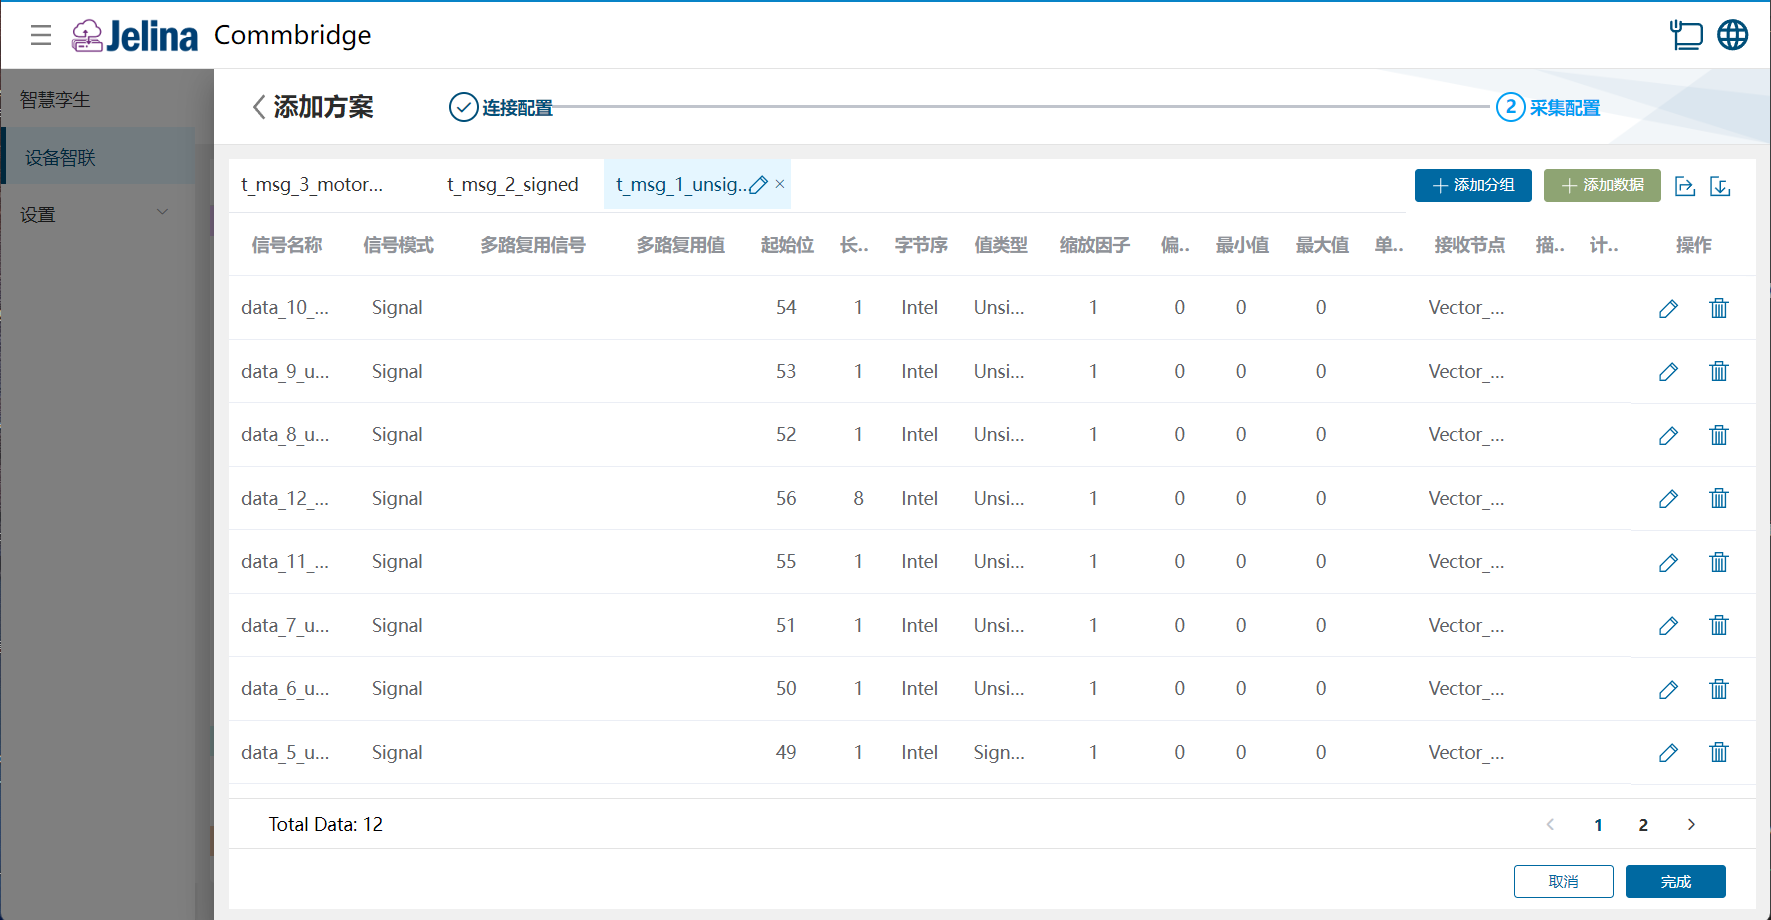
(4) Pulsa Finalizar para crear el esquema de adquisición.
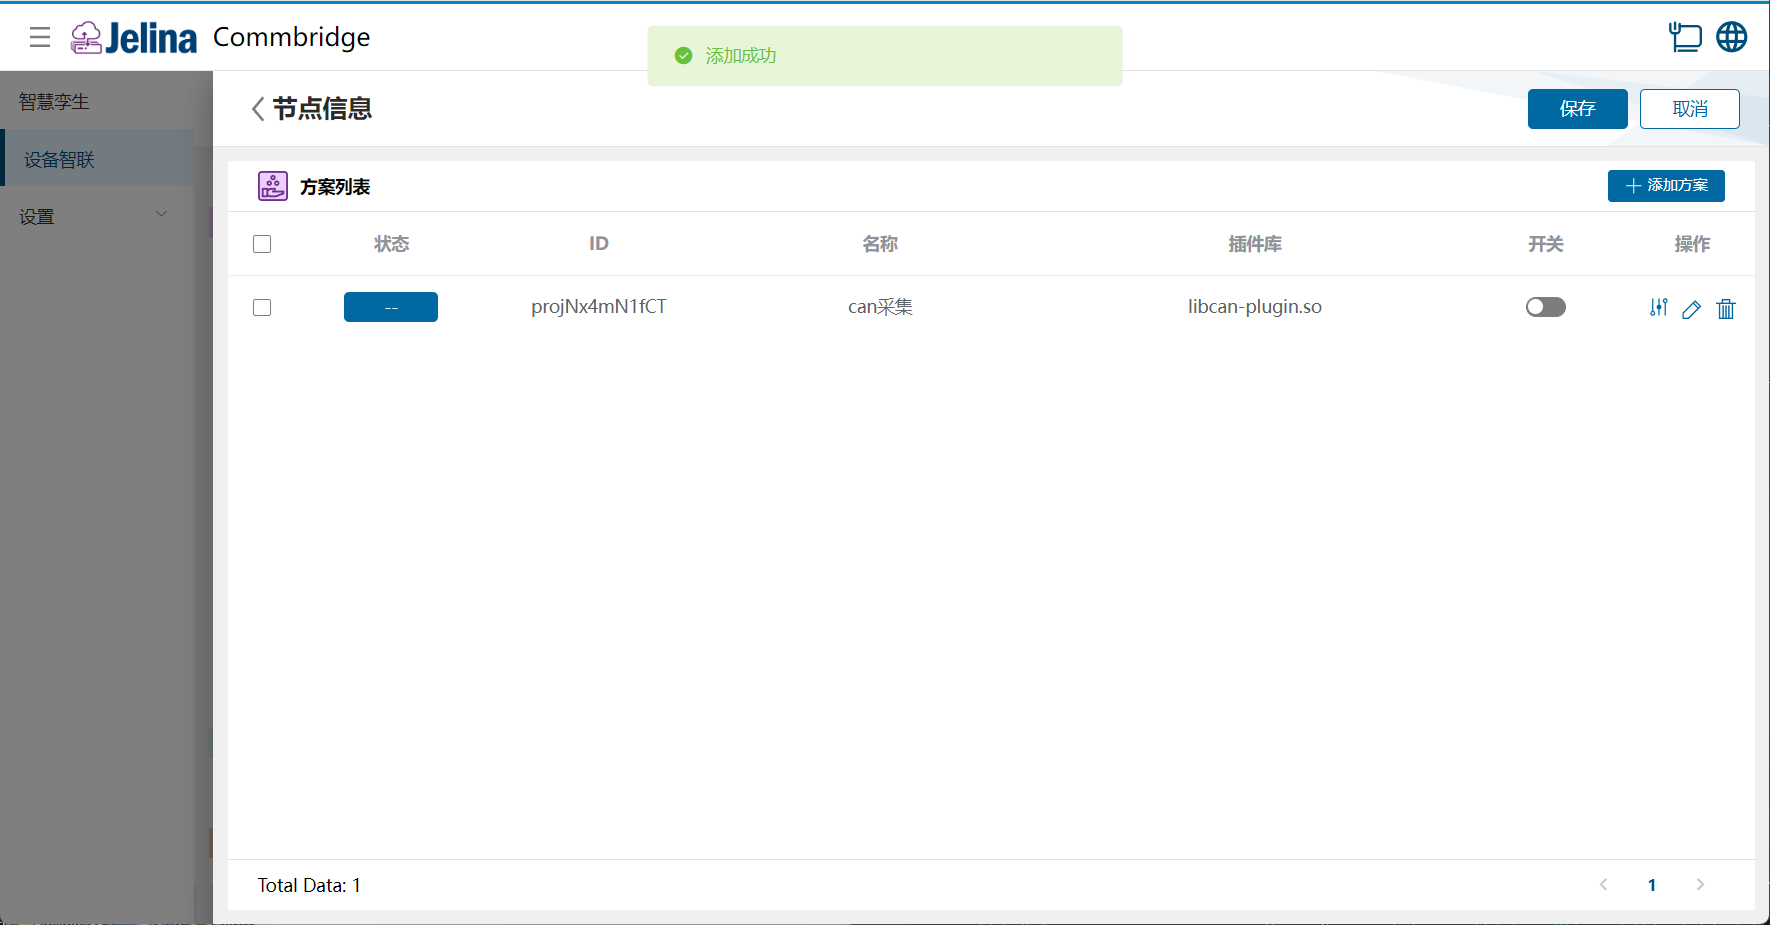
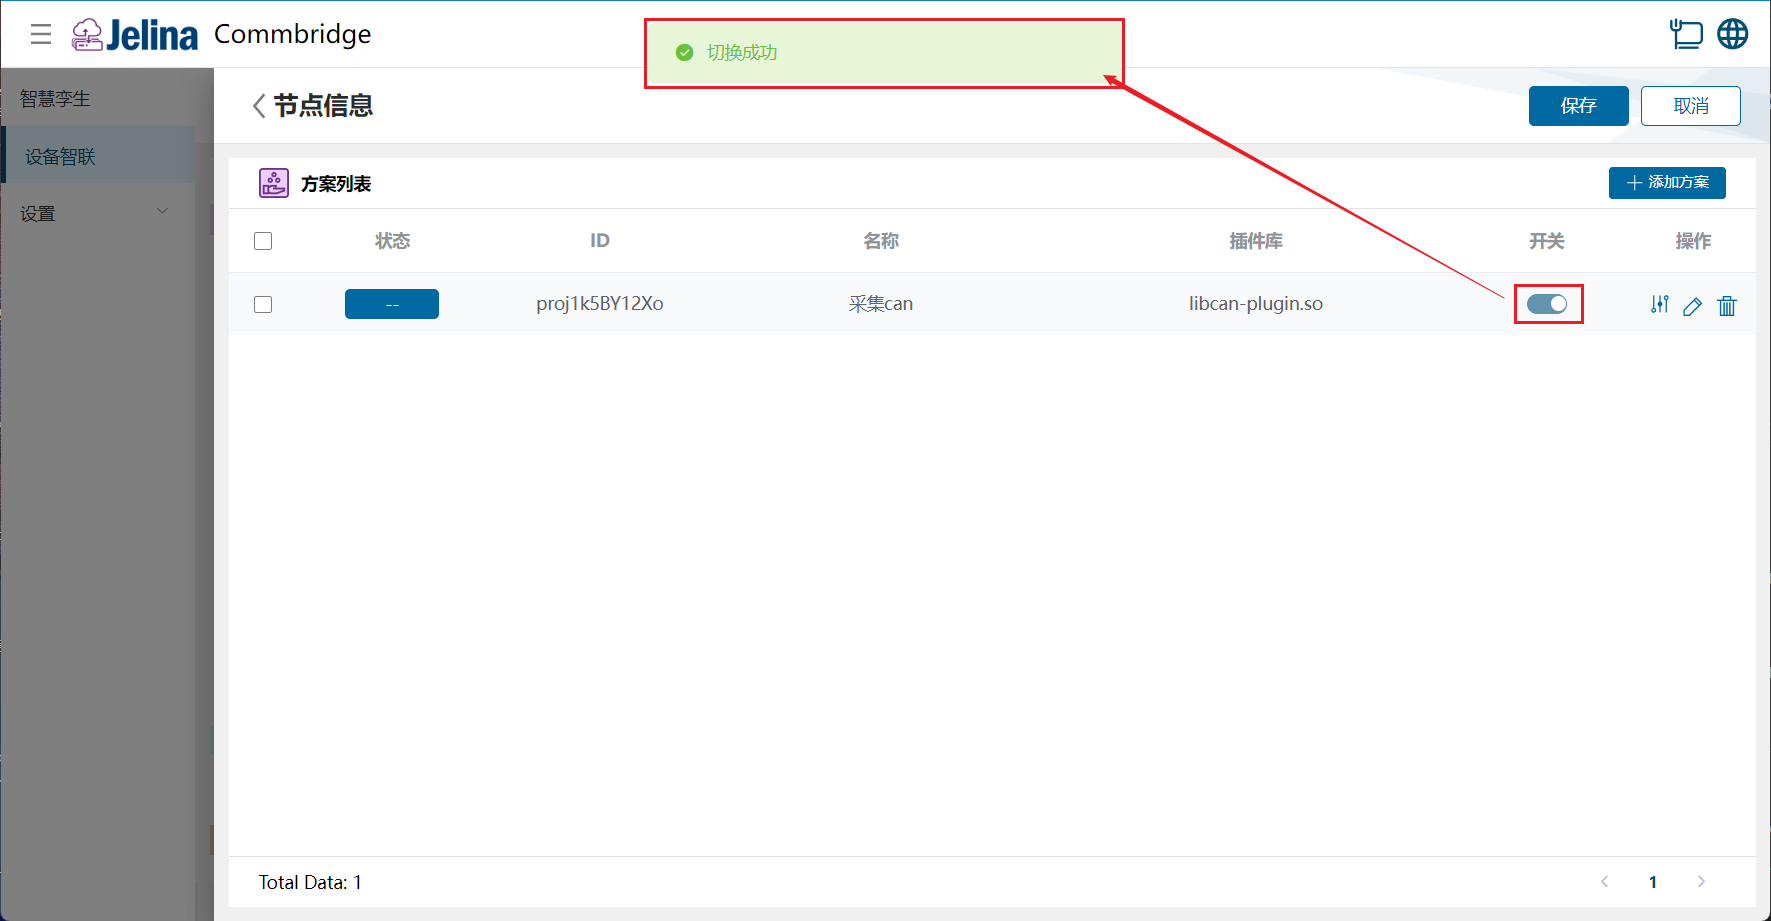
(5) Activa su interruptor y pulsa Guardar.
3. Consultar resultados
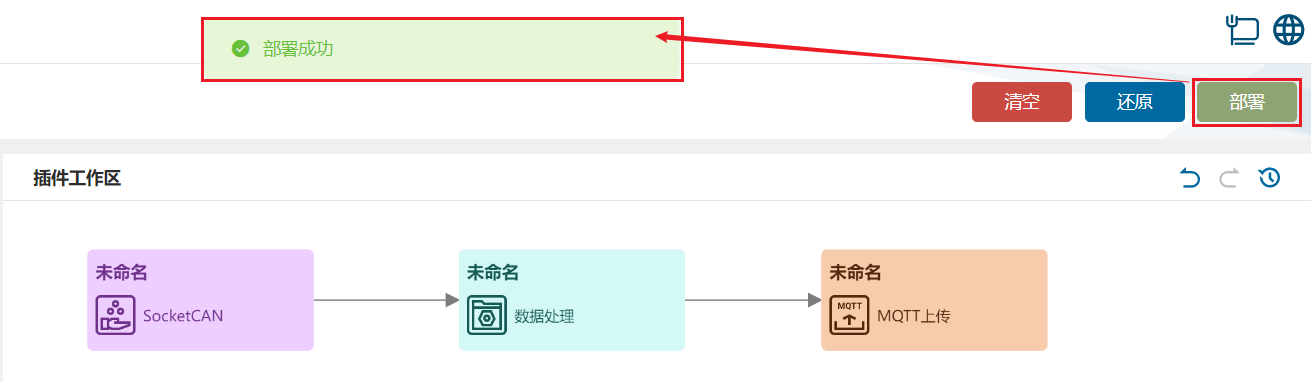
Sección titulada «3. Consultar resultados»(1) Pulsa Implementar en Conectividad de dispositivos y completa la implementación.
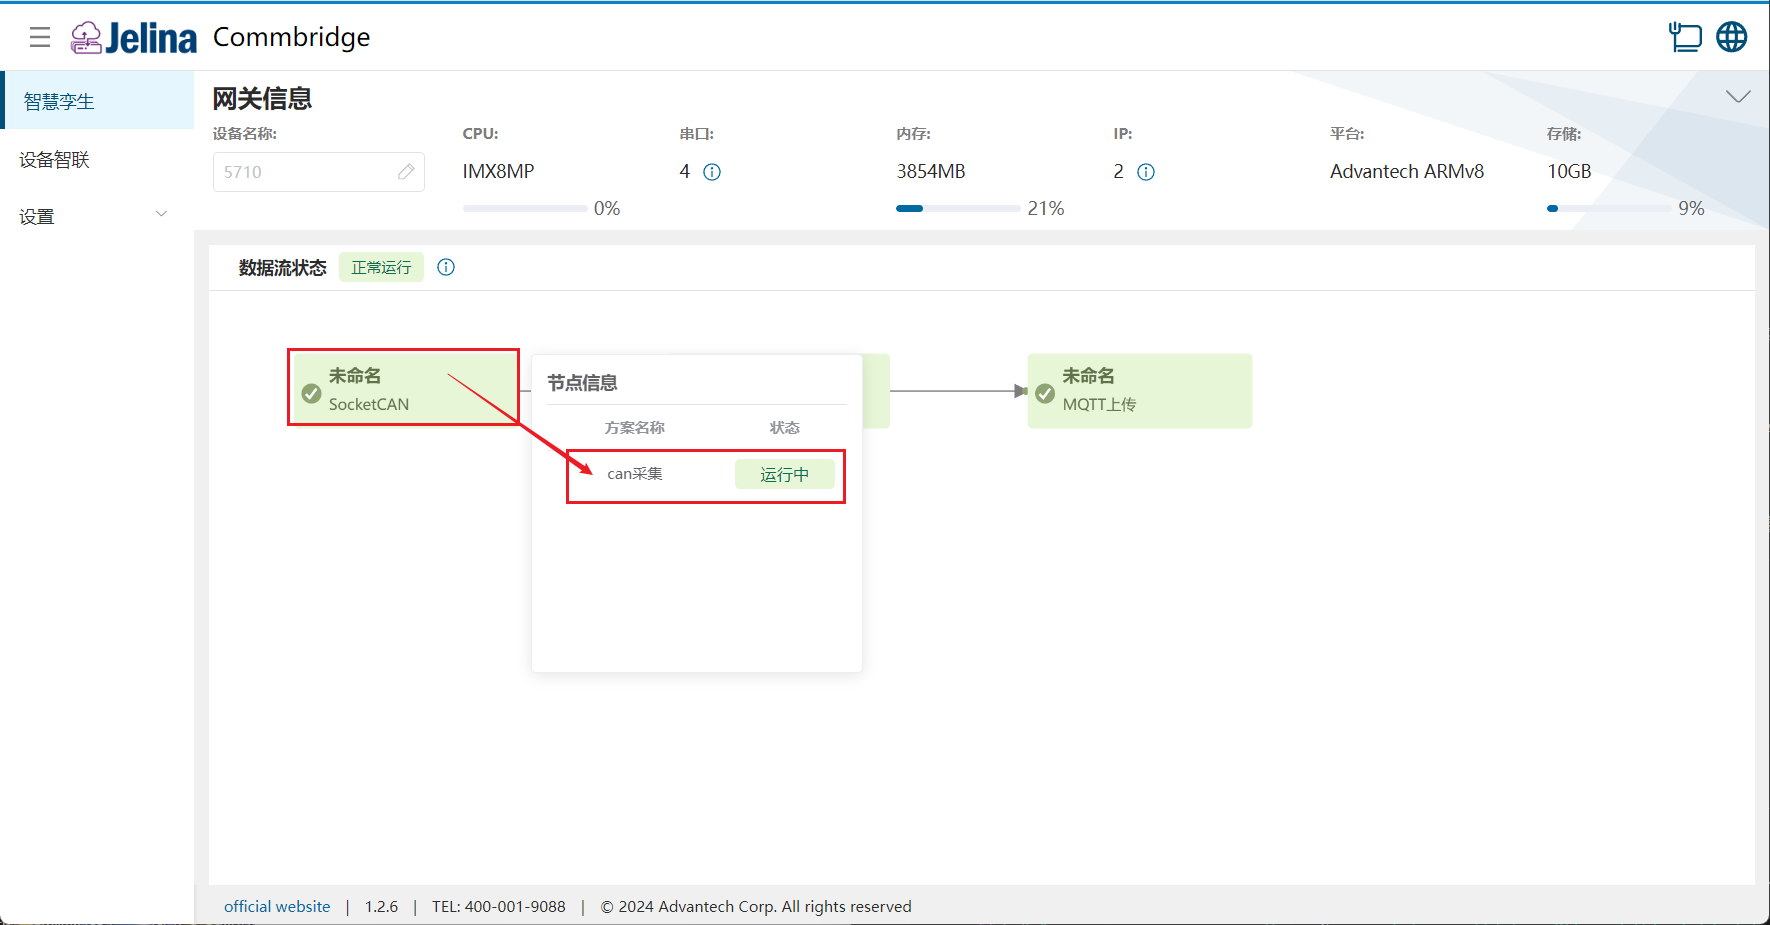
(2) Cambia a Gemelo digital y sitúa el cursor sobre SAE J1939 para mostrar la información del nodo.
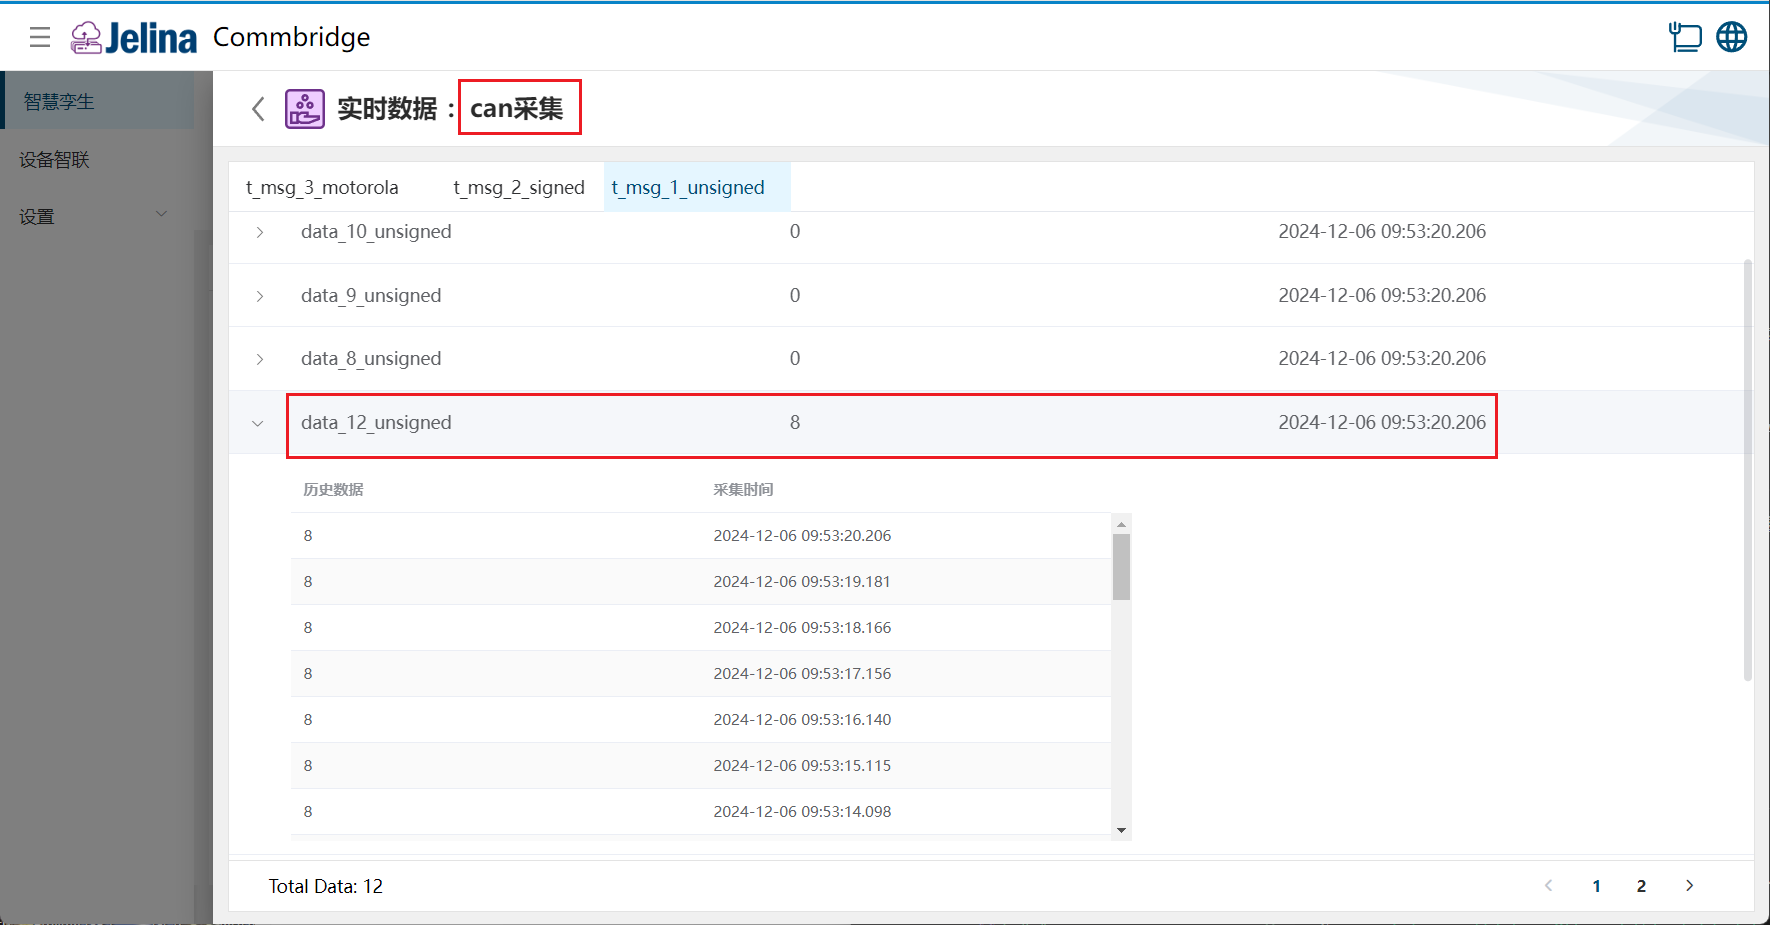
(3) Selecciona el esquema para consultar los datos en tiempo real e históricos de los puntos de cada grupo.
4. Descripción de la configuración
Sección titulada «4. Descripción de la configuración»Conexión
Sección titulada «Conexión»| Parámetro | Condición | Descripción | Formato | Ejemplo | Notas |
|---|---|---|---|---|---|
| Nombre del esquema | Nombre definido por el usuario | No vacío | Adquisición can | ||
| Interfaz CAN | Puerto CAN real del dispositivo | Lista desplegable | vcan0 | ||
| DBC | Véase abajo | Archivo DBC | testType.dbc | ||
| Método de definición del nombre | Hex Number | ||||
| Dirección preferida | Lista desplegable | 128 | |||
| Tipo de datos devuelto | Tipo de datos adquiridos en tiempo real | Lista desplegable | Phy | ||
| Socketcand | Habilita socketcand para acceder por red a las interfaces CAN | Yes, No | No | ||
| Puerto Socketcand | Depuración remota | Número | |||
| Nombre | Dirección preferida Hex Number | Name: etiqueta de 64 bits, ocho bytes, que identifica de forma única cada ECU | 0x7758 | ||
| Bit de dirección autoconfigurable | Dirección preferida Properties | Permite cambiar automáticamente la dirección de origen: 1 permitido, 0 fija | Número, 0 o 1 | 0 | |
| Grupo industrial | Dirección preferida Properties | Categoría industrial del vehículo | Número, [0,7] | 0 | |
| Instancia de clase de dispositivo | Dirección preferida Properties | Distingue instancias de una misma clase | Número, [0,15] | 0 | |
| Clase de dispositivo | Dirección preferida Properties | Clasificación SAE de dispositivo o sistema, de siete bits | Número, [0,127] | 0 | |
| Código de función | Dirección preferida Properties | Función de la ECU dentro del sistema del vehículo | Número, [0,255] | 0 | |
| Instancia de función | Dirección preferida Properties | Distingue varias ECU que realizan la misma función | Número, [0,31] | 0 | |
| Instancia de ECU | Dirección preferida Properties | Distingue unidades del mismo modelo físico de ECU | Número, [0,7] | 0 | |
| Código de fabricante | Dirección preferida Properties | Identificador de once bits asignado por SAE | Número, [0,2047] | 0 | |
| Número de identidad | Dirección preferida Properties | Número de serie de 21 bits definido por el fabricante | Número, [0,2097151] | 0 |
Nota:
- DBC es el origen de la estructura de datos. Todas las modificaciones posteriores de grupos, mensajes, datos y señales se combinan con esa estructura.
- Raw devuelve valores originales; Phy, valores físicos; PhyWIthUnit, valores físicos con unidad.
- La comunicación utiliza TCP/IP y un protocolo específico para transmitir tramas CAN y órdenes de control. Actualmente solo se admite CAN clásico, no CAN FD.
- Dirección preferida: Hex Number, Properties.
- Dos nodos J1939 no pueden compartir dirección. Para evitar conflictos, cada nodo se identifica por un nombre de 64 bits y una dirección de ocho bits. El nombre contiene:
- Bit de dirección arbitraria, 1 bit: 0 indica configuración estática por el administrador; 1, asignación dinámica aleatoria.
- Grupo industrial, 3 bits: 000 general, 001 vehículos de carretera como camiones y autobuses, 010 agricultura, 011 construcción, etc.
- Instancia del sistema del vehículo, 4 bits.
- Sistema del vehículo, 7 bits.
- Bit reservado.
- Función, 8 bits.
- Instancia de función, 5 bits.
- Instancia de ECU, 3 bits.
- Código de fabricante, 11 bits.
- Número de identidad, 21 bits.
Añadir grupos
Sección titulada «Añadir grupos»| Parámetro | Descripción | Formato | Ejemplo |
|---|---|---|---|
| Nombre del grupo | Nombre definido por el usuario | No vacío | t_msg_1_unsigned |
| Nombre del mensaje | Describe su función | No vacío; letras, números y guiones bajos; no empieza por número | t_msg_1_unsigned |
| Prioridad | 3 | ||
| Número de grupo de parámetros | 0x0 | ||
| Código de longitud de datos | DLC: en CAN clásico, los valores 0–8 representan 0–8 bytes. En CAN FD, 0–8 mantienen esa correspondencia y 9–15 representan 12, 16, 20, 24, 32, 48 y 64 bytes; esto no implica que el complemento admita CAN FD | Número, [0,8] o [0,15] | 8 |
| Nodo emisor | Transmitter: dispositivo Node que envía el mensaje | Lista desplegable; predeterminado Vector__XXX |
Vector__XXX |
| Descripción del mensaje | Texto opcional que explica su función | Cadena |
Nota:
- Un grupo corresponde a un Message del archivo DBC.
- Si no hay emisor especificado, utiliza
Vector__XXX.
Añadir datos
Sección titulada «Añadir datos»| Parámetro | Condición | Descripción | Formato | Ejemplo |
|---|---|---|---|---|
| Nombre de señal | Nombre definido por el usuario para describir su función | |||
| Número de parámetro sospechoso (SPN) | ||||
| Modo de señal | Modo de transmisión | Lista desplegable | ||
| Bit inicial | Posición inicial desde 0 que determina su ubicación en la trama CAN | Bits | 0 | |
| Tipo de valor | Tipo de datos de la señal | Lista desplegable | Intel | |
| Orden de bytes | Orden de almacenamiento en el mensaje | Lista desplegable | ||
| Factor de escala | Factor para convertir el valor original en valor físico | Coma flotante | ||
| Desplazamiento | Offset de la conversión a valor físico | Coma flotante | ||
| Mínimo | Valor físico mínimo que limita el rango | Coma flotante | ||
| Máximo | Valor físico máximo que limita el rango | Coma flotante | ||
| Unidad | Unidad física | Cadena | ||
| Nodos receptores | Uno o varios receivers que identifican los dispositivos de destino | Lista desplegable; predeterminado Vector__XXX |
||
| Descripción | Unidad física, por ejemplo km/h, °C o m/s | Cadena | ||
| Cálculo | Fórmula definida mediante el alias del dato | |||
| Longitud | Tipo Unsigned/Signed | Número de bits ocupados | Bits, [1,64] | |
| Valor de multiplexación | Modo distinto de Signal | Valor del multiplexor que activa esta señal |
Nota:
- Modos: Signal, Multiplexor y Multiplexed.
- Tipos: Unsigned, entero sin signo; Signed, entero con signo; Float, precisión simple; Double, precisión doble.
- Orden: Intel, little-endian; Motorola, big-endian.
- Bit inicial: posición del bit menos significativo, LSB.
- Bit final: posición del bit más significativo, MSB.
- Resolución y desplazamiento convierten valores físicos y de red: valor de red = (valor físico - desplazamiento) ÷ resolución.
- Si no hay receptor especificado, utiliza
Vector__XXX.
5. Parámetros del archivo DBC
Sección titulada «5. Parámetros del archivo DBC»DBC, CAN Database File, es un formato estándar que describe mensajes y señales de un bus CAN, Controller Area Network.
Componentes
Sección titulada «Componentes»(1) Node, nodo
Representación lógica de un dispositivo de la red. Puede enviar o recibir mensajes.
- Formato DBC:
BU_: Node1 Node2 Node3BU_: define la lista de nodos.- A continuación aparecen todos los nombres separados por espacios.
(2) Message, mensaje
Unidad mínima transmitida por la red CAN, con varias señales y un ID y longitud fijos.
- Formato DBC:
BO_ <ID-de-mensaje> <nombre-de-mensaje>: <código-de-longitud-de-datos> <nodo-emisor>- Ejemplo:
BO_ 1001 SpeedMessage: 8 Node1BO_: indica un mensaje.1001: ID del mensaje.SpeedMessage: nombre.8: código de longitud, DLC.Node1: emisor.
(3) Signal, señal
Unidad de datos dentro de un mensaje que representa una magnitud física, como velocidad, régimen de giro o temperatura.
- Formato DBC:
SG_ <nombre-de-señal> : <bit-inicial>|<longitud>@<orden-de-bytes><signo-del-tipo-de-valor> (<factor-de-escala>,<desplazamiento>) [<mínimo>|<máximo>] "<unidad>" <nodo-receptor>- Ejemplo:
SG_ Speed : 0|16@1+ (0.1,0) [0|200] "km/h" Node2BO_: indica un mensaje.
Explicación de algunos parámetros
Sección titulada «Explicación de algunos parámetros»- d
| 63 (MSB) | 62-60 | 59-56 | 55-49 | 48 | 47-40 | 39-35 | 34-32 | 31-21 | 20-0 (LSB) |
|---|---|---|---|---|---|---|---|---|---|
| Dirección arbitraria | Grupo industrial | Instancia del sistema del vehículo | Sistema del vehículo | Reservado | Función | Instancia de función | Instancia de ECU | Código de fabricante | Número de identidad |
| 1 bit | 3 bits | 4 bits | 7 bits | 1 bit | 8 bits | 5 bits | 3 bits | 11 bits | 21 bits |
- Modo de señal
| Modo | Significado |
|---|---|
| Signal | Señal ordinaria que transporta datos directamente, sin marcas o relaciones especiales |
| Multiplexor | Señal selectora que determina qué grupo de otras señales se incluye. Un mensaje puede admitir varios formatos y el multiplexor selecciona uno |
| Multiplexed | Señal vinculada al multiplexor; su valor determina si se transmite. Por ejemplo, el valor 1 selecciona un grupo de señales multiplexadas |