
Acquisition CAN
1. Créer les nœuds
Section intitulée « 1. Créer les nœuds »(1) Dans « Jumeau intelligent », passez à « Connectivité des équipements ».
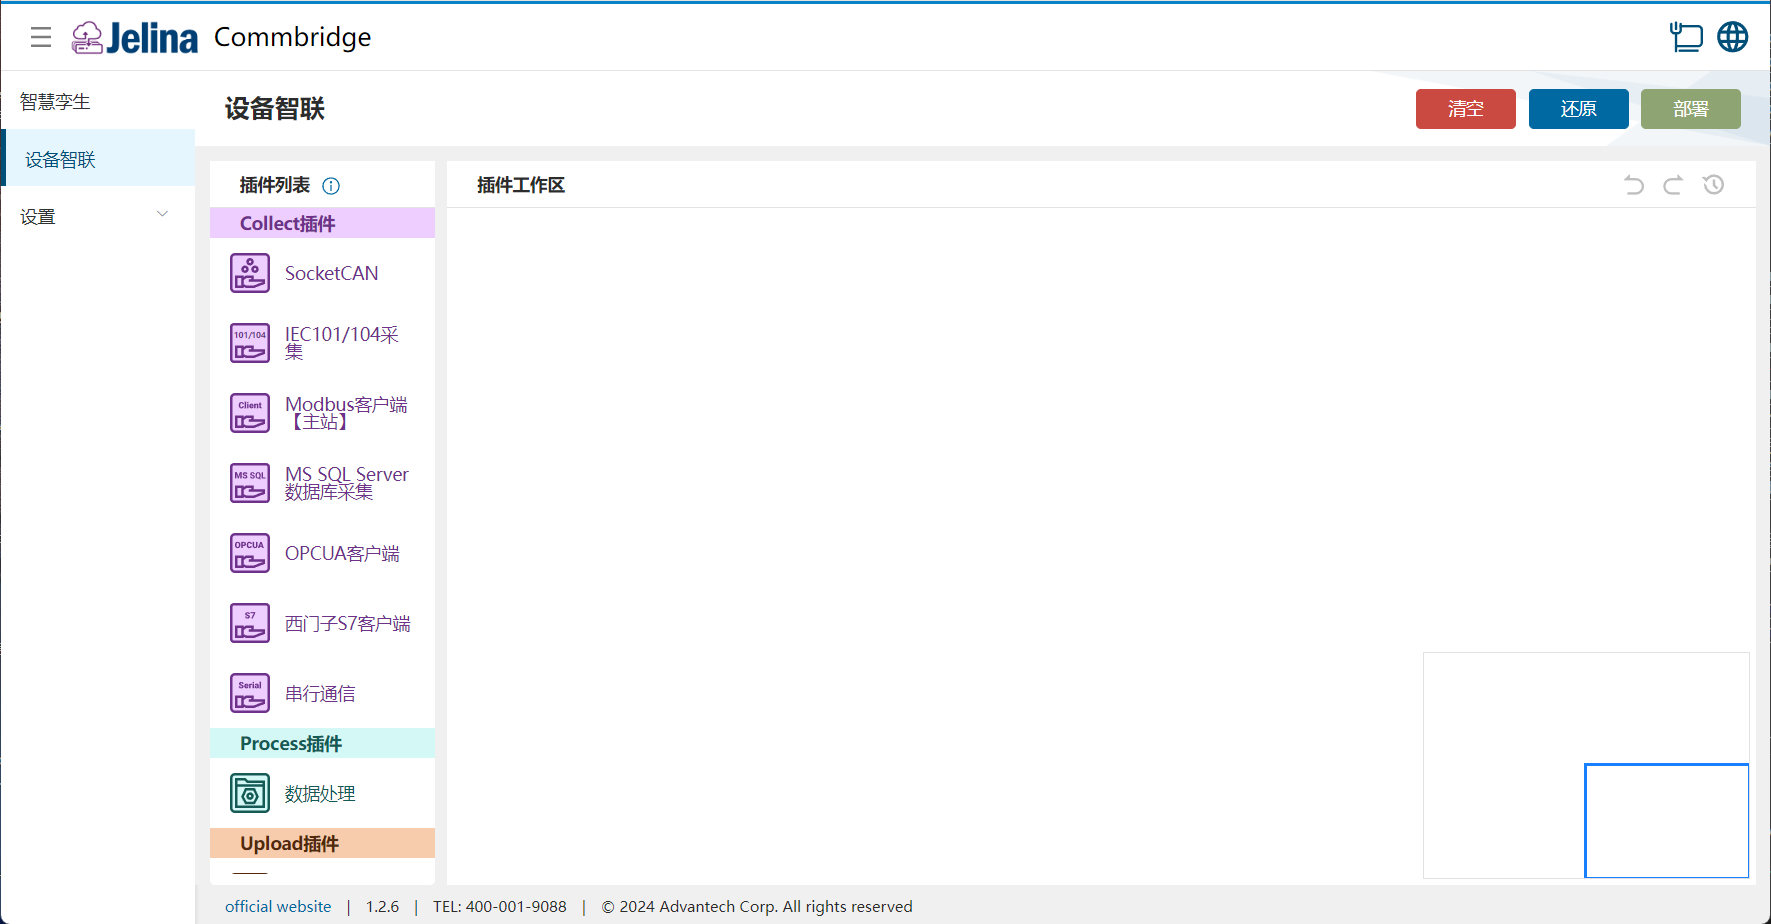
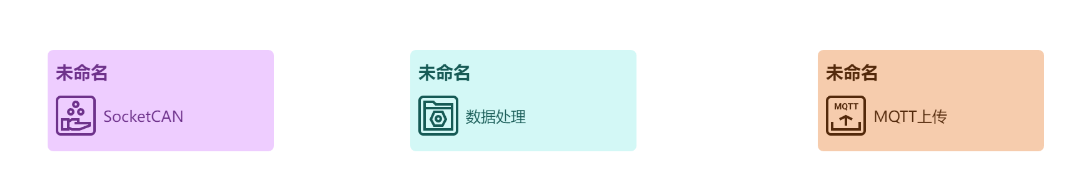
(2) Faites glisser successivement les plugins SocketCAN, Traitement des données et Transfert MQTT dans l’espace de travail pour créer trois nœuds.
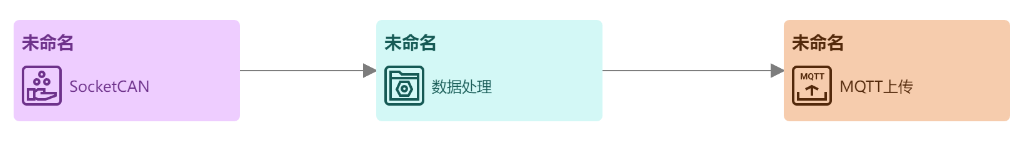
(3) Reliez les trois nœuds dans cet ordre : SocketCAN → Traitement des données → Transfert MQTT.
2. Créer un plan
Section intitulée « 2. Créer un plan »(1) Double-cliquez sur SocketCAN, puis cliquez sur [Ajouter un plan].
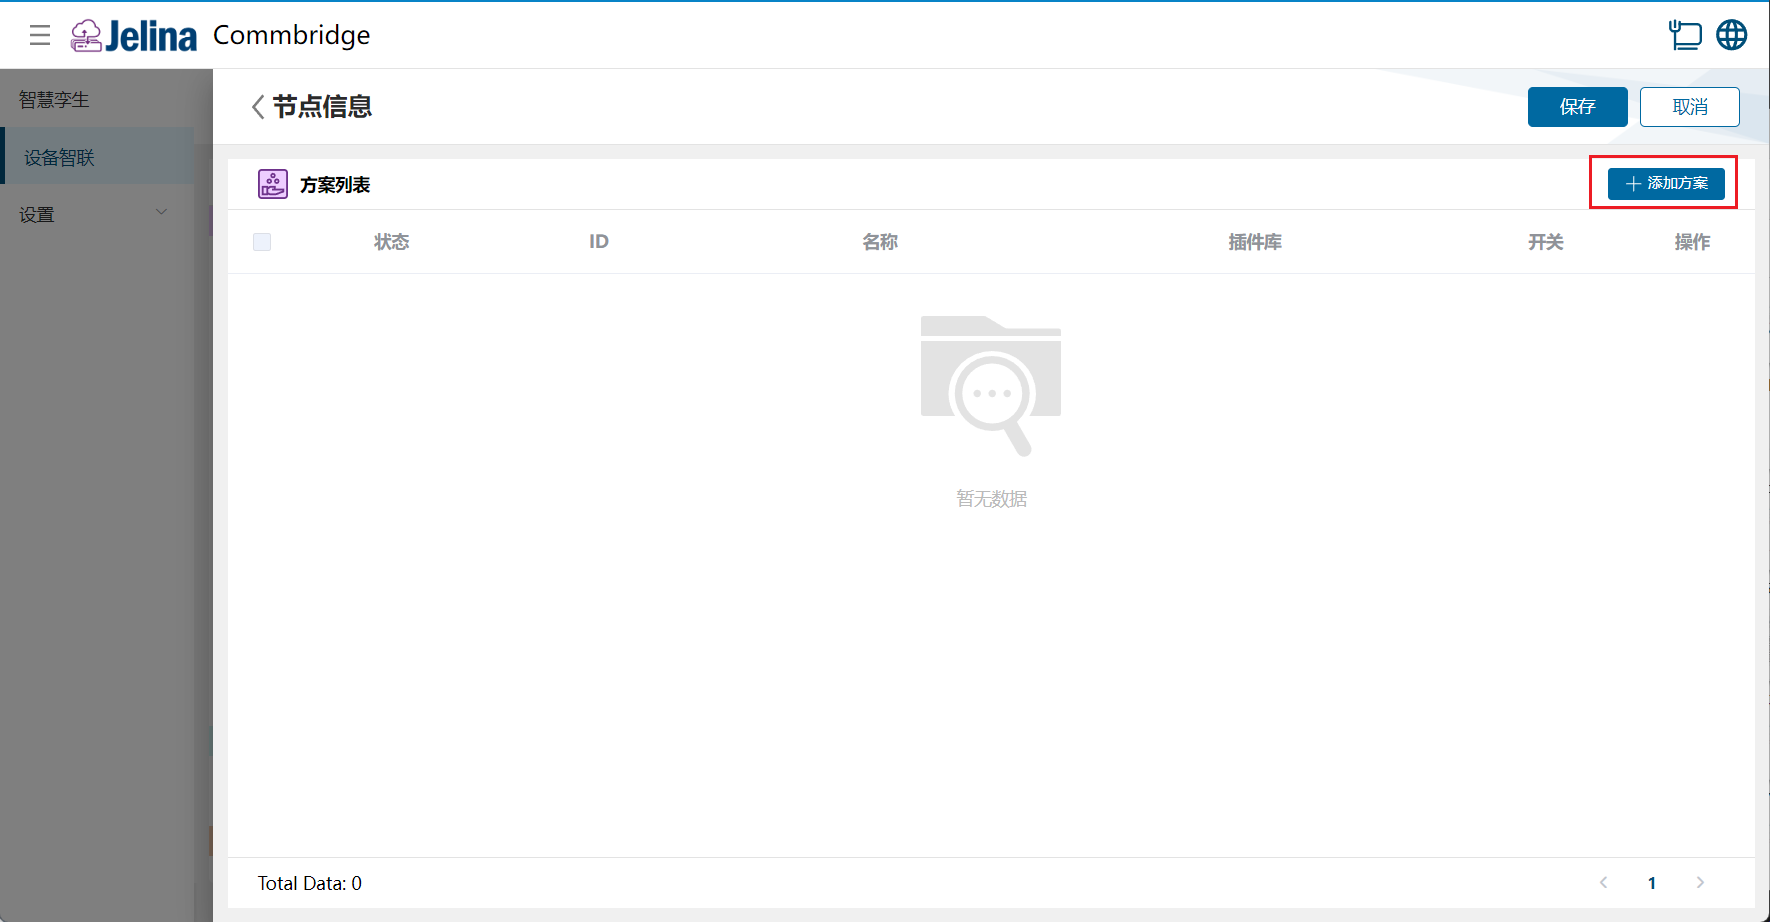
(2) Renseignez la configuration de connexion, importez le fichier dbc, puis cliquez sur [Suivant].
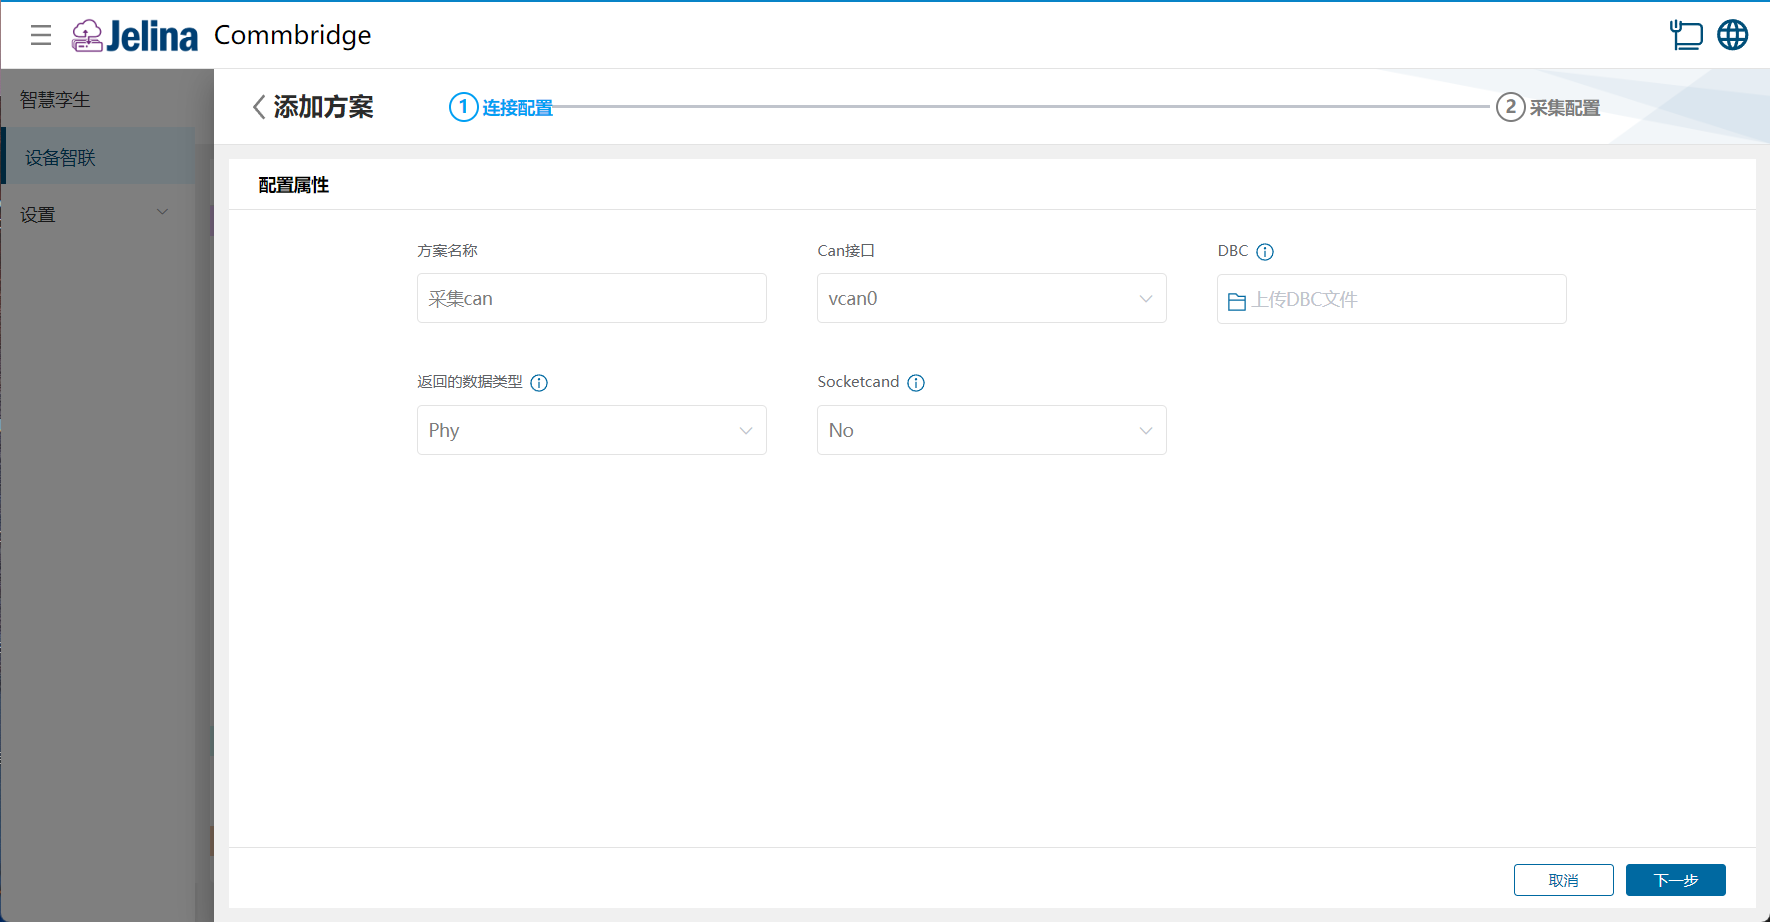
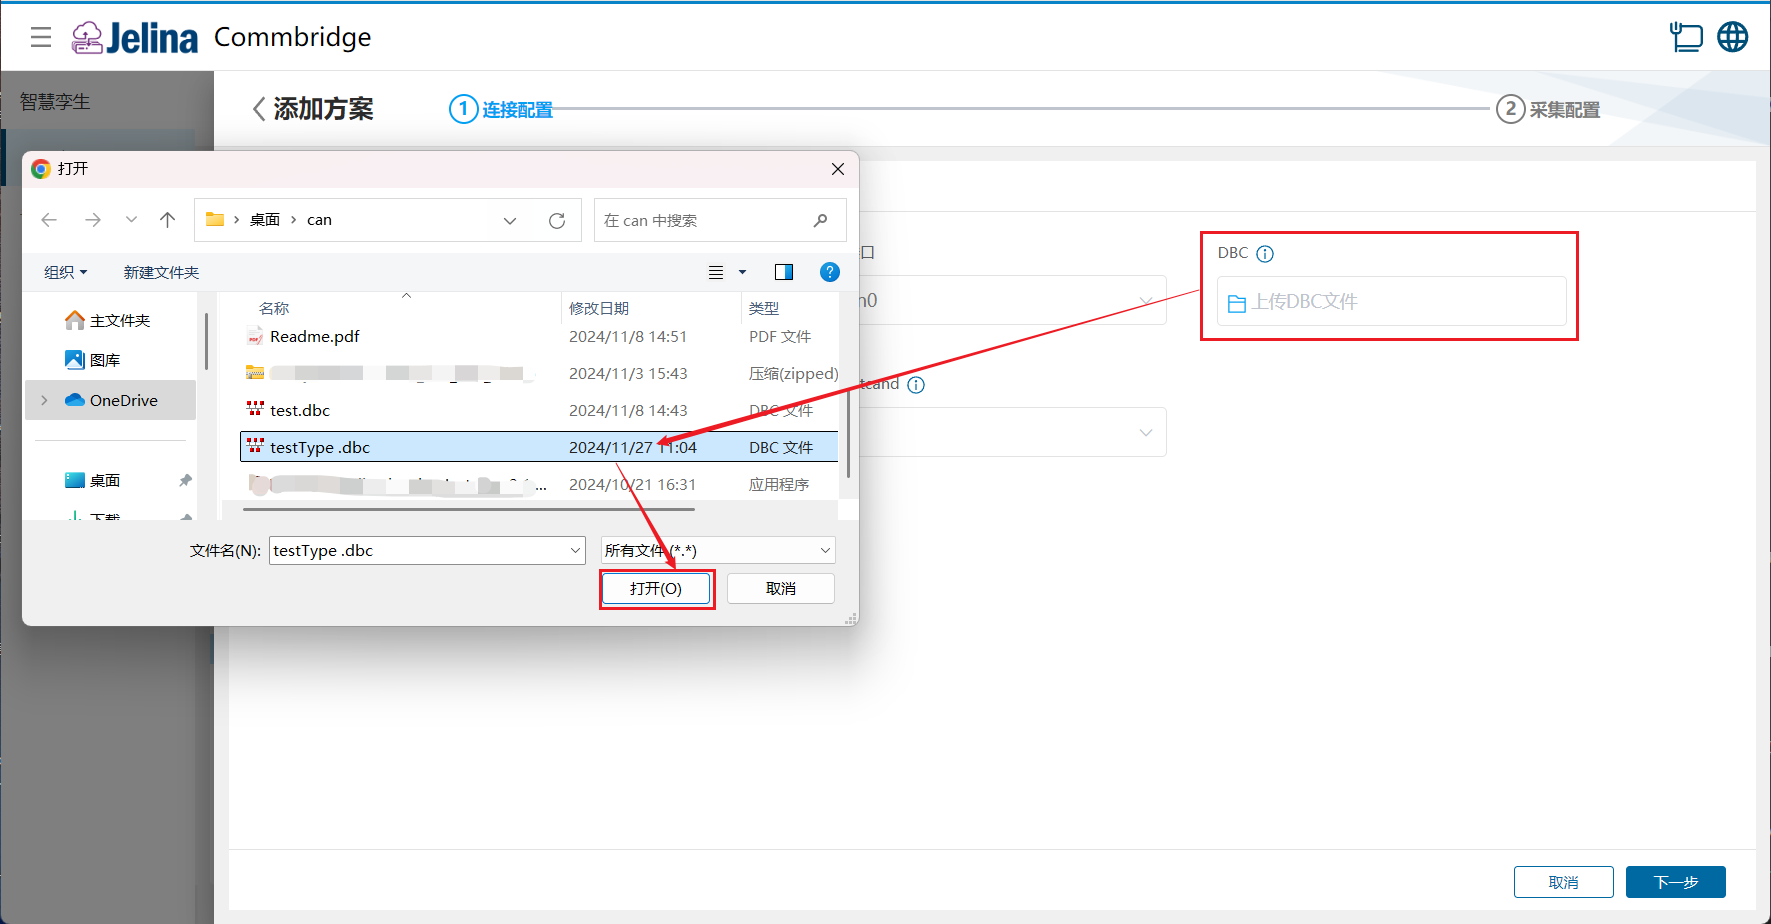
(3) Consultez les informations des groupes et des points.
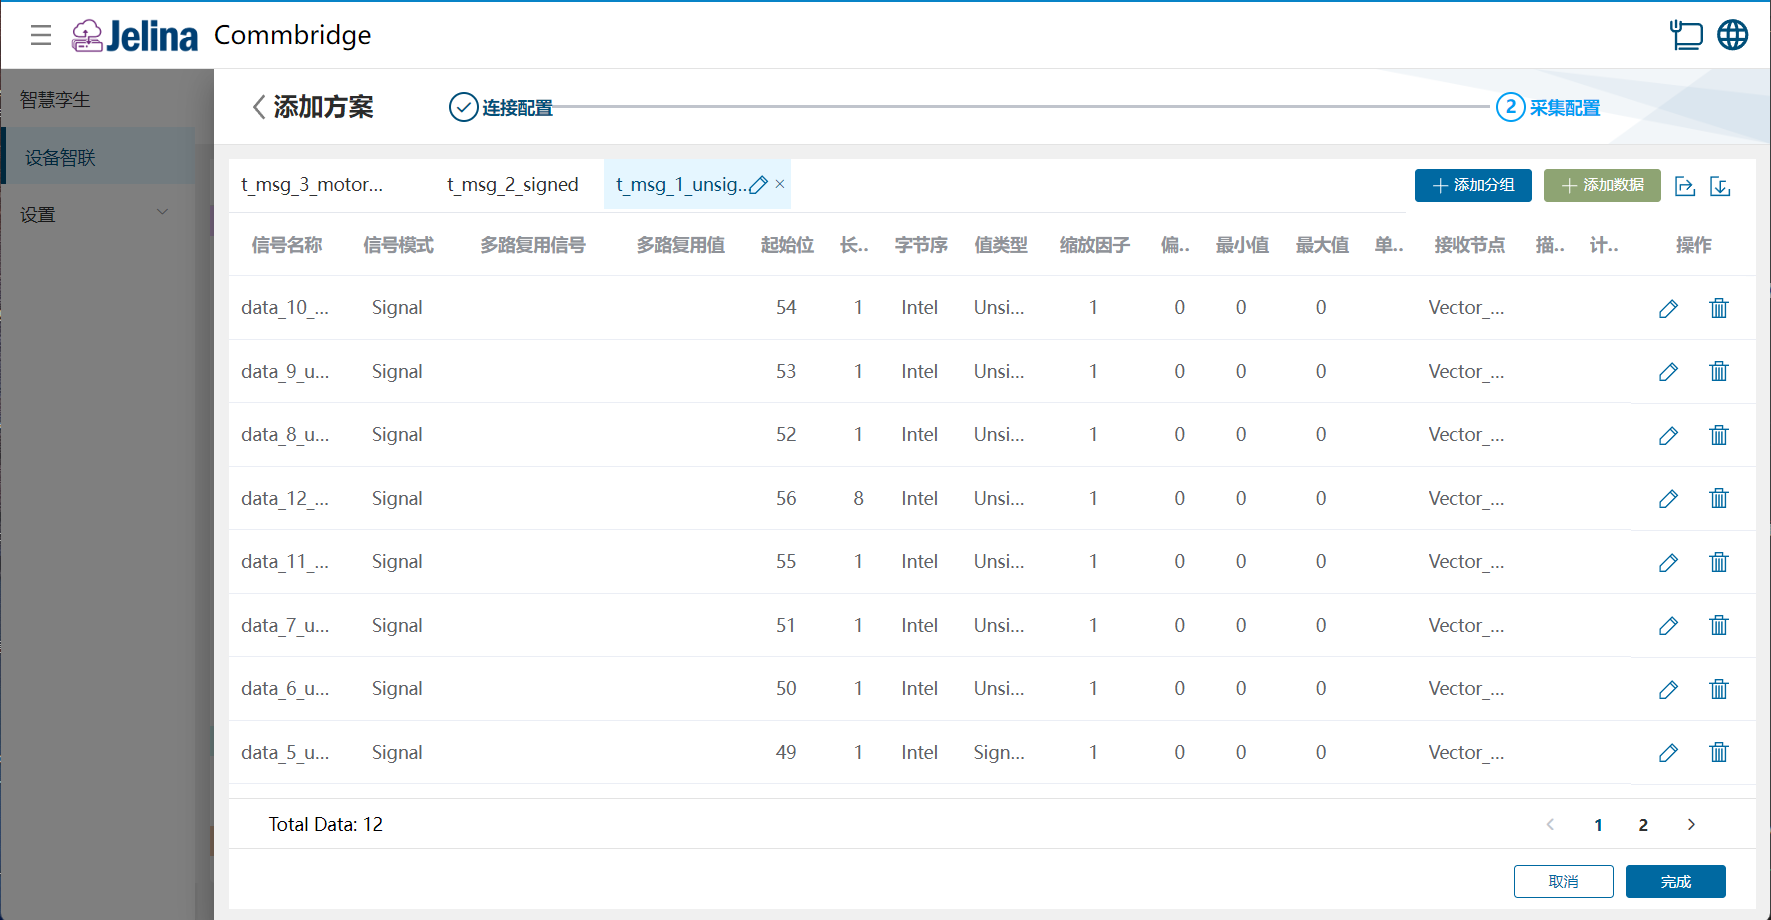
(4) Cliquez sur [Terminer] pour ajouter le plan d’acquisition.
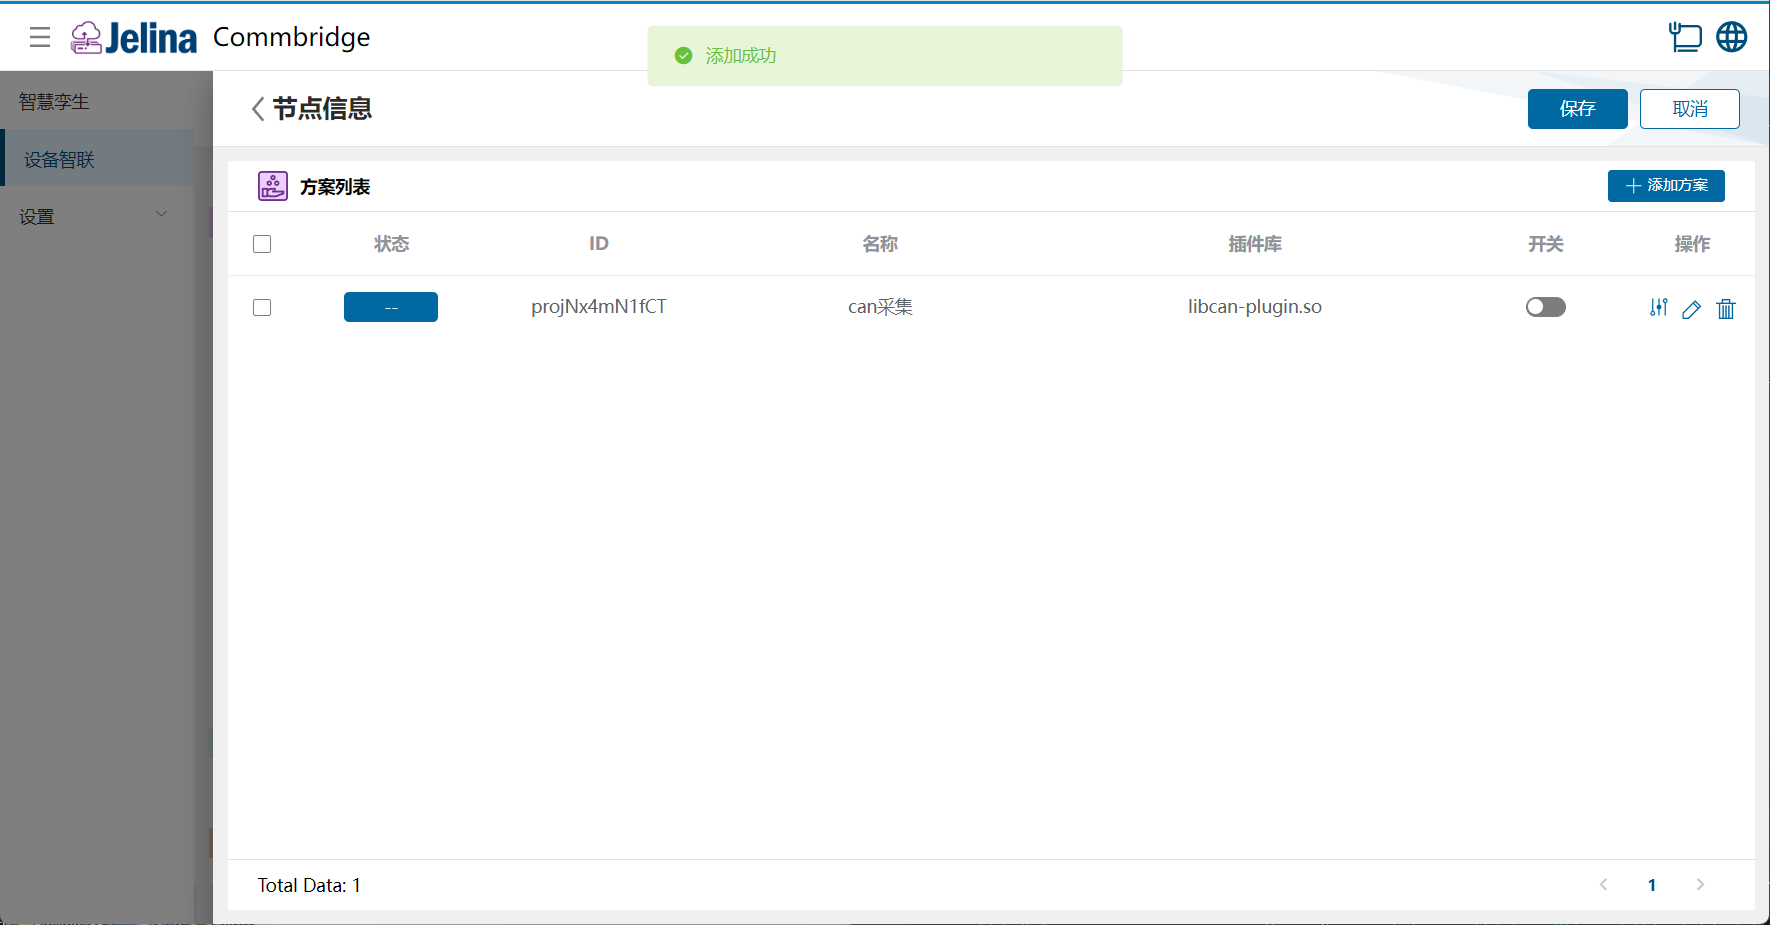
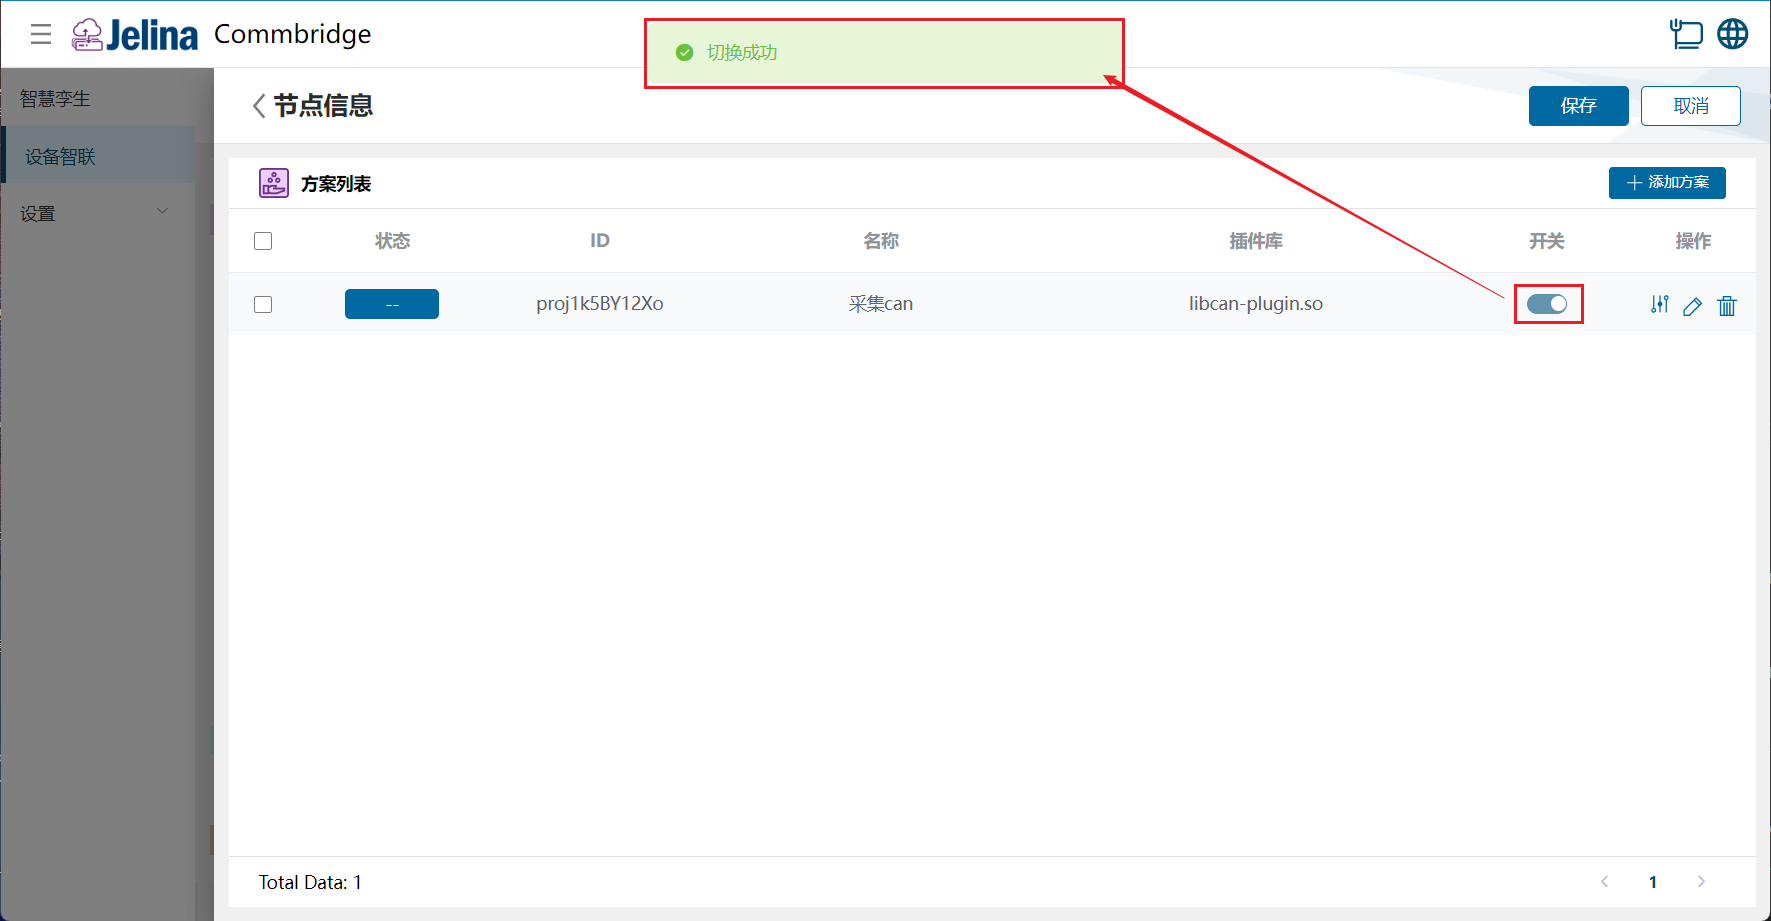
(5) Activez le plan, puis cliquez sur [Enregistrer].
3. Consulter les résultats
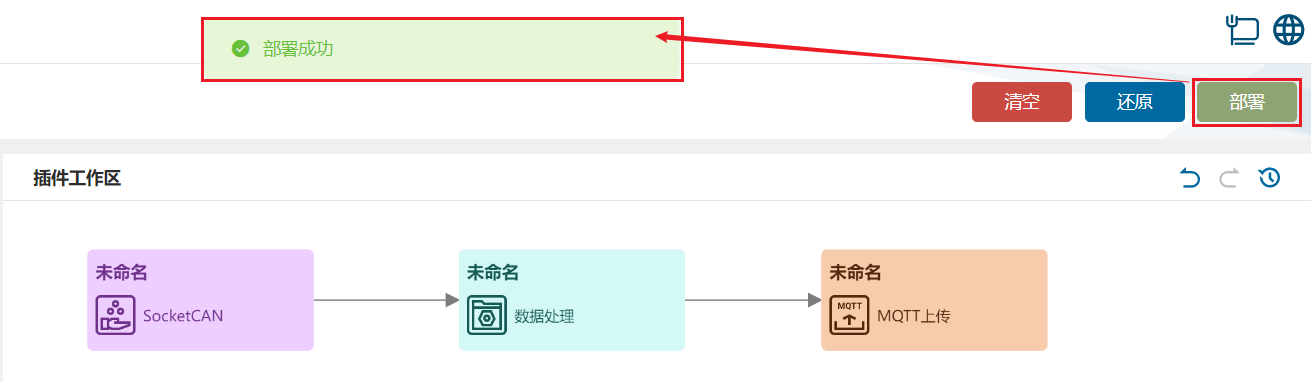
Section intitulée « 3. Consulter les résultats »(1) Cliquez sur « Déployer » dans la connectivité des équipements.
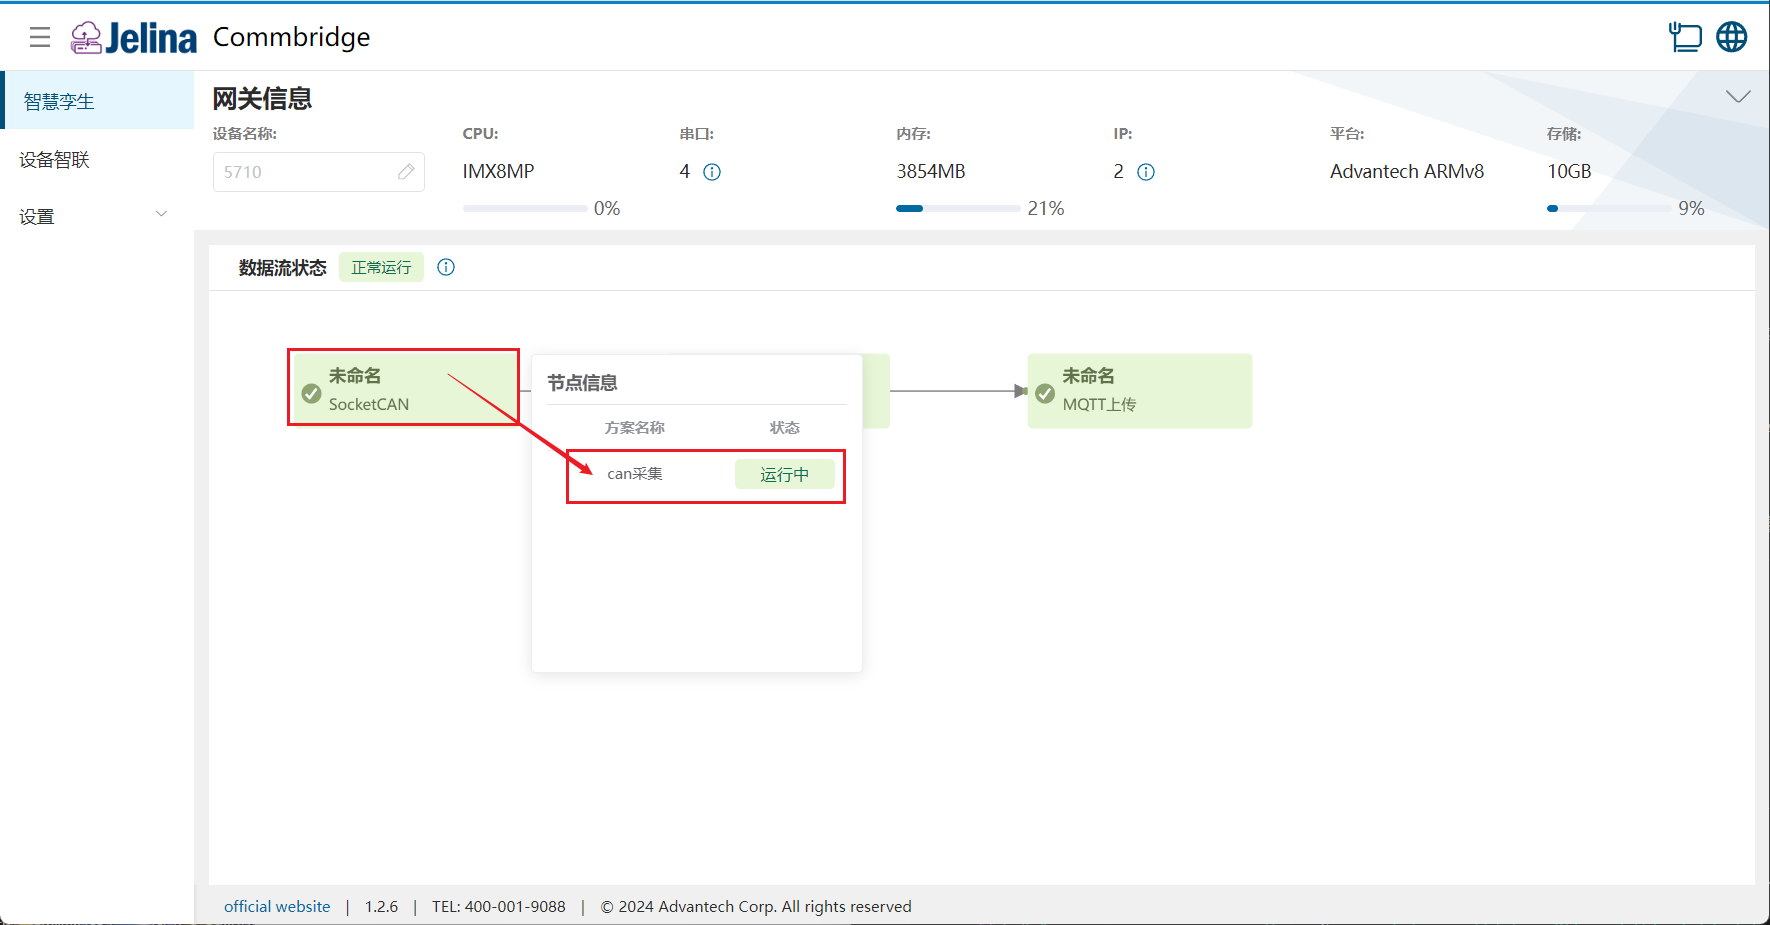
(2) Passez au [Jumeau intelligent] et placez le pointeur sur le nœud SocketCAN pour afficher ses informations.
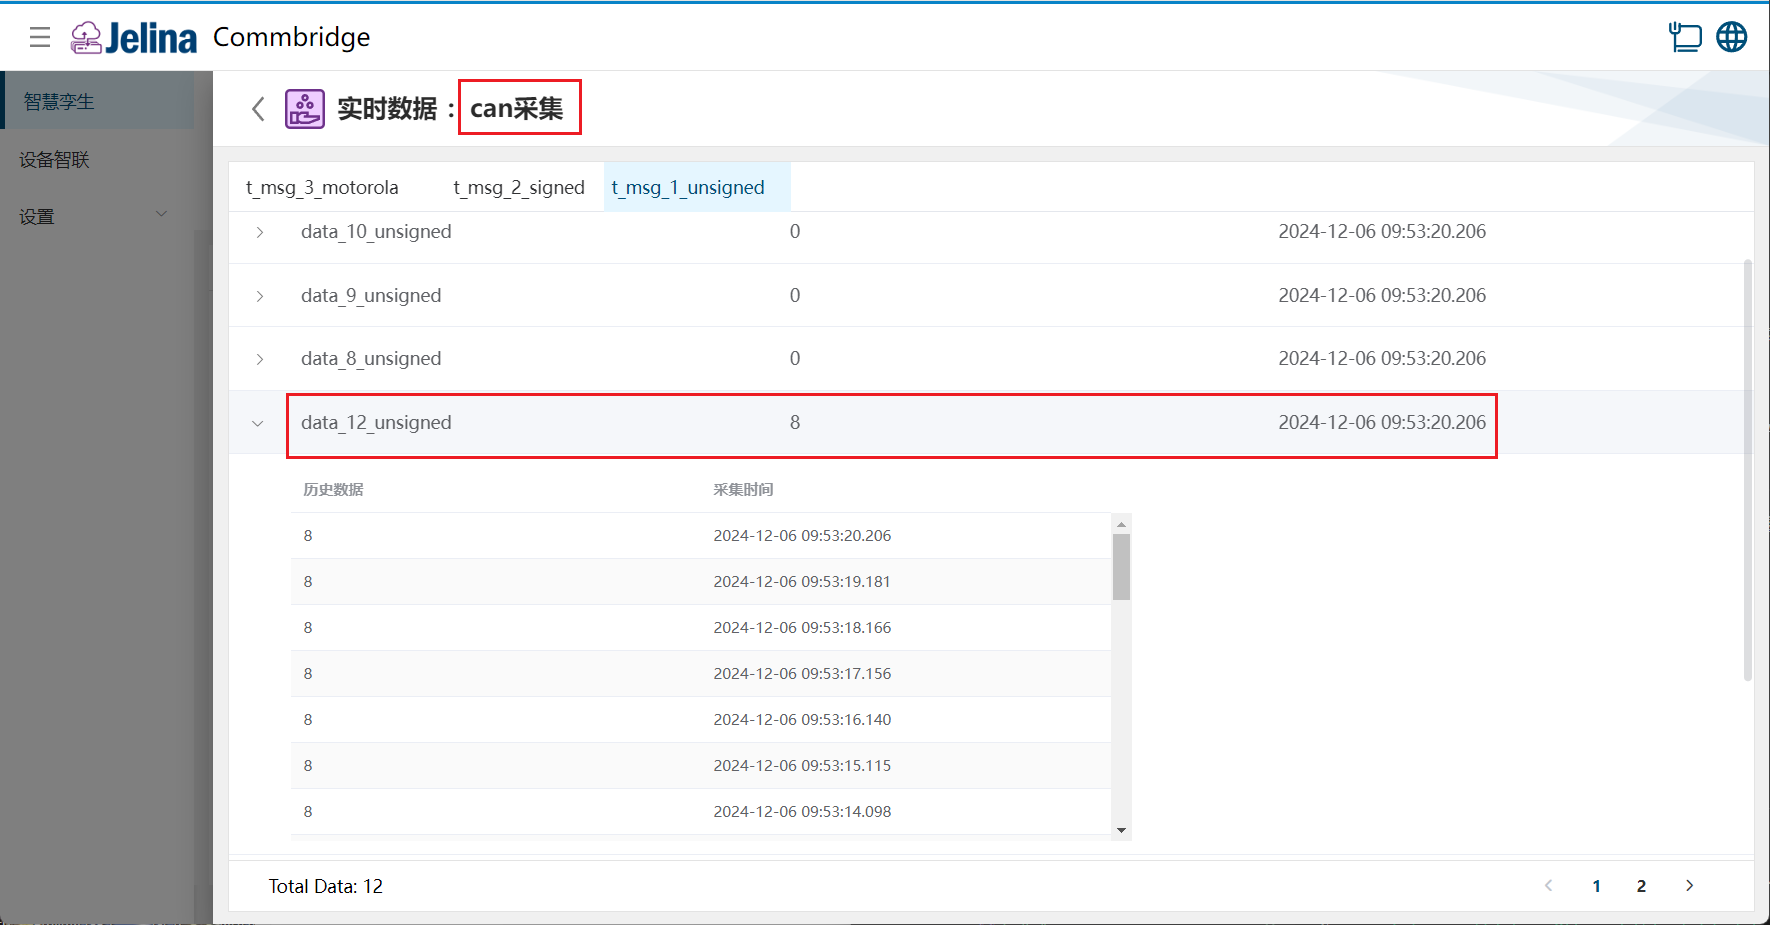
(3) Cliquez sur un plan pour consulter valeurs temps réel et historiques de ses points.
4. Description de la configuration
Section intitulée « 4. Description de la configuration »Connexion
Section intitulée « Connexion »| Paramètre | Description | Format | Exemple | Remarques |
|---|---|---|---|---|
| Nom du plan | Nom du plan défini par l’utilisateur | Non vide | Acquisition can | |
| Interface CAN | Dépend du port CAN physique de l’équipement | Liste déroulante | vcan0 | |
| DBC | Voir ci-dessous | Fichier DBC | testType.dbc | |
| Type de données renvoyées | Type des données acquises en temps réel | Liste déroulante | Phy | |
| Intervalle de limitation | Ignore les trames répétées pendant cet intervalle, jusqu’à son expiration ou à un changement des données. 0 désactive cette limitation. | Non vide, nombre, intervalle : [0,2147483647] | Phy | |
| Socketcand | Active ou désactive socketcand, qui permet d’accéder aux interfaces CAN d’un ordinateur via le réseau | Yes, No | No | |
| Port Socketcand | Utilisé pour le débogage distant des données | Nombre |
Remarque :
- DBC fournit la structure des données d’origine. Toutes les modifications ultérieures des groupes (messages) et des données (signaux) sont fusionnées dans cette structure dbc.
- Type de données renvoyées : Raw renvoie les valeurs brutes ; Phy, les valeurs physiques ; PhyWIthUnit, les valeurs physiques avec leur unité.
- La communication utilise une connexion TCP/IP et un protocole spécifique pour transmettre les trames CAN et les commandes de contrôle. Seul le CAN classique est actuellement pris en charge, pas CAN FD.
Ajouter un groupe
Section intitulée « Ajouter un groupe »| Paramètre | Description | Format | Exemple |
|---|---|---|---|
| Nom du groupe | Nom du groupe défini par l’utilisateur | Non vide | t_msg_1_unsigned |
| Nom du message | Nom décrivant la fonction ou l’usage du message | Non vide ; lettres, chiffres et traits de soulignement uniquement ; ne doit pas commencer par un chiffre | t_msg_1_unsigned |
| ID du message | Identifiant unique permettant de distinguer les messages sur le bus CAN | Non vide, nombre décimal ou hexadécimal, intervalle : [0x0-0xffffffff] | 0 |
| Code de longueur des données | Le DLC code la longueur des données : en CAN classique, les valeurs 0 à 8 correspondent à 0 à 8 octets ; en CAN FD, les valeurs 0 à 8 correspondent aussi à 0 à 8 octets, et les valeurs 9 à 15 correspondent respectivement à 12, 16, 20, 24, 32, 48 et 64 octets. Cette définition n’implique pas la prise en charge de CAN FD par le plugin. | Valeur, intervalle : [0,8] ou [0,15] | 8 |
| Nœud émetteur | Émetteur du message (Transmitter), c’est-à-dire l’équipement (Node) qui l’envoie | Liste déroulante ; Vector__XXX par défaut |
Vector__XXX |
| Description du message | Champ facultatif décrivant le rôle ou la fonction du message pour en faciliter la compréhension | Chaîne |
Remarque :
- Un groupe correspond à un message (Message) du fichier dbc.
- L’ID du message est généralement un nombre sur 11 bits (trame standard) ou 29 bits (trame étendue).
- Si aucun nœud émetteur n’est spécifié pour le message (groupe), définissez cette valeur sur
Vector__XXX.
Ajouter des données
Section intitulée « Ajouter des données »| Paramètre | Condition | Description | Format | Exemple |
|---|---|---|---|---|
| Nom du signal | Nom du signal défini par l’utilisateur pour décrire la fonction des données | |||
| Mode du signal | Mode de transmission du signal | Liste déroulante | ||
| Bit de départ | Position initiale du signal dans le message (Start Bit), numérotée à partir de 0, qui détermine son emplacement dans la trame CAN | Bits | 0 | |
| Type de valeur | Type de données du signal | Liste déroulante | Intel | |
| Ordre des octets | Ordre de stockage du signal dans le message | Liste déroulante | ||
| Facteur d’échelle | Facteur utilisé pour convertir la valeur brute en valeur physique | Nombre à virgule flottante | ||
| Décalage | Décalage (offset) utilisé pour calculer la valeur physique | Nombre à virgule flottante | ||
| Minimum | Valeur physique minimale, limitant la plage du signal | Nombre à virgule flottante | ||
| Maximum | Valeur physique maximale, limitant la plage du signal | Nombre à virgule flottante | ||
| Unité | Unité physique du signal | Chaîne | ||
| Nœud récepteur | Nom du ou des nœuds récepteurs (receiver), correspondant aux équipements destinataires du signal | Liste déroulante ; Vector__XXX par défaut |
||
| Description | Unité physique du signal, par exemple km/h, °C ou m/s | Chaîne | ||
| Calcul | Formule définie par l’utilisateur à partir de l’alias des données | |||
| Longueur | Type de valeur Unsigned/Signed | Nombre de bits occupés par le signal | Bits, [1,64] | |
| Valeur de multiplexage | Mode du signal autre que Signal | Valeur du signal multiplexeur pour laquelle ce signal est actif |
Remarque :
- Modes de signal : Signal, Multiplexor, Multiplexed.
- Types de valeur : Unsigned (entier non signé), Signed (entier signé), Float (virgule flottante simple précision), Double (virgule flottante double précision).
- Ordre des octets : Intel (petit-boutiste), Motorola (gros-boutiste).
- Bit de départ : position du bit de poids faible du signal (LSB, Least Significant bit).
- Bit de fin : position du bit de poids fort du signal (MSB, Most Significant bit).
- Résolution et décalage : conversion entre valeur physique et valeur réseau ; valeur réseau = (valeur physique − décalage) ÷ résolution.
- Si aucun nœud récepteur n’est spécifié pour le signal, utilisez
Vector__XXX.
5. Paramètres du fichier DBC
Section intitulée « 5. Paramètres du fichier DBC »Le fichier DBC (CAN Database File) est un format standard décrivant les messages et les signaux d’un bus CAN (Controller Area Network).
Composants
Section intitulée « Composants »(1) Node (nœud)
Un nœud est la représentation logique d’un équipement du réseau. Il peut émettre ou recevoir des messages.
1). Format du fichier DBC :
BU_: Node1 Node2 Node3BU_: définit la liste des nœuds.- Les noms de tous les nœuds suivent, séparés par des espaces.
(2) Message
Un message est la plus petite unité de données transmise sur un réseau CAN. Il contient plusieurs signaux et possède un ID et une longueur fixes.
1). Format du fichier DBC :
BO_ <ID-message> <nom-message>: <code-longueur-données> <nœud-émetteur>2). Exemple :
BO_ 1001 SpeedMessage: 8 Node1BO_: désigne un message.1001: ID du message.SpeedMessage: nom du message.8: code de longueur des données (DLC).Node1: nœud émetteur.
(3) Signal
Un signal est une unité de données contenue dans un message et représente une grandeur physique, par exemple une vitesse, un régime de rotation ou une température.
1). Format du fichier DBC :
SG_ <nom-signal> : <bit-départ>|<longueur>@<ordre-octets><signe-type-valeur> (<facteur-échelle>,<décalage>) [<minimum>|<maximum>] "<unité>" <nœud-récepteur>2). Exemple :
SG_ Speed : 0|16@1+ (0.1,0) [0|200] "km/h" Node2BO_: désigne un message.
Explication de certains paramètres
Section intitulée « Explication de certains paramètres »(1) Mode du signal
| Mode du signal | Signification |
|---|---|
| Signal | Signal ordinaire transportant directement les données, sans marqueur ni relation particuliers |
| Multiplexor | Signal multiplexeur servant de sélecteur pour déterminer le groupe de signaux transporté par le message. Lorsqu’un message accepte plusieurs formats de données, le multiplexeur sélectionne le format utilisé. |
| Multiplexed | Signal multiplexé associé au multiplexeur. La valeur du multiplexeur détermine s’il est transmis ; par exemple, une valeur de 1 sélectionne un groupe donné de signaux multiplexés. |