
Aquisição CAN
1. Criar nós
Seção intitulada “1. Criar nós”(1) Na página do CommBridge, acesse [Gêmeo inteligente] e, à esquerda, clique para alternar para [Conectividade inteligente de dispositivos].
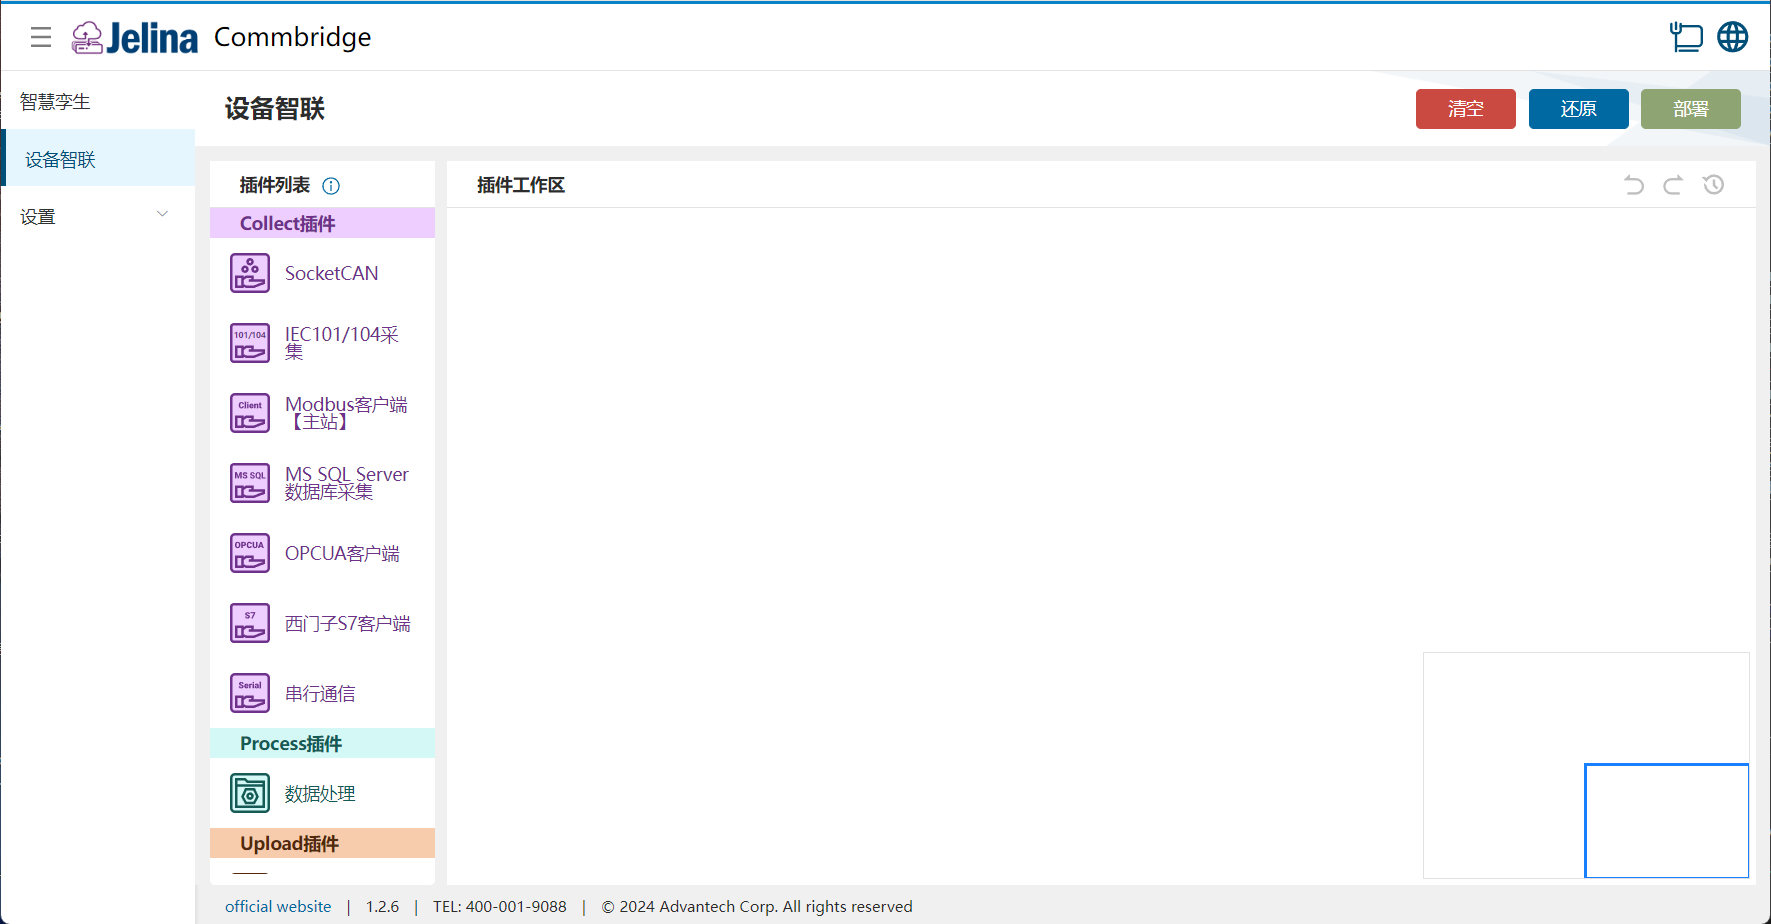
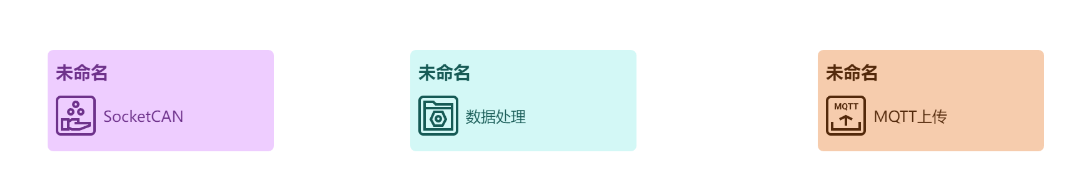
(2) Arraste, nesta ordem, os plugins SocketCAN, Processamento de dados e Envio por MQTT para a área de trabalho de plugins, criando três nós.
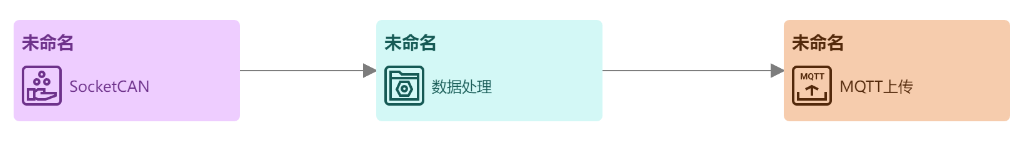
(3) Conecte os três nós na seguinte ordem: SocketCAN → Processamento de dados → Envio por MQTT.
2. Criar um perfil
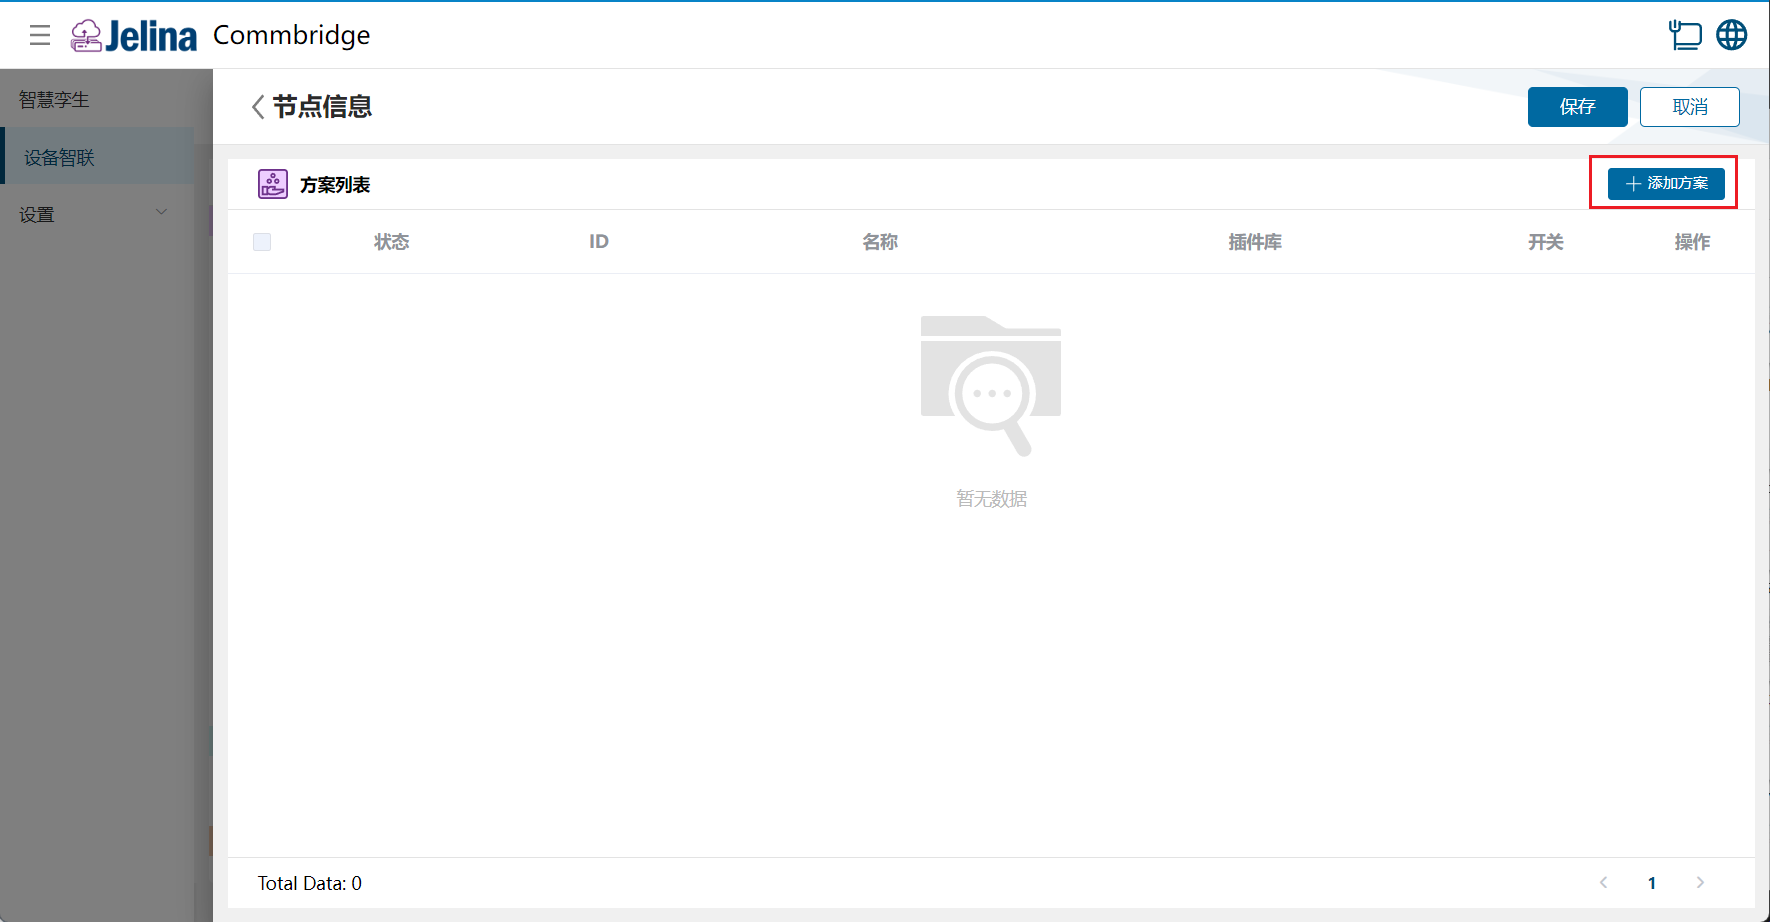
Seção intitulada “2. Criar um perfil”(1) Clique duas vezes em SocketCAN e clique no botão [Adicionar perfil].
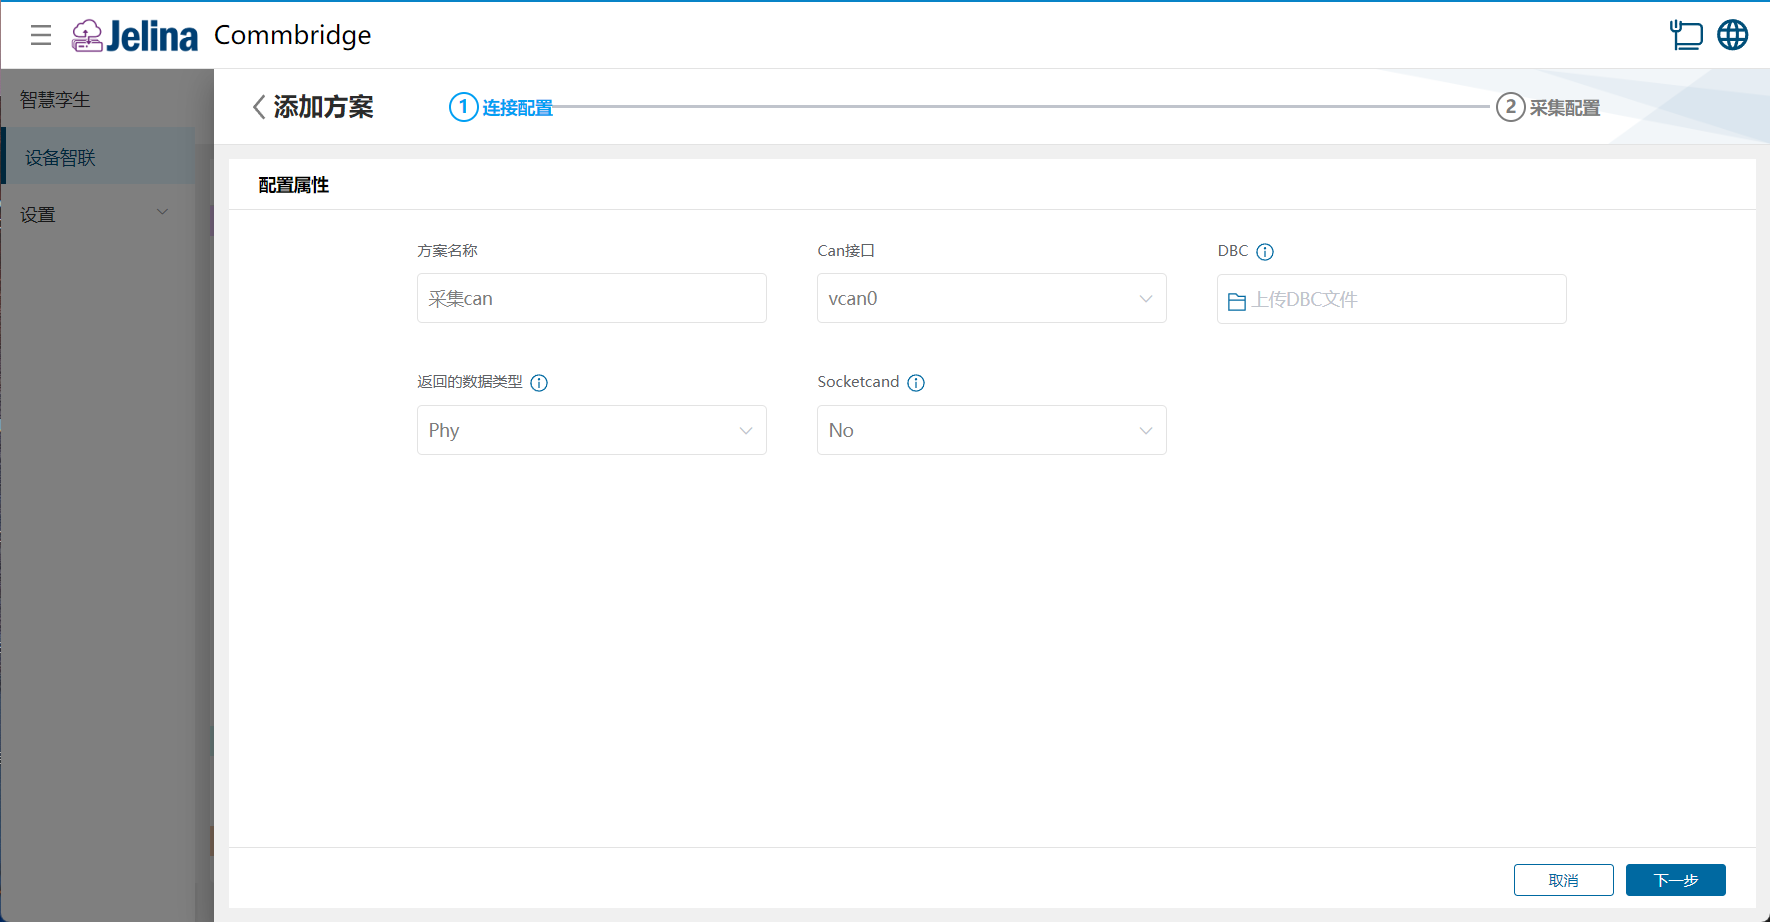
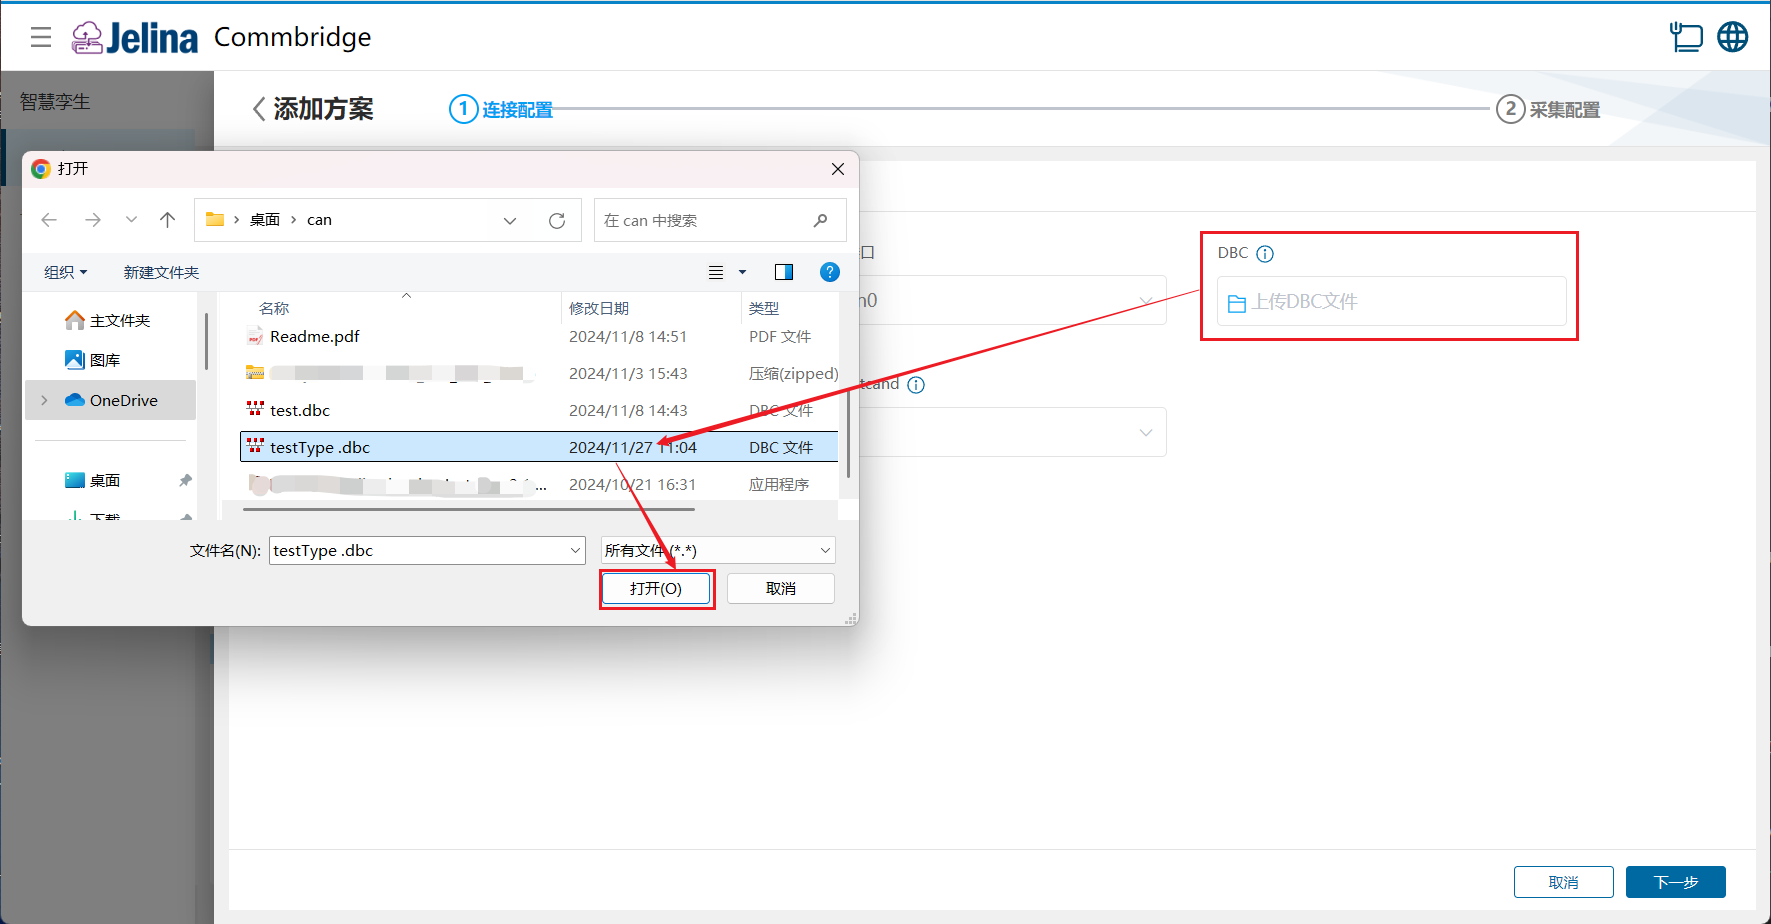
(2) Preencha a configuração da conexão, importe o arquivo dbc e clique em [Avançar].
(3) Confira as informações dos grupos e pontos.
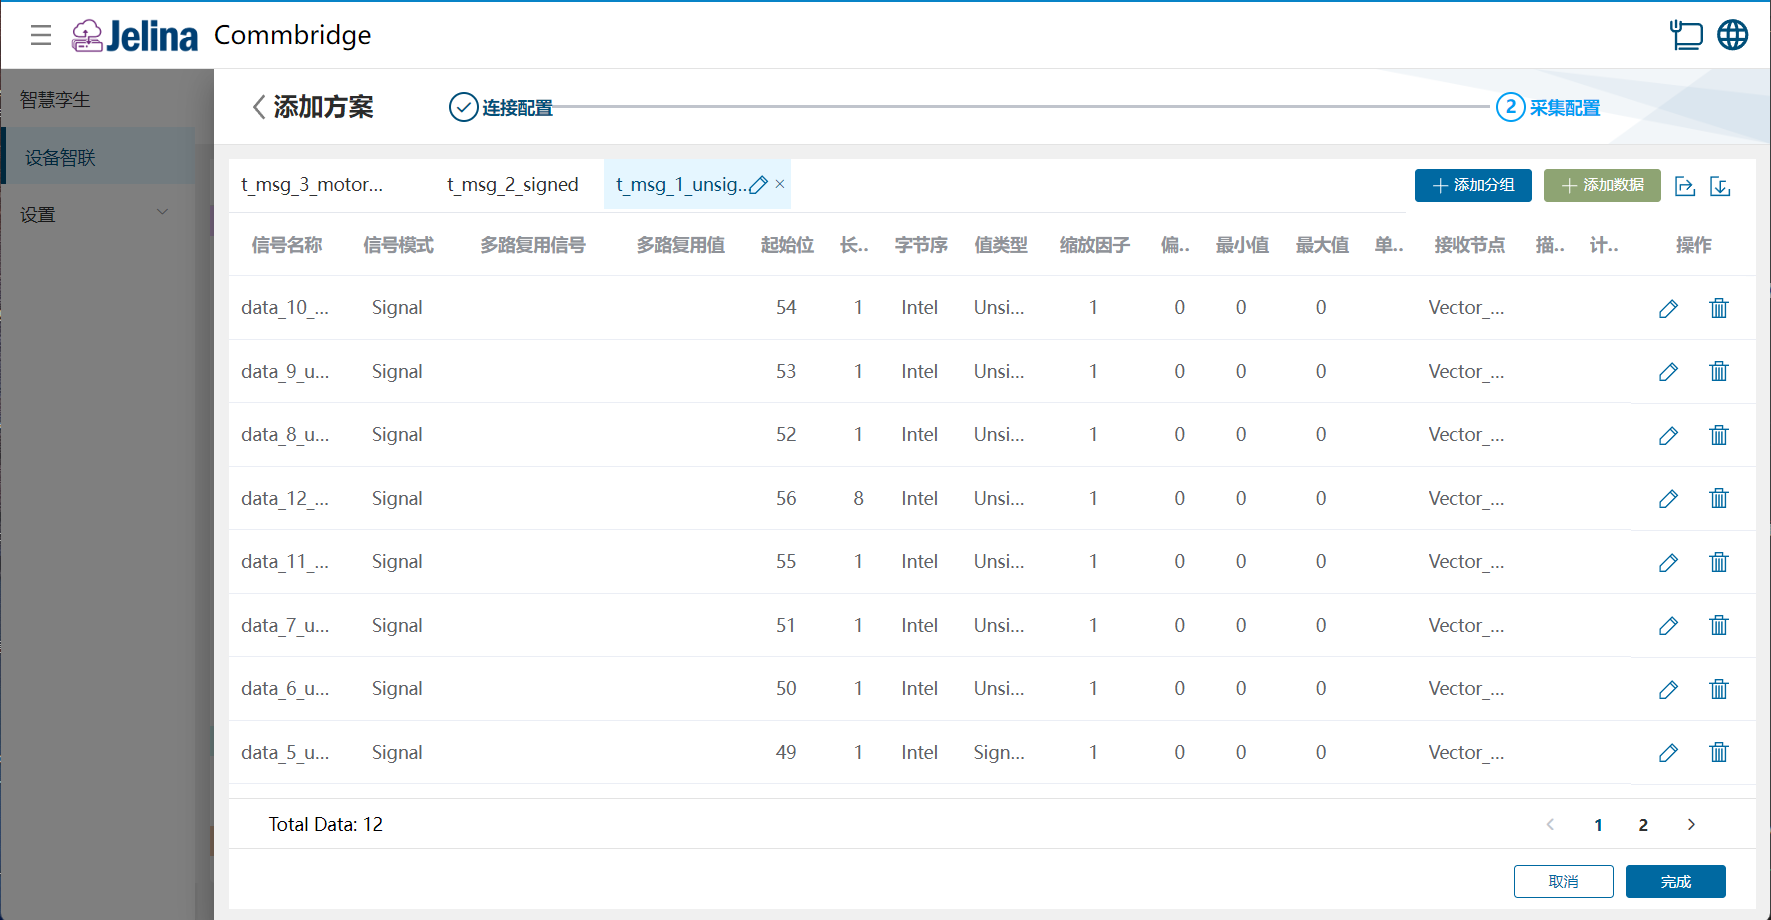
(4) Clique em [Concluir] para adicionar o perfil de aquisição.
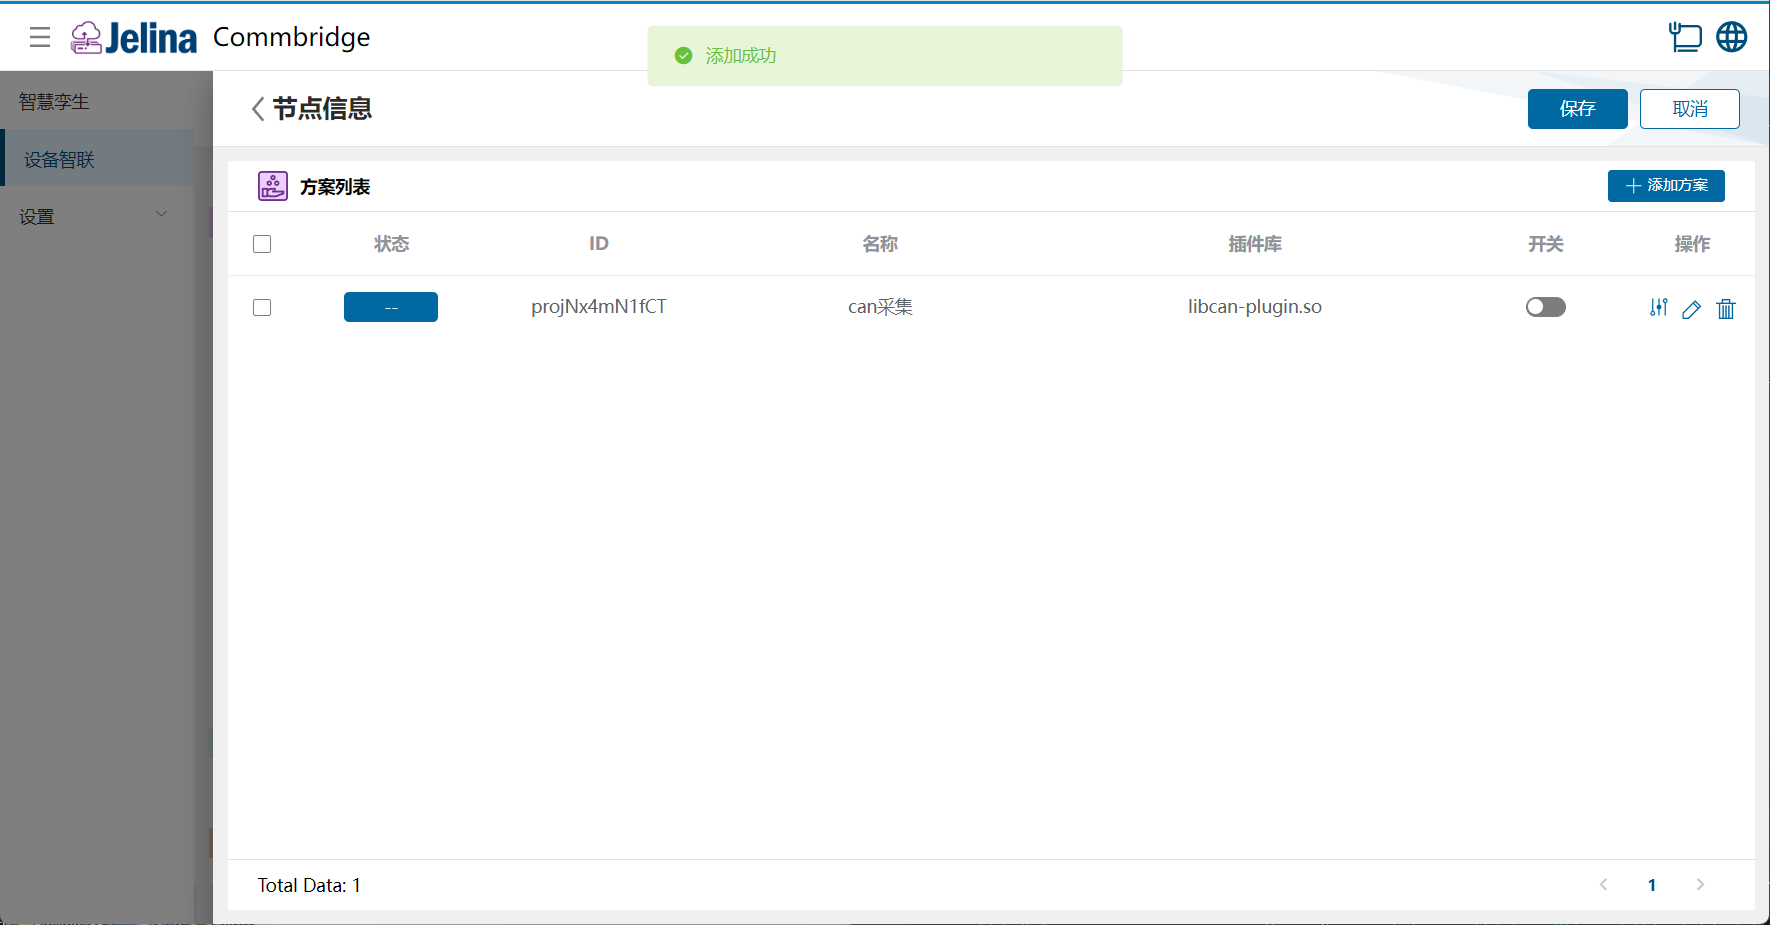
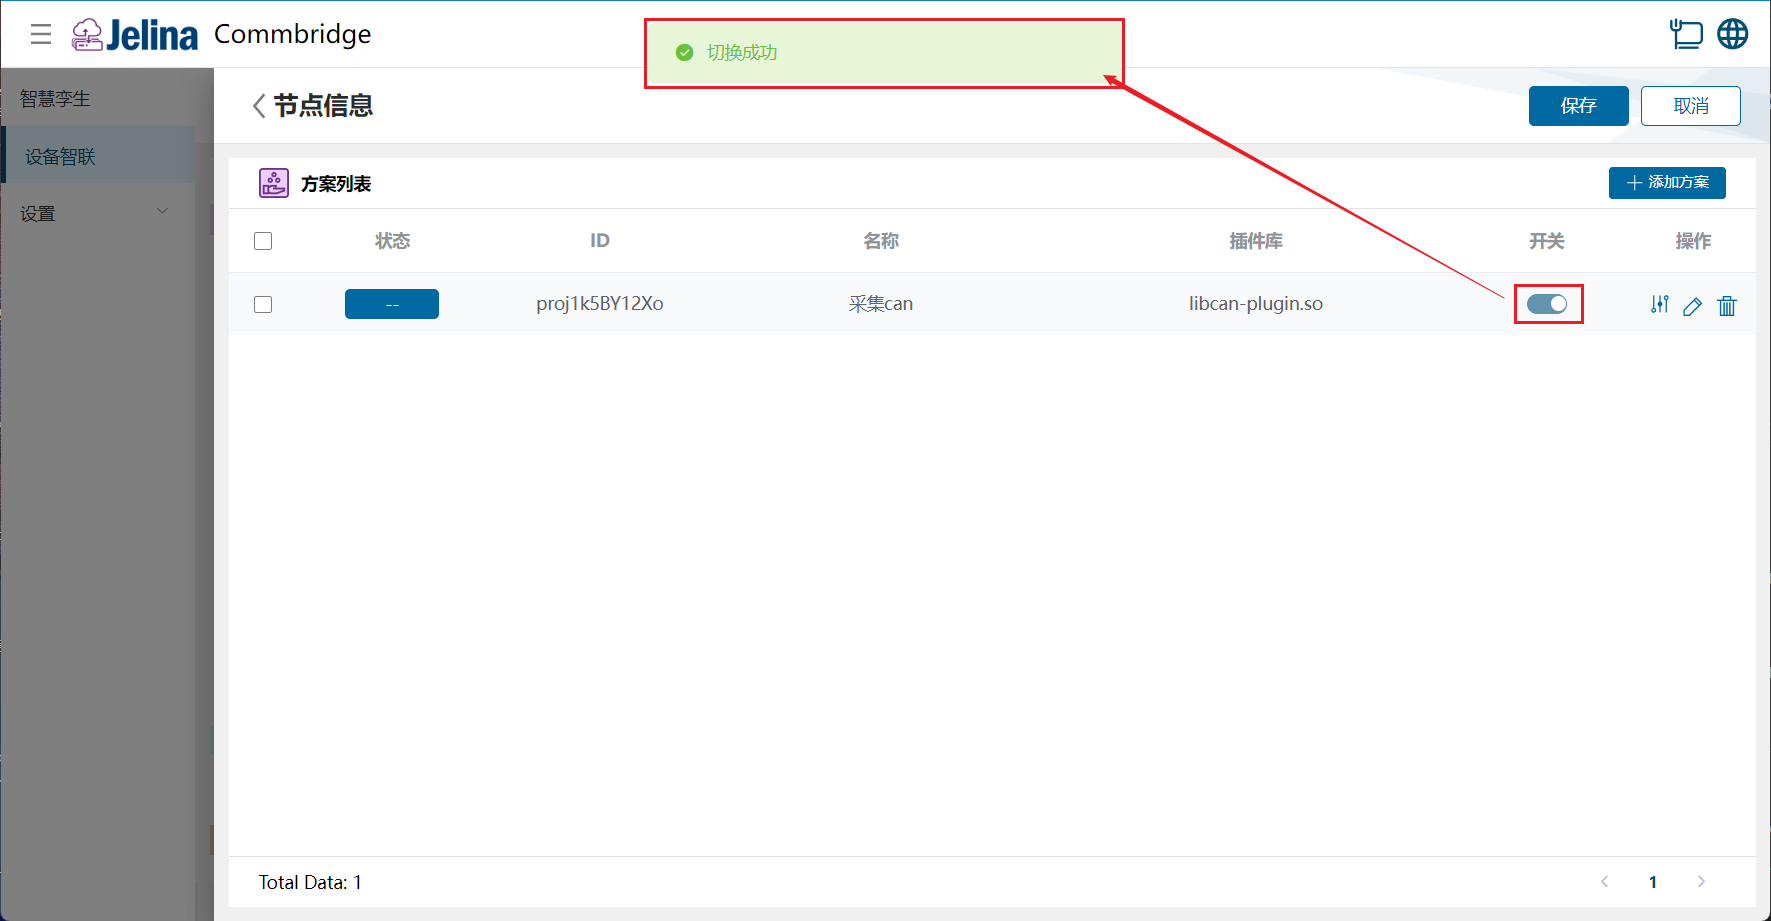
(5) Habilite o perfil e clique em [Salvar].
3. Consultar os resultados
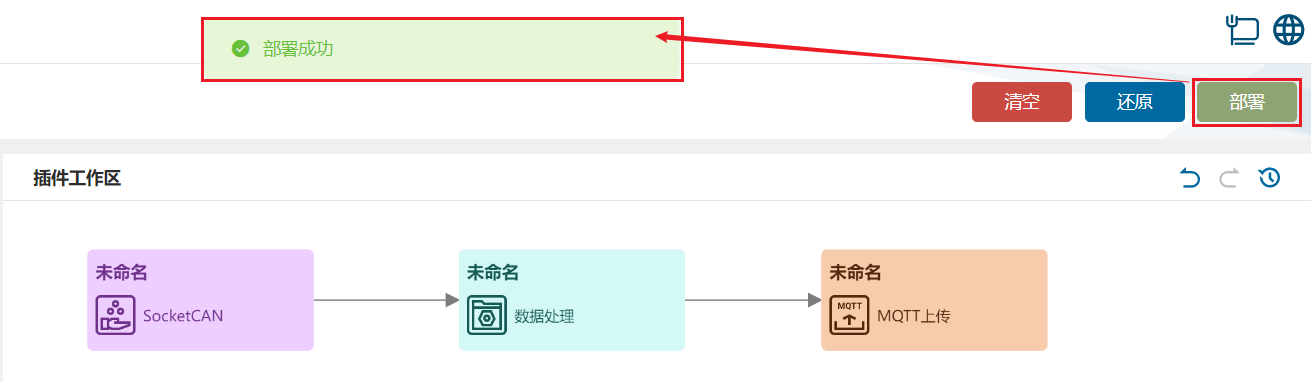
Seção intitulada “3. Consultar os resultados”(1) Clique no botão [Implantar] de [Conectividade inteligente de dispositivos] para concluir a implantação.
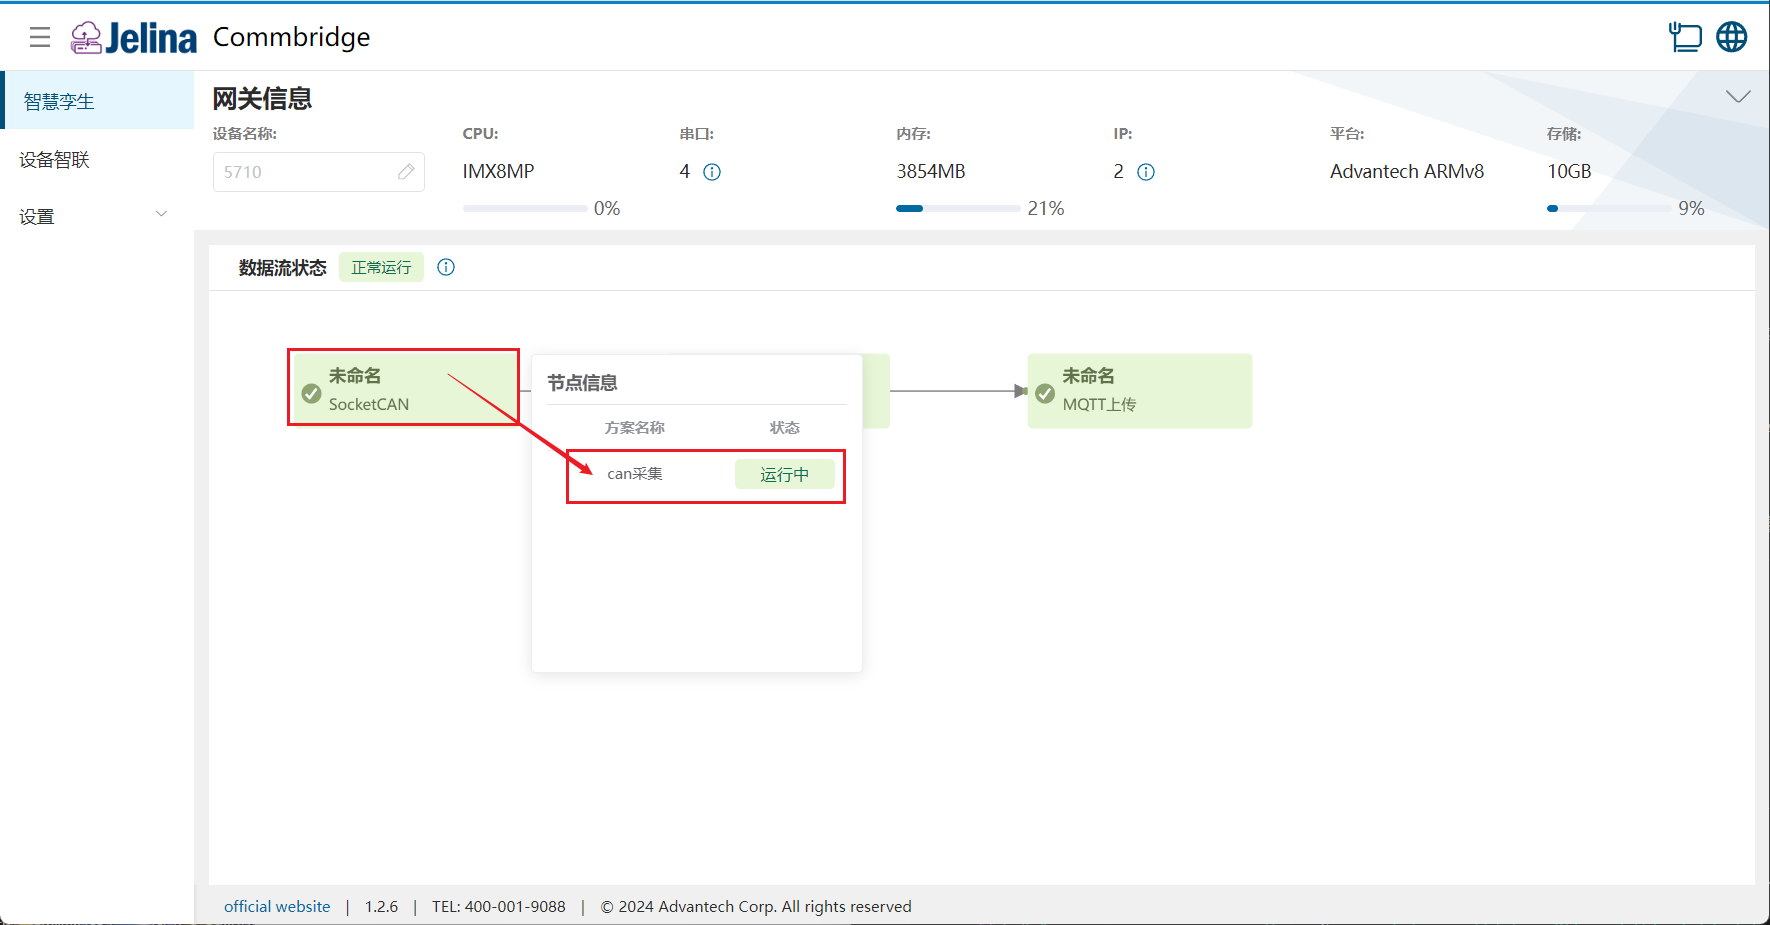
(2) Alterne para [Gêmeo inteligente] e posicione o ponteiro do mouse sobre o nó SocketCAN para exibir a lista de informações do nó.
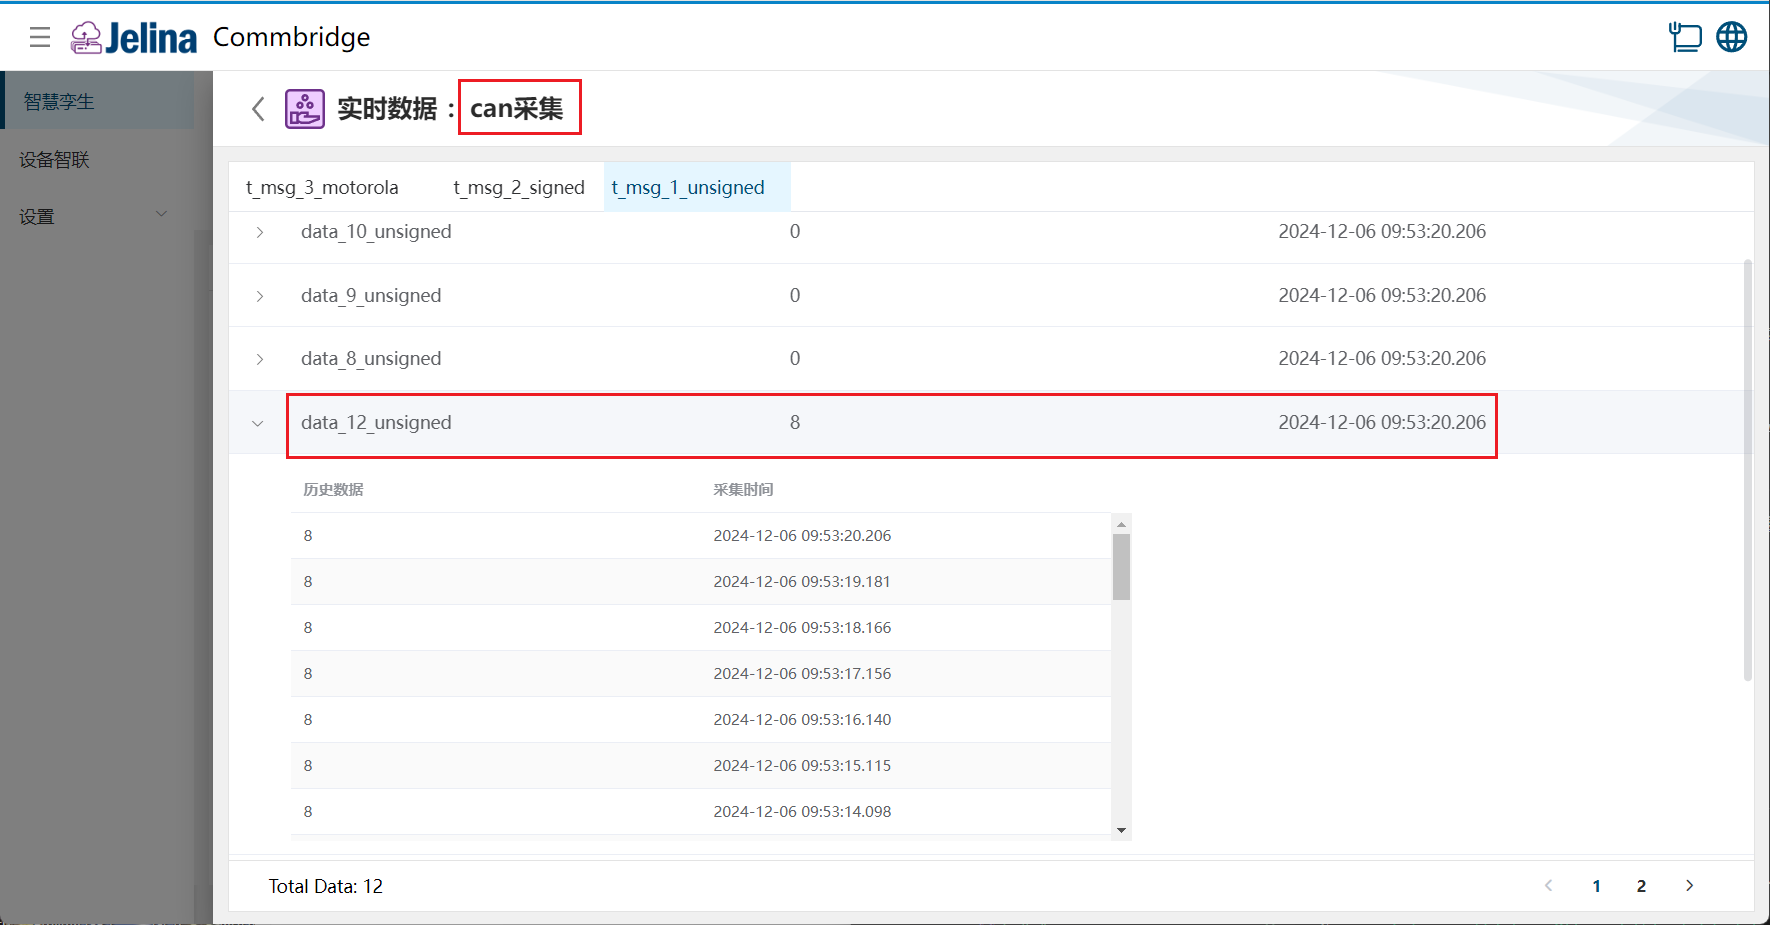
(3) Clique no perfil para consultar os dados em tempo real e históricos dos pontos de cada grupo do perfil.
4. Descrição das configurações
Seção intitulada “4. Descrição das configurações”Configuração da conexão
Seção intitulada “Configuração da conexão”| Parâmetro | Descrição | Formato | Exemplo | Observações |
|---|---|---|---|---|
| Nome do perfil | Nome do perfil definido pelo usuário | Obrigatório | Aquisição can | |
| Interface CAN | Definida conforme a porta CAN efetivamente disponível no dispositivo | Seleção na lista suspensa | vcan0 | |
| DBC | Consulte a descrição abaixo | Arquivo DBC | testType.dbc | |
| Tipo dos dados retornados | Tipo dos dados em tempo real adquiridos | Seleção na lista suspensa | Phy | |
| Intervalo de limitação | Ignora quadros repetidos dentro do intervalo de limitação até que o intervalo expire ou os dados mudem; 0 desabilita a limitação | Obrigatório, numérico, faixa: [0,2147483647] | Phy | |
| Socketcand | Define se socketcand está habilitado. O Socketcand permite acessar a interface CAN de um computador por uma interface de rede | Yes, No | No | |
| Porta Socketcand | Usada para depuração remota de dados | Numérico |
Observações:
- DBC: é a origem da estrutura dos dados brutos. Todas as alterações posteriores em grupos (mensagens) e dados (sinais) são mescladas nessa estrutura dbc.
- Tipo dos dados retornados: Raw retorna valores brutos; Phy retorna valores físicos; PhyWIthUnit retorna valores físicos com unidade.
- O protocolo de comunicação usa uma conexão TCP/IP e um protocolo específico para transmitir quadros CAN e comandos de controle. Atualmente, apenas CAN clássico é suportado; CAN FD não é suportado.
Adicionar um grupo
Seção intitulada “Adicionar um grupo”| Parâmetro | Descrição | Formato | Exemplo |
|---|---|---|---|
| Nome do grupo | Nome do grupo definido pelo usuário | Obrigatório | t_msg_1_unsigned |
| Nome da mensagem | Nome que descreve a função ou finalidade da mensagem | Obrigatório; pode conter apenas letras, números e sublinhados e não pode começar com um número | t_msg_1_unsigned |
| ID da mensagem | Identificador exclusivo da mensagem, usado para distingui-la no barramento CAN | Obrigatório, número decimal ou hexadecimal, faixa: [0x0-0xffffffff] | 0 |
| Código de comprimento de dados | Código de comprimento de dados (DLC): no CAN clássico, DLC 0 |
Numérico, faixa: [0,8] ou [0,15] | 8 |
| Nó transmissor | Transmissor (Transmitter) da mensagem, ou seja, o dispositivo (Node) que a envia | Seleção na lista suspensa; padrão: Vector__XXX |
Vector__XXX |
| Descrição da mensagem | Campo opcional que explica a finalidade ou função da mensagem para facilitar a compreensão | String |
Observações:
- Um grupo corresponde a uma mensagem (Message) no arquivo dbc.
- O ID da mensagem geralmente é um número de 11 bits (quadro padrão) ou 29 bits (quadro estendido).
- Se nenhum nó transmissor for especificado para a mensagem (grupo), esse valor deve ser definido como
Vector__XXX.
Adicionar dados
Seção intitulada “Adicionar dados”| Parâmetro | Condição | Descrição | Formato | Exemplo |
|---|---|---|---|---|
| Nome do sinal | Nome do sinal definido pelo usuário para descrever a função dos dados | |||
| Modo do sinal | Modo de transmissão do sinal | Seleção na lista suspensa | ||
| Bit inicial | Posição inicial do sinal na mensagem (Start Bit), contada a partir de 0, que determina a posição específica de armazenamento no quadro CAN | Unidade: bit | 0 | |
| Tipo do valor | Tipo de dado do sinal | Seleção na lista suspensa | Intel | |
| Ordem dos bytes | Ordem de armazenamento do sinal na mensagem | Seleção na lista suspensa | ||
| Fator de escala | Fator de cálculo do valor físico dos dados, usado para converter o valor bruto em valor físico real | Número de ponto flutuante | ||
| Offset | Deslocamento (offset) usado no cálculo do valor físico dos dados | Número de ponto flutuante | ||
| Valor mínimo | Valor físico mínimo do sinal, usado para limitar sua faixa | Número de ponto flutuante | ||
| Valor máximo | Valor físico máximo do sinal, usado para limitar sua faixa | Número de ponto flutuante | ||
| Unidade | Unidade física do sinal | String | ||
| Nó receptor | Nome de um ou mais nós que recebem o sinal (receiver), indicando os dispositivos de destino | Seleção na lista suspensa; padrão: Vector__XXX |
||
| Descrição | Unidade física do sinal, por exemplo: km/h, °C, m/s | String | ||
| Cálculo | Fórmula definida pelo usuário com base nos aliases dos dados | |||
| Comprimento | Tipo do valor igual a Unsigned/Signed | Quantidade de bits ocupados pelo sinal (comprimento em bits) | Unidade: bit, [1,64] | |
| Valor de multiplexação | Modo do sinal diferente de Signal | Define o valor do sinal multiplexador que ativa este sinal |
Observações:
- Modos do sinal: Signal, Multiplexor, Multiplexed.
- Tipos do valor: Unsigned (inteiro sem sinal), Signed (inteiro com sinal), Float (ponto flutuante de precisão simples), Double (ponto flutuante de precisão dupla).
- Ordem dos bytes: Intel (little-endian), Motorola (big-endian).
- Bit inicial: posição do bit menos significativo do sinal (LSB, Least Significant bit).
- Bit final: posição do bit mais significativo do sinal (MSB, Most Significant bit).
- Resolução e offset: usados para converter entre valores físicos e valores na rede. Valor na rede = (valor físico - offset) ÷ resolução.
- Se nenhum nó receptor for especificado para o sinal, o valor deve ser definido como
Vector__XXX.
5. Descrição dos parâmetros do arquivo DBC
Seção intitulada “5. Descrição dos parâmetros do arquivo DBC”O arquivo DBC (CAN Database File) é um formato padrão para descrever as definições de mensagens e sinais em um barramento CAN (Controller Area Network).
Componentes
Seção intitulada “Componentes”(1) Node (nó)
Um nó é a representação lógica de um dispositivo na rede. Cada nó pode transmitir ou receber mensagens.
1). Formato do arquivo DBC:
BU_: Node1 Node2 Node3BU_: define a lista de nós.- Em seguida, são listados todos os nomes dos nós, separados por espaços.
(2) Message (mensagem)
Uma mensagem é a menor unidade de dados transmitida na rede CAN. Ela contém vários sinais e tem ID e comprimento fixos.
1). Formato do arquivo DBC:
BO_ <ID_da_mensagem> <nome_da_mensagem>: <código_de_comprimento_de_dados> <nó_transmissor>2). Exemplo:
BO_ 1001 SpeedMessage: 8 Node1BO_: indica uma mensagem.1001: ID da mensagem.SpeedMessage: nome da mensagem.8: código de comprimento de dados (DLC).Node1: nó transmissor.
(3) Signal (sinal)
Um sinal é uma unidade de dados dentro da mensagem que representa uma grandeza física específica, como velocidade, rotação ou temperatura.
1). Formato do arquivo DBC:
SG_ <nome_do_sinal> : <bit_inicial>|<comprimento>@<ordem_dos_bytes><símbolo_do_tipo_do_valor> (<fator_de_escala>,<offset>) [<valor_mínimo>|<valor_máximo>] "<unidade>" <nó_receptor>2). Exemplo:
SG_ Speed : 0|16@1+ (0.1,0) [0|200] "km/h" Node2BO_: indica uma mensagem.
Explicação de alguns parâmetros
Seção intitulada “Explicação de alguns parâmetros”(1) Modo do sinal
| Modo do sinal | Significado |
|---|---|
| Signal | Sinal comum que transporta dados diretamente, sem marcação ou relação especial |
| Multiplexor | Sinal multiplexador que atua como seletor para determinar qual grupo de outros sinais é transportado na mensagem. Por exemplo, uma mensagem pode conter vários formatos de dados, e o multiplexador seleciona o formato específico |
| Multiplexed | Sinal multiplexado vinculado ao sinal multiplexador. O valor do multiplexador determina se esse sinal é transmitido. Por exemplo, quando o multiplexador vale 1, um determinado grupo de sinais multiplexados é transmitido |