
CAN-Datenerfassung
1. Knoten erstellen
Abschnitt betitelt „1. Knoten erstellen“(1) Öffnen Sie auf der CommBridge-Seite den Bereich „Digitaler Zwilling“ und wechseln Sie links zu „Gerätevernetzung“.
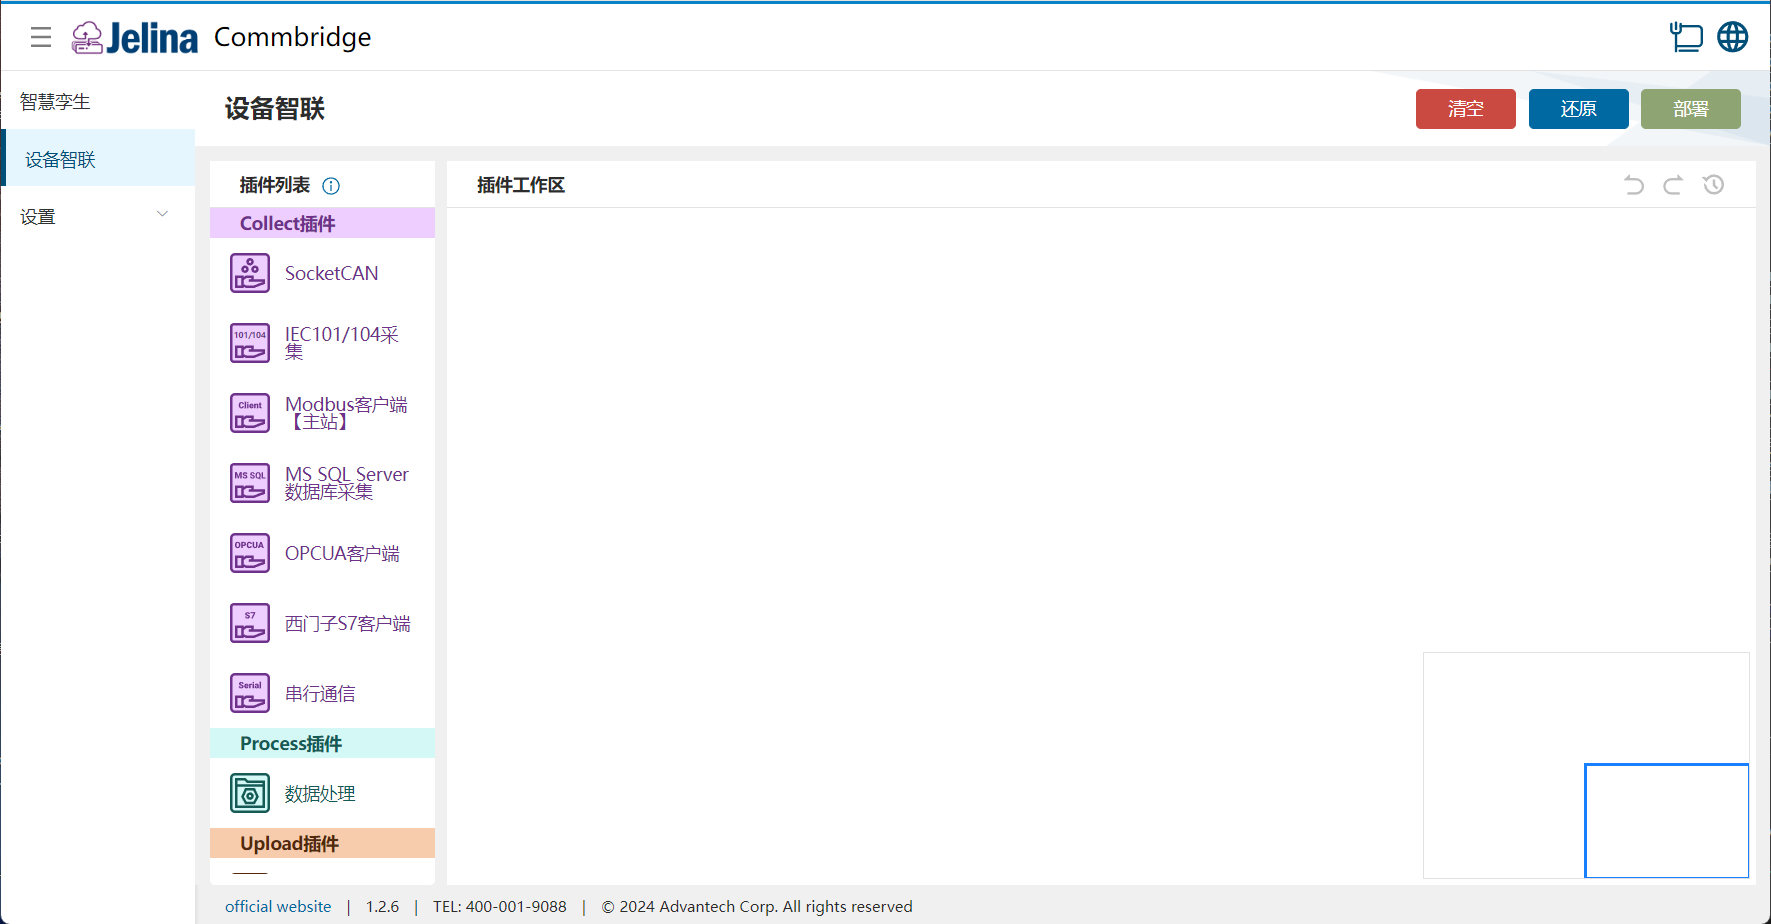
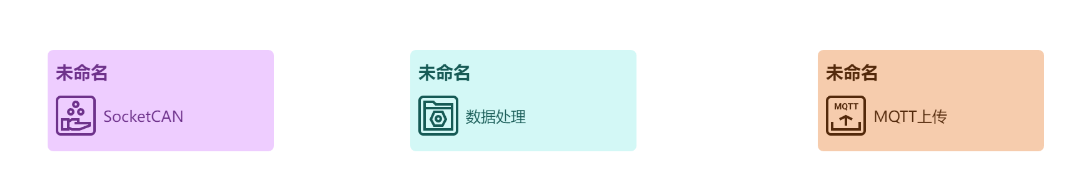
(2) Ziehen Sie nacheinander die Plugins SocketCAN, Datenverarbeitung und MQTT-Upload in den Plugin-Arbeitsbereich, um drei Knoten zu erstellen.
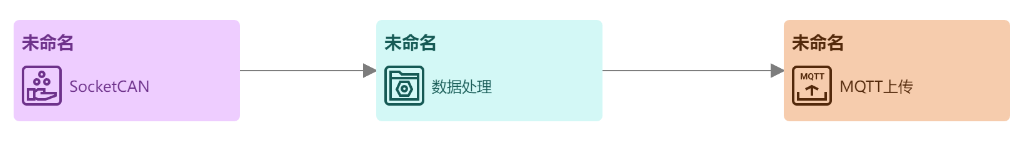
(3) Verbinden Sie die drei Knoten in der Reihenfolge: SocketCAN → Datenverarbeitung → MQTT-Upload.
2. Schema erstellen
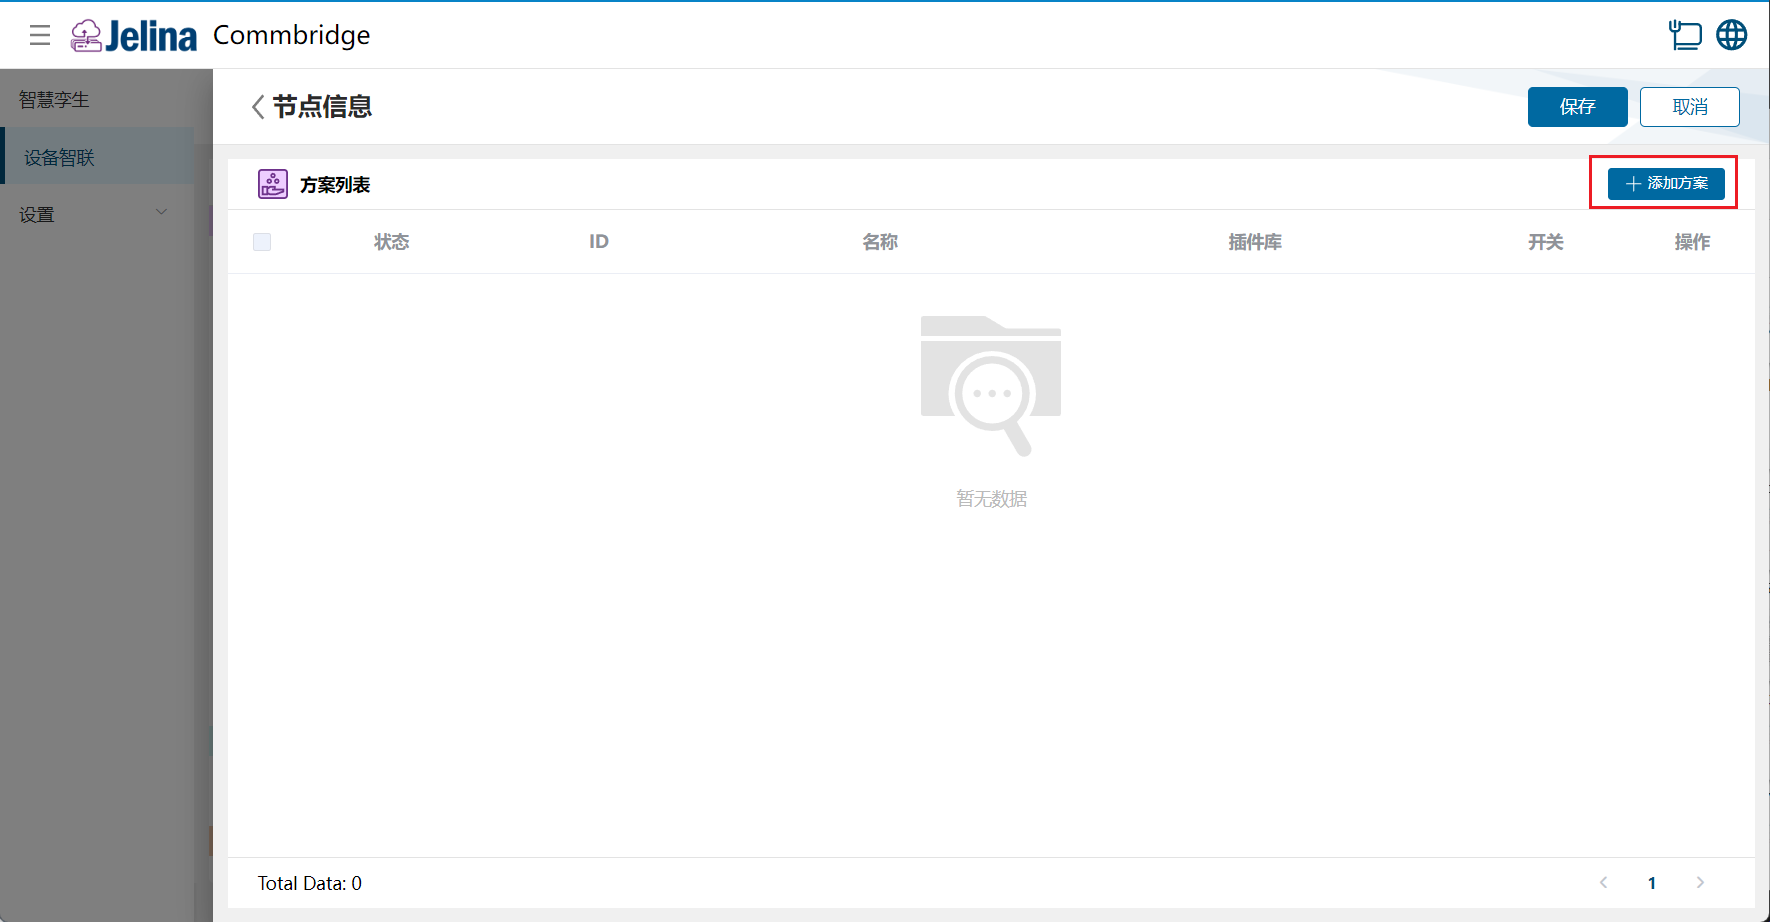
Abschnitt betitelt „2. Schema erstellen“(1) Doppelklicken Sie auf SocketCAN und klicken Sie auf „Schema hinzufügen“.
(2) Geben Sie die Verbindungseinstellungen ein, importieren Sie die DBC-Datei und klicken Sie auf „Weiter“.
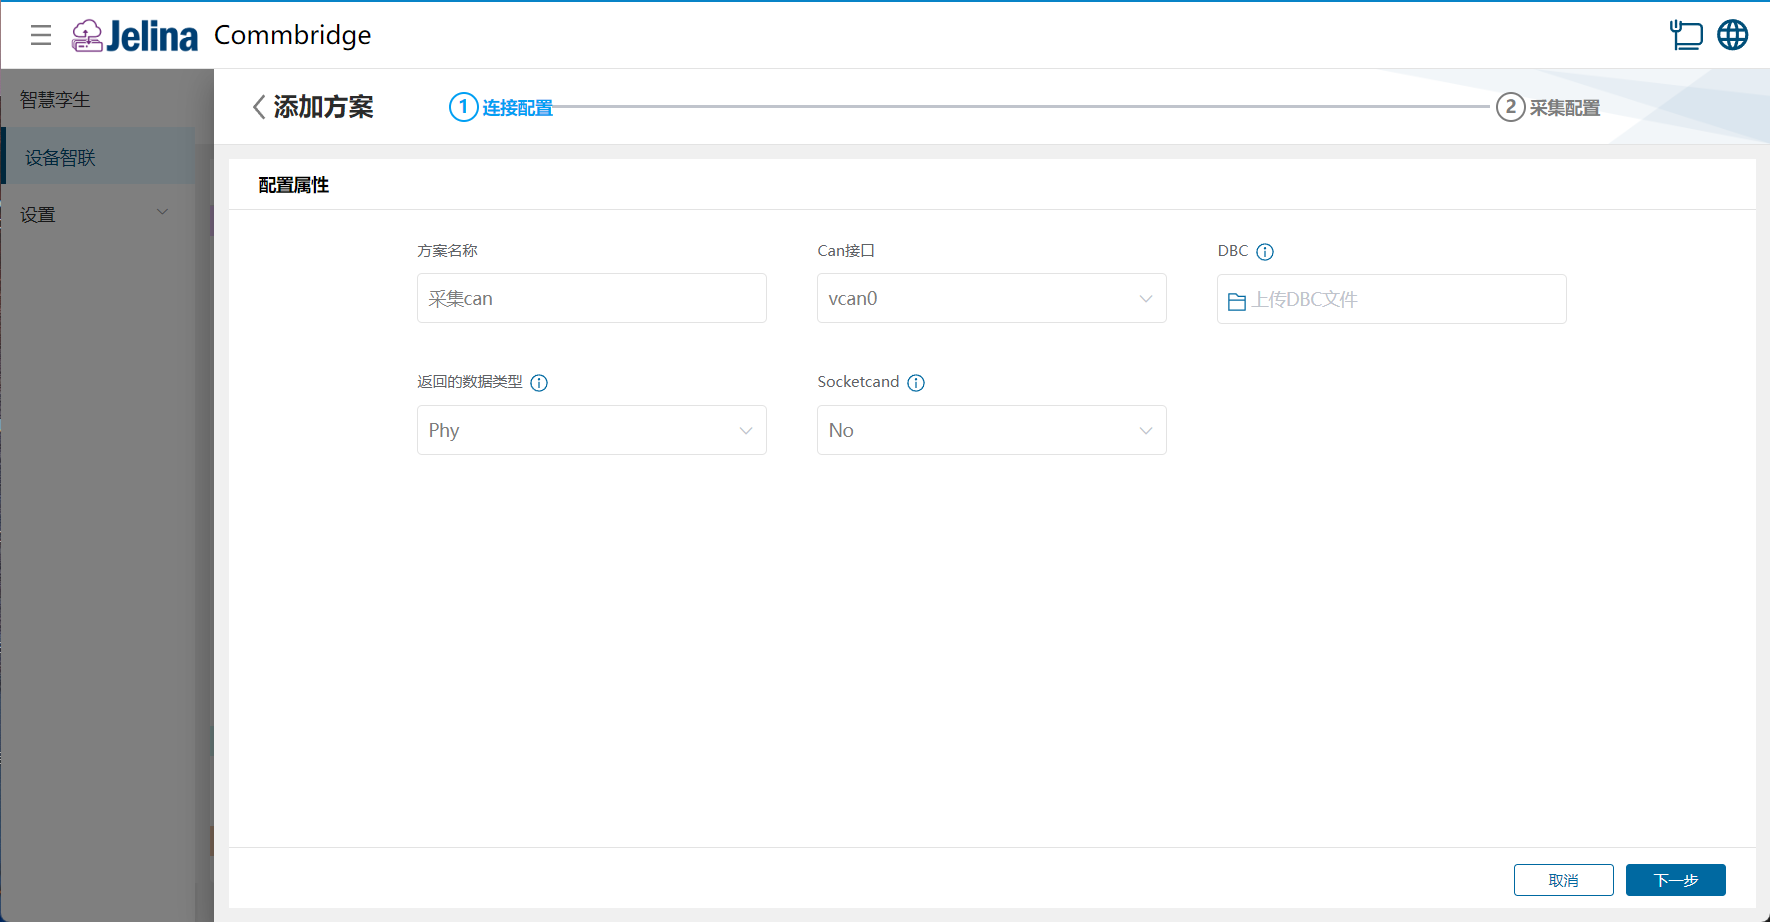
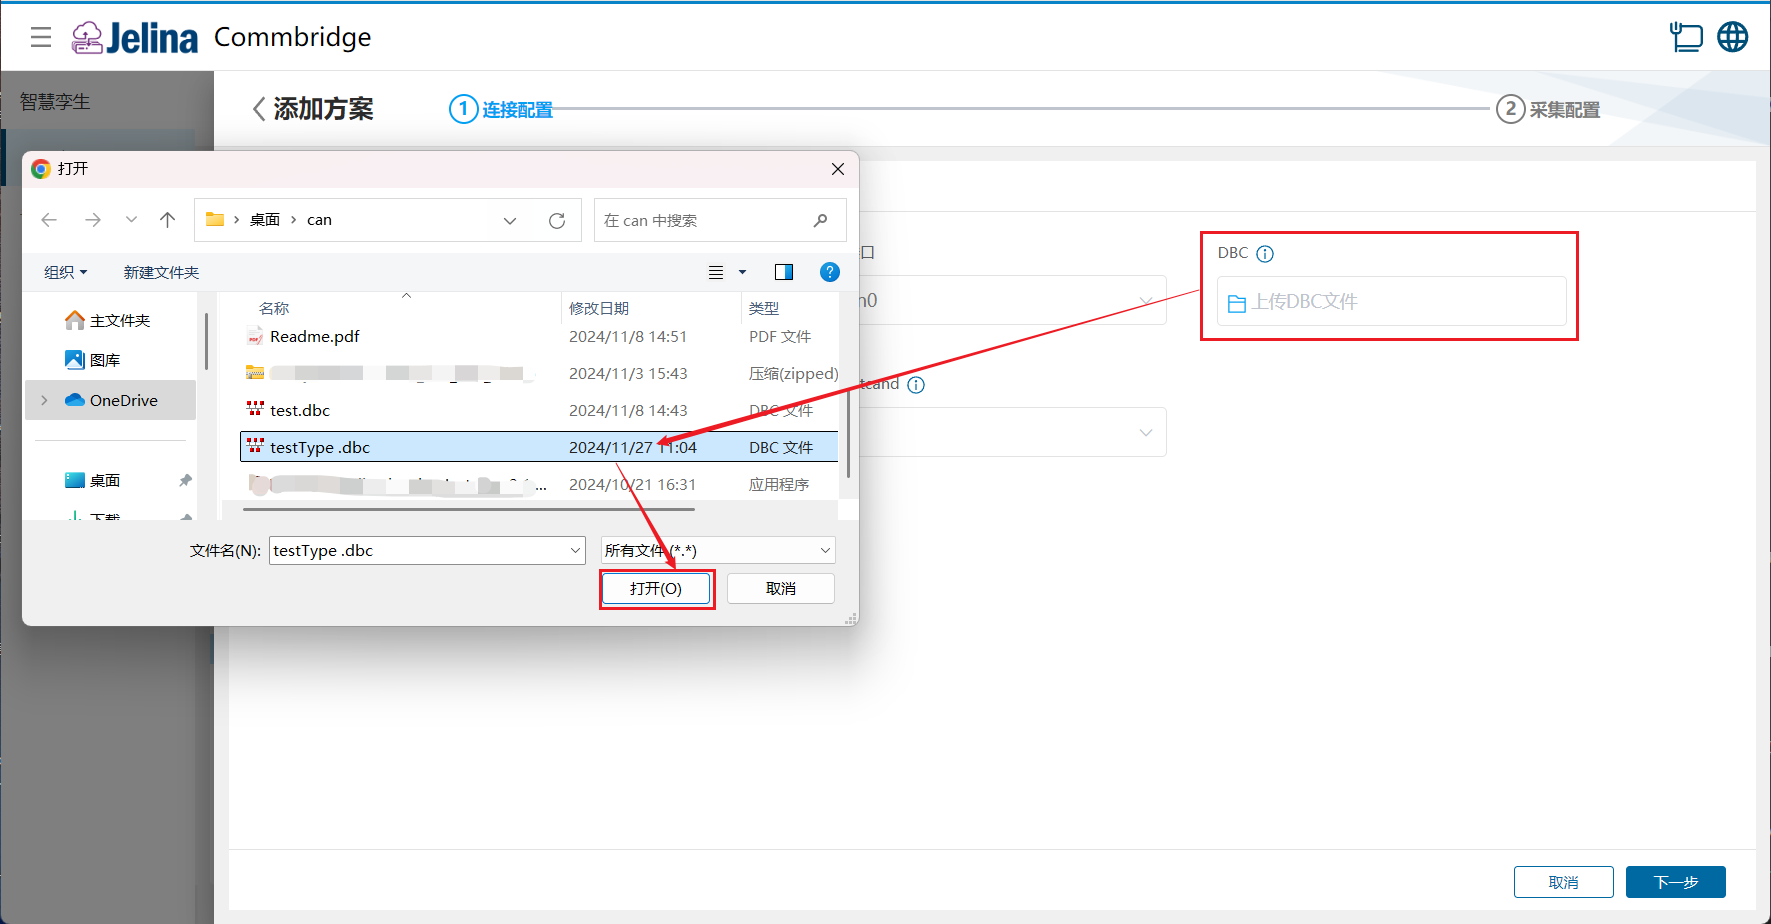
(3) Prüfen Sie die Informationen zu Gruppen und Datenpunkten.
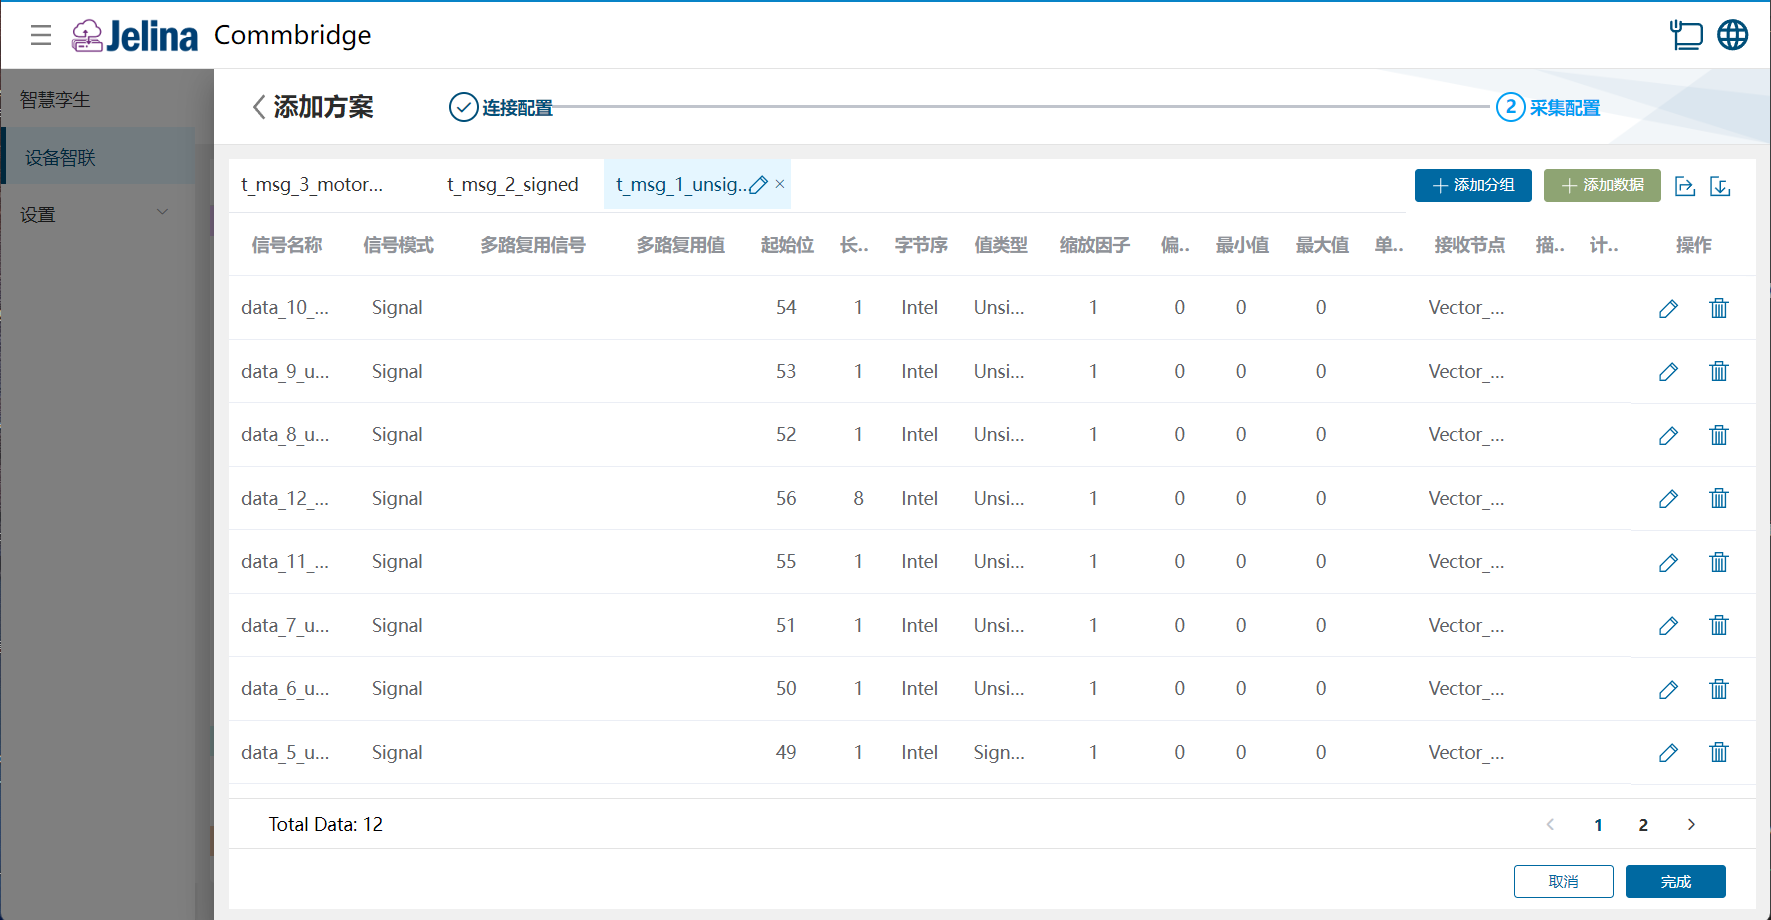
(4) Klicken Sie auf „Fertigstellen“, um das Erfassungsschema hinzuzufügen.
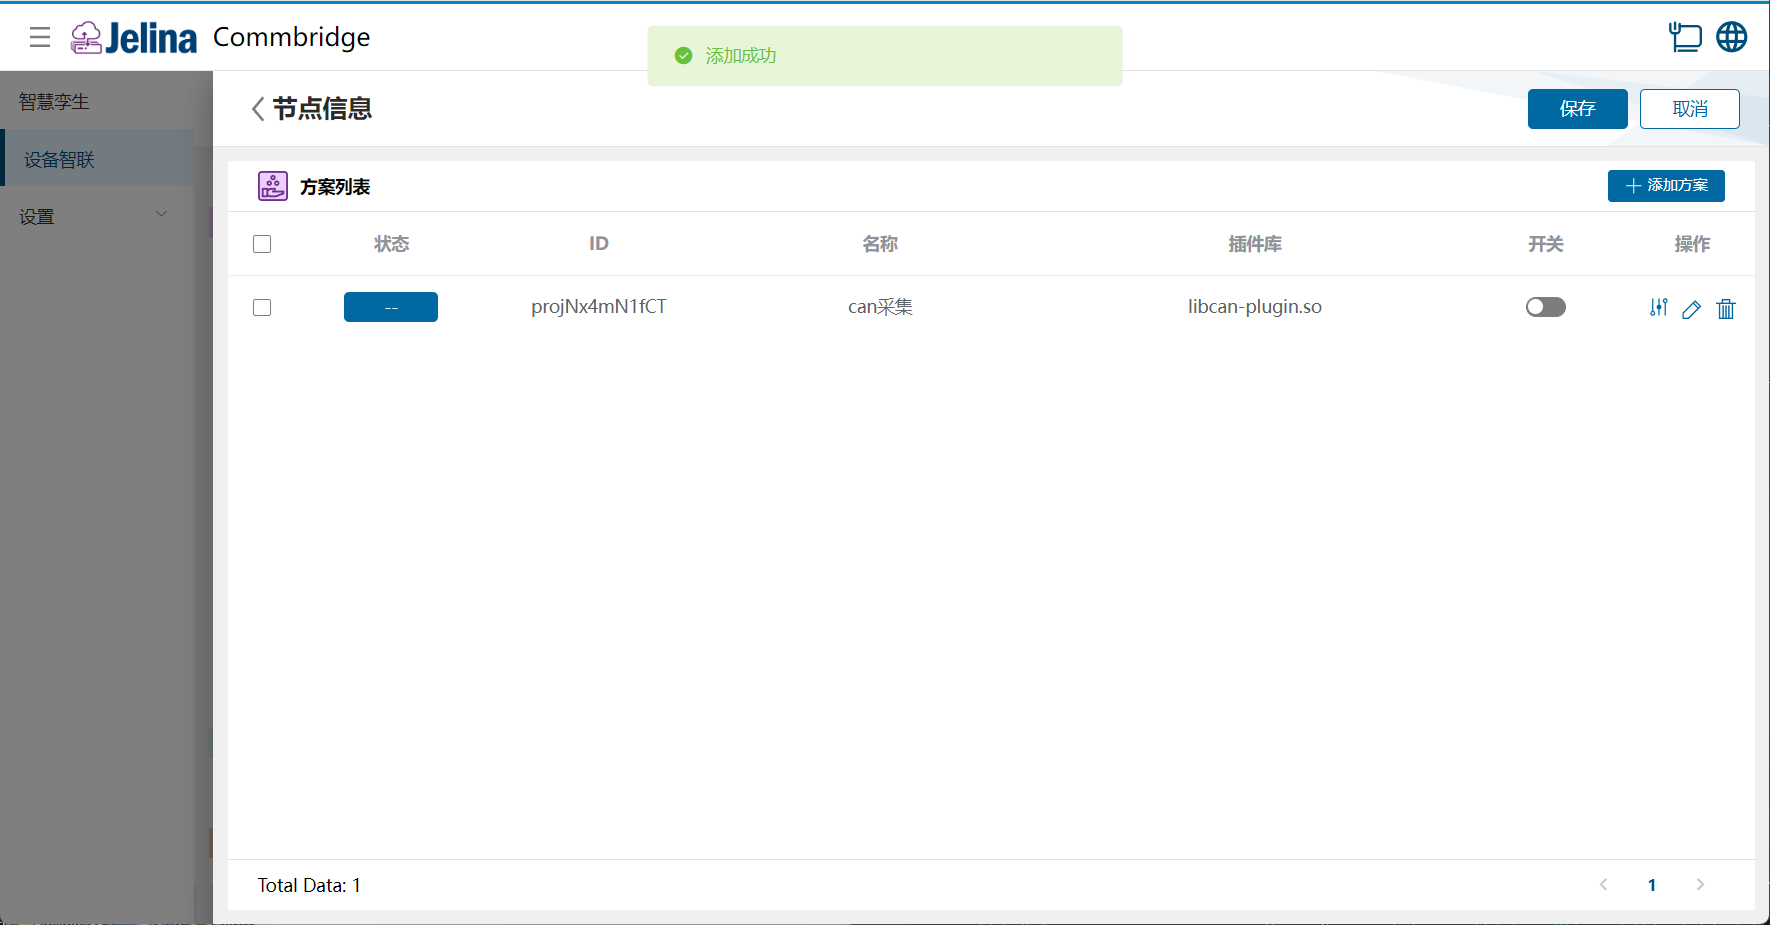
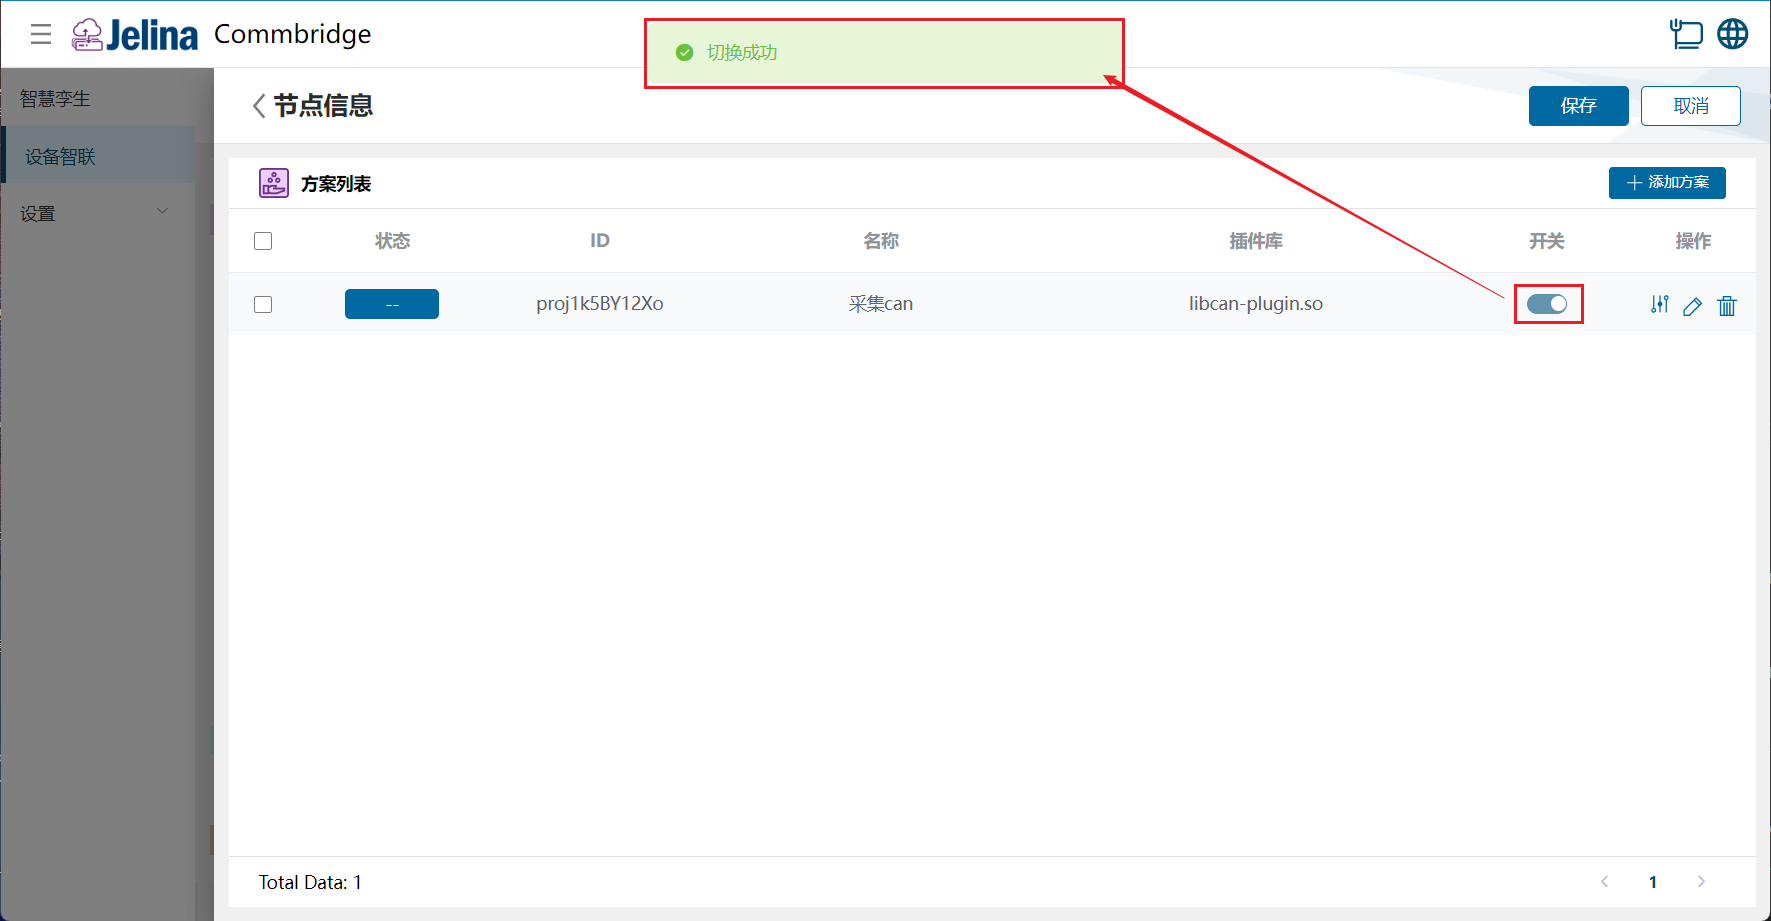
(5) Aktivieren Sie den Schalter des Schemas und klicken Sie auf „Speichern“.
3. Ergebnisse anzeigen
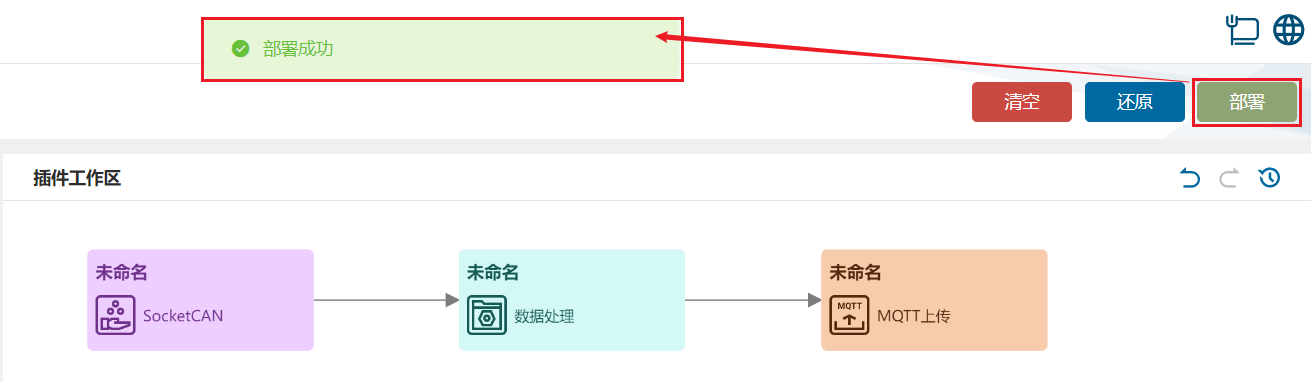
Abschnitt betitelt „3. Ergebnisse anzeigen“(1) Klicken Sie im Bereich „Gerätevernetzung“ auf „Bereitstellen“, um die Bereitstellung abzuschließen.
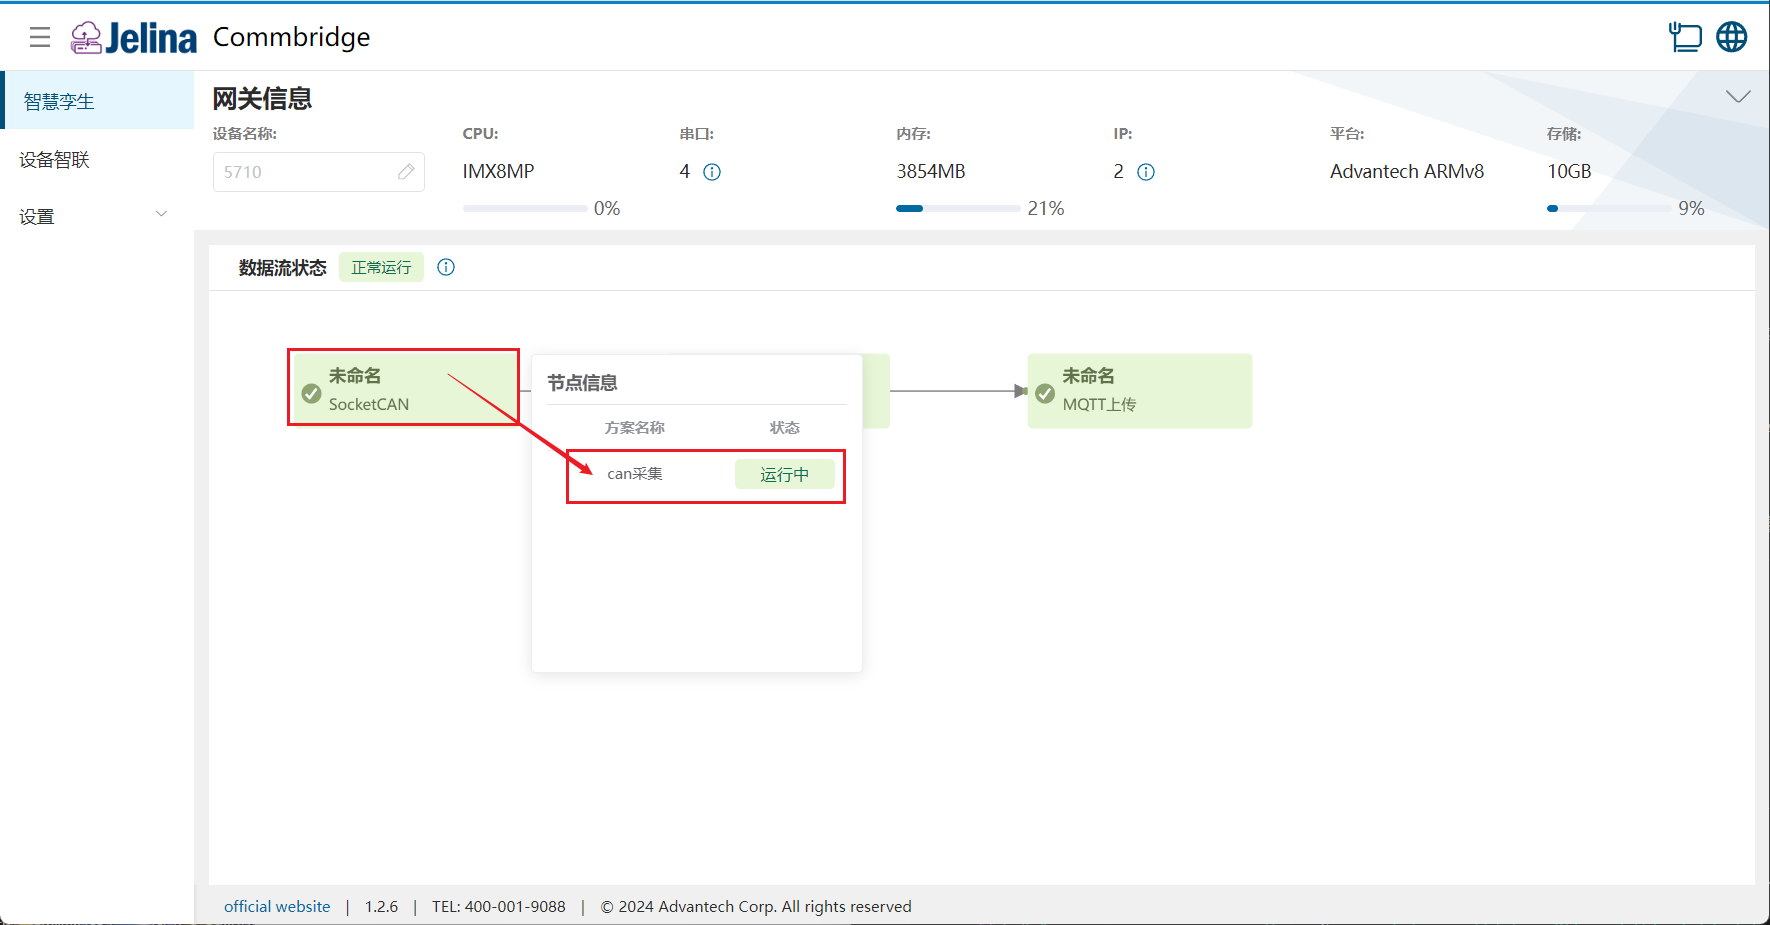
(2) Wechseln Sie zu „Digitaler Zwilling“ und bewegen Sie den Mauszeiger über den SocketCAN-Knoten, um seine Informationsliste anzuzeigen.
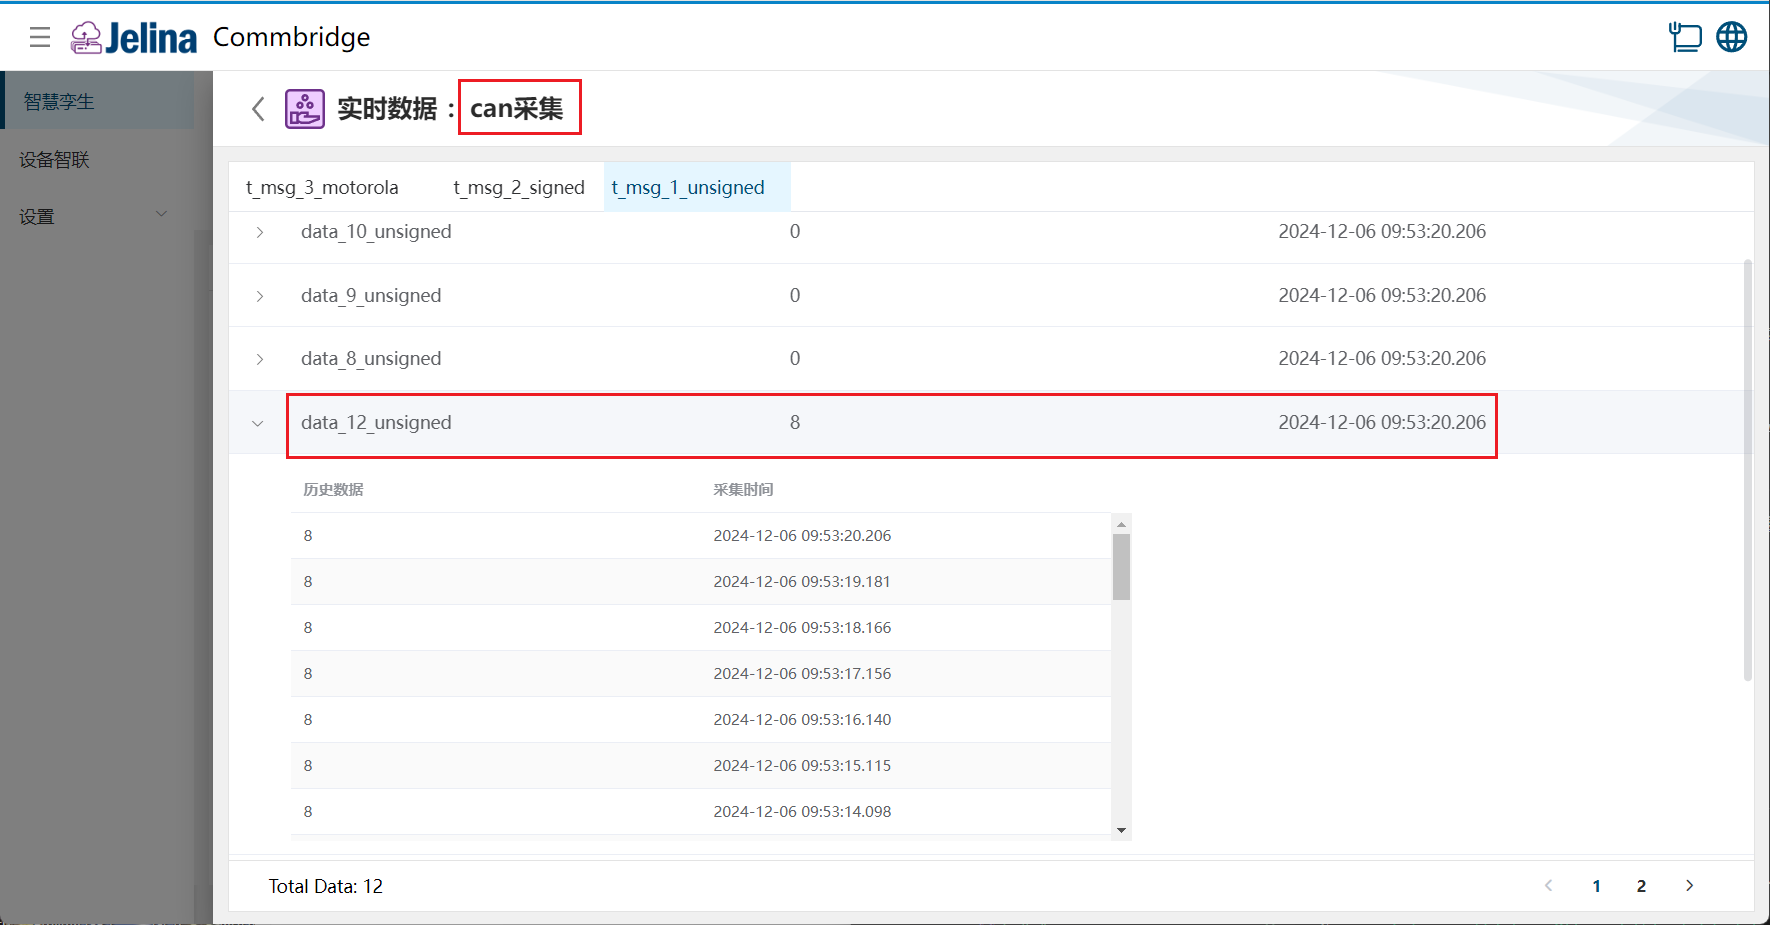
(3) Klicken Sie auf das Schema, um Echtzeit- und historische Daten der Datenpunkte seiner Gruppen anzuzeigen.
4. Konfiguration im Detail
Abschnitt betitelt „4. Konfiguration im Detail“Verbindungseinstellungen
Abschnitt betitelt „Verbindungseinstellungen“| Parameter | Beschreibung | Format | Beispiel | Anmerkungen |
|---|---|---|---|---|
| Schemaname | Benutzerdefinierter Name des Schemas | Darf nicht leer sein | CAN-Erfassung | |
| CAN-Schnittstelle | Entsprechend dem tatsächlichen CAN-Port des Geräts | Auswahl aus der Liste | vcan0 | |
| DBC | Siehe Erläuterung unten | DBC-Datei | testType.dbc | |
| Rückgabedatentyp | Datentyp der erfassten Echtzeitwerte | Auswahl aus der Liste | Phy | |
| Drosselungsintervall | Überspringt wiederholte Frames innerhalb des Intervalls, bis es abläuft oder sich die Daten ändern. 0 deaktiviert die Drosselung | Erforderliche Zahl im Bereich [0,2147483647] | Phy | |
| Socketcand | Aktiviert socketcand, das CAN-Schnittstellen eines Rechners über das Netzwerk zugänglich macht | Yes, No | No | |
| Socketcand-Port | Für das Debugging von Daten aus der Ferne | Zahl |
Hinweise:
- DBC ist die Quelle der ursprünglichen Datenstruktur. Alle nachfolgenden Änderungen an Gruppen (Nachrichten) und Daten (Signalen) werden mit dieser DBC-Struktur zusammengeführt.
- Rückgabedatentyp: Raw liefert Rohwerte, Phy physikalische Werte und PhyWIthUnit physikalische Werte mit Einheit.
- Das Kommunikationsverfahren verwendet eine TCP/IP-Verbindung und ein spezielles Protokoll zur Übertragung von CAN-Frames und Steuerbefehlen. Derzeit wird nur klassisches CAN unterstützt, kein CAN FD.
Gruppe hinzufügen
Abschnitt betitelt „Gruppe hinzufügen“| Parameter | Beschreibung | Format | Beispiel |
|---|---|---|---|
| Gruppenname | Benutzerdefinierter Name der Gruppe | Darf nicht leer sein | t_msg_1_unsigned |
| Nachrichtenname | Name zur Beschreibung der Funktion oder des Zwecks einer Nachricht | Erforderlich; nur Buchstaben, Ziffern und Unterstriche; darf nicht mit einer Ziffer beginnen | t_msg_1_unsigned |
| Nachrichten-ID | Eindeutige Kennung zur Unterscheidung von Nachrichten auf dem CAN-Bus | Erforderliche Dezimal- oder Hexadezimalzahl im Bereich [0x0-0xffffffff] | 0 |
| Datenlängencode | Data Length Code (DLC): Bei klassischem CAN entsprechen DLC 0–8 einer Länge von 0–8 Byte. Bei CAN FD gilt dies ebenfalls für DLC 0–8; DLC 9–15 entsprechen der Reihe nach 12, 16, 20, 24, 32, 48 und 64 Byte. Diese Protokolldefinition bedeutet nicht, dass das aktuelle Plugin CAN FD unterstützt | Zahl im Bereich [0,8] oder [0,15] | 8 |
| Sendeknoten | Sender (Transmitter) der Nachricht, also das sendende Gerät (Node) | Auswahl aus der Liste; Standardwert Vector__XXX |
Vector__XXX |
| Nachrichtenbeschreibung | Optionales Feld zur Erläuterung von Zweck oder Funktion der Nachricht | Zeichenfolge |
Hinweise:
- Eine Gruppe entspricht einer Nachricht (Message) in der DBC-Datei.
- Eine Nachrichten-ID besteht normalerweise aus 11 Bit bei Standard-Frames oder 29 Bit bei erweiterten Frames.
- Wenn für die Nachricht beziehungsweise Gruppe kein Sendeknoten festgelegt ist, muss
Vector__XXXverwendet werden.
Daten hinzufügen
Abschnitt betitelt „Daten hinzufügen“| Parameter | Voraussetzung | Beschreibung | Format | Beispiel |
|---|---|---|---|---|
| Signalname | Benutzerdefinierter Name zur Beschreibung der Datenfunktion | |||
| Signalmodus | Übertragungsmodus des Signals | Auswahl aus der Liste | ||
| Startbit | Startposition des Signals in der Nachricht, ab 0 gezählt; legt seine konkrete Lage im CAN-Frame fest | Einheit: Bit | 0 | |
| Werttyp | Datentyp des Signals | Auswahl aus der Liste | Intel | |
| Byte-Reihenfolge | Speicherreihenfolge des Signals innerhalb der Nachricht | Auswahl aus der Liste | ||
| Skalierungsfaktor | Faktor zur Umrechnung des Rohwerts in den tatsächlichen physikalischen Wert | Gleitkommazahl | ||
| Offset | Offset bei der Berechnung des physikalischen Werts | Gleitkommazahl | ||
| Mindestwert | Kleinster physikalischer Signalwert zur Begrenzung des Signalbereichs. | Gleitkommazahl | ||
| Höchstwert | Größter physikalischer Signalwert zur Begrenzung des Signalbereichs. | Gleitkommazahl | ||
| Einheit | Physikalische Einheit des Signals | Zeichenfolge | ||
| Empfängerknoten | Name des empfangenden Knotens (receiver); ein oder mehrere Knoten geben die Zielgeräte des Signals an. | Dropdown-Auswahl, standardmäßig Vector__XXX |
||
| Beschreibung | Physikalische Einheit des Signals, z. B. km/h, °C oder m/s. | Zeichenfolge | ||
| Berechnung | Benutzerdefinierte Formel auf Grundlage der Datenaliase. | |||
| Länge | Werttyp Unsigned/Signed | Anzahl der vom Signal belegten Bits (Bitlänge) | Einheit: Bit, [1,64] | |
| Multiplexwert | Signalmodus ist nicht Signal | Legt fest, bei welchem Wert des Multiplexors dieses Signal gültig ist |
Hinweise:
- Signalmodus: Signal, Multiplexor, Multiplexed.
- Werttyp: Unsigned (vorzeichenlose Ganzzahl), Signed (vorzeichenbehaftete Ganzzahl), Float (Gleitkommazahl einfacher Genauigkeit), Double (Gleitkommazahl doppelter Genauigkeit).
- Byte-Reihenfolge: Intel (Little Endian), Motorola (Big Endian).
- Startbit: Position des niederwertigsten Bits (LSB, Least Significant Bit) des Signals.
- Endbit: Position des höchstwertigen Bits (MSB, Most Significant Bit) des Signals.
- Skalierungsfaktor und Offset: Umrechnung zwischen physikalischem Wert und Netzwerk-Rohwert; Rohwert = (physikalischer Wert − Offset) ÷ Skalierungsfaktor.
- Ist für ein Signal kein Empfängerknoten angegeben, muss
Vector__XXXeingestellt werden.
5. Parameter einer DBC-Datei
Abschnitt betitelt „5. Parameter einer DBC-Datei“Eine DBC-Datei (CAN Database File) ist ein standardisiertes Dateiformat zur Beschreibung von Nachrichten und Signalen auf einem CAN-Bus (Controller Area Network).
Bestandteile
Abschnitt betitelt „Bestandteile“(1) Node (Knoten)
Ein Knoten ist die logische Darstellung eines Geräts im Netzwerk. Jeder Knoten kann Nachrichten senden oder empfangen.
1). DBC-Dateiformat:
BU_: Node1 Node2 Node3BU_: definiert die Knotenliste.- Darauf folgen alle Knotennamen, durch Leerzeichen getrennt.
(2) Message (Nachricht)
Eine Nachricht ist die kleinste auf dem CAN-Netzwerk übertragene Dateneinheit. Sie enthält mehrere Signale und hat eine feste ID und Länge.
1). DBC-Dateiformat:
BO_ <Nachrichten-ID> <Nachrichtenname>: <Datenlängencode> <Sendeknoten>2). Beispiel:
BO_ 1001 SpeedMessage: 8 Node1BO_: kennzeichnet eine Nachricht.1001: Nachrichten-ID.SpeedMessage: Nachrichtenname.8: Datenlängencode (DLC).Node1: Sendeknoten.
(3) Signal
Ein Signal ist eine Dateneinheit innerhalb einer Nachricht und stellt eine konkrete physikalische Größe dar, etwa Geschwindigkeit, Drehzahl oder Temperatur.
1). DBC-Dateiformat:
SG_ <Signalname> : <Startbit>|<Länge>@<Byte-Reihenfolge><Werttypzeichen> (<Skalierungsfaktor>,<Offset>) [<Minimum>|<Maximum>] "<Einheit>" <Empfangsknoten>2). Beispiel:
SG_ Speed : 0|16@1+ (0.1,0) [0|200] "km/h" Node2BO_: kennzeichnet eine Nachricht.
Erläuterung ausgewählter Parameter
Abschnitt betitelt „Erläuterung ausgewählter Parameter“(1) Signalmodus
| Signalmodus | Bedeutung |
|---|---|
| Signal | Gewöhnliches Signal, das Daten direkt enthält, ohne besondere Kennzeichnung oder Zuordnung. |
| Multiplexor | Multiplexorsignal, das als Auswahlwert bestimmt, welche Gruppe weiterer Signale die Nachricht enthält. Eine Nachricht kann beispielsweise mehrere Datenformate unterstützen; der Multiplexor wählt das konkrete Format aus. |
| Multiplexed | Multiplexiertes Signal, das einem Multiplexor zugeordnet ist. Dessen Wert bestimmt, ob dieses Signal übertragen wird. Beispielsweise wird bei Multiplexorwert 1 eine bestimmte Gruppe multiplexierter Signale übertragen. |